
Räumliche Kraft-Positions-Sensorik
12dFA Motus™ 12-Achsen-Raumkraftsensor
Kernkomponente für Kraftrückführung in Embodied-AI-Robotern, ausgelegt für die Feinsteuerung von Hand und Fuß. Der Sensor misst synchron mehrdimensionale Kräfte, Momente, Beschleunigung und Winkelbeschleunigung im räumlichen kartesischen Koordinatensystem und ermöglicht so ein präzises Kraft-Positions-Feedback für die Bewegungsregelung des Roboters. Mehrere wählbare Messbereiche passen sich unterschiedlichen Einsatzszenarien an. Integrierte intelligente Algorithmen halten Achskopplung, Temperatur- und Zeitdrift gering und reduzieren Abstimmungs- und Wartungsaufwand.
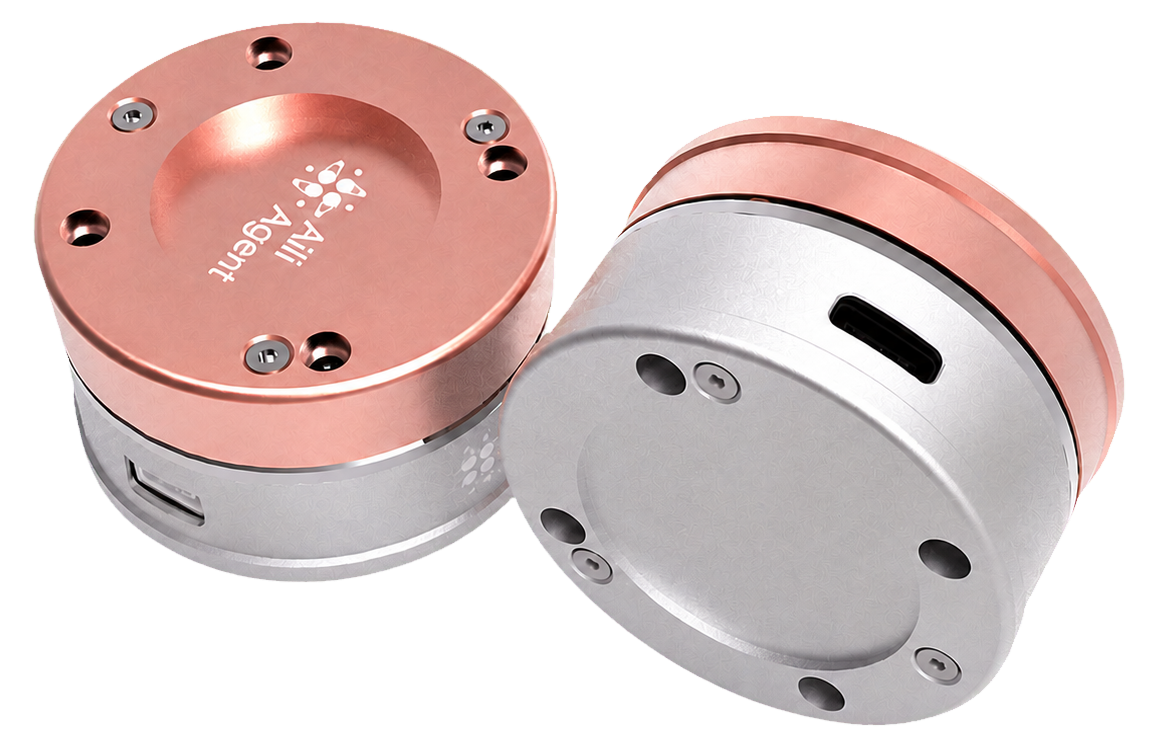
- Kraft-/Momentachsen
- 12 DOF
- Sensordurchmesser
- Ø45–75 mm
- Modellbereich
- 150–3000 N
- Offizielle Modelle
- 4
Dynamische Kraft-/Moment-Datendemonstration
Zwölf simulierte Kanäle zeigen, wie Kraft-, Moment- und Inertialdaten die Kraft-Positions-Rückmeldung stützen. Die Werte werden per Software erzeugt und stammen nicht von Hardware.
- Fx
- 0.00 N
- Fy
- 0.00 N
- Fz
- 0.00 N
- Mx
- 0.00 Nm
- My
- 0.00 Nm
- Mz
- 0.00 Nm
- Ax
- 0.00 g
- Ay
- 0.00 g
- Az
- 0.00 g
- Gx
- 0.00 °/s
- Gy
- 0.00 °/s
- Gz
- 0.00 °/s
Langsam veränderliche Simulationswerte; kein physischer Sensor ist verbunden.
Kernfunktionen
Die folgenden Leistungsmerkmale stammen aus den offiziellen Produktunterlagen dieser Familie.
Synchrone Messung mehrdimensionaler Kräfte, Momente, Beschleunigung und Winkelbeschleunigung im räumlichen kartesischen Koordinatensystem
Mehrere wählbare Messbereiche für unterschiedliche Einsatzszenarien
Integrierte intelligente Algorithmen: geringe Achskopplung, geringe Temperatur- und Zeitdrift
Wenig Abstimmungs- und Wartungsaufwand
Schnellstart
Allgemeiner Integrationsablauf; technische Details gemäß offizieller Unterlage.
Modell wählen
Den zur erwarteten Last passenden Bereich aus den offiziellen Modellen dieser Familie wählen.
Am Messpunkt montieren
Mechanische Schnittstelle prüfen und den Messkörper vor unbeabsichtigten Lasten schützen.
Datenerfassung anschließen
Versorgung und Kommunikation gemäß technischer Unterlage verbinden.
Nullen, prüfen und erfassen
Unbelastet nullen, Kanalrichtungen prüfen und die Messdaten im Regelablauf verwenden.
Technische Daten
| Parameter | Spezifikation |
|---|---|
| Sensormaterial | Edelstahlkörper + Gehäuse aus Aluminiumlegierung |
| Sensortyp | Widerstands-Dehnungsmessstreifen |
| Fz-Messbereich (D045) (N) | 125~1000 |
| Fz-Messbereich (D055) (N) | 375~3000 |
| Fxy-Messbereich (D045) (N) | 62.5~500 |
| Fxy-Messbereich (D055) (N) | 187.5~1500 |
| Mz-Messbereich (D045) (Nm) | 5~30 |
| Mz-Messbereich (D055) (Nm) | 11.25~90 |
| Mxy-Messbereich (D045) (Nm) | 0.625~5 |
| Mxy-Messbereich (D055) (Nm) | 1.875~15 |
| Überlastfähigkeit (%) | 150~1200 |
| Nichtlinearität (%F.S) | <0.1~<0.8 |
| Wiederholbarkeit (%F.S) | <0.1~<0.8 |
| Temperaturdrift (%F.S) | <0.2~<1.6 |
| Nullpunktdrift (%F.S) | <0.1~<0.8 |
| Inertialsensorik | 9-achsig (6-Achsen-IMU + 3-Achsen-Magnetometer) |
| Beschleunigungsbereich | ±2/±4/±8/±16g (wählbar) |
| Drehratenbereich | ±125/±250/±500/±1000/±2000°/s (wählbar) |
| Genauigkeit | Drehrate 16bits, Beschleunigung 14bits |
| Datenausgabe | Fusionsdaten (Euler-Winkel, Quaternionen) |
| Signalerfassungsplatine | Im Sensorkörper integriert |
| Kommunikationsschnittstelle | TypeC+4P serielle Schnittstelle (anpassbar) |
| Stromversorgung | DC5V 500mA |
| Digitale Auflösung | 24-Bit-ADC |
| Abtastfrequenz | 100~2000Hz |
| Filterung | IIR 1000Hz Tiefpass + 50Hz Netzfrequenz-Kerbfilter |
| Integrierte Algorithmen | Entkopplung, Nullstellung, Kompensation, Datenfusion, Selbstdiagnose |
Anwendungsszenarien
Auf bestehende Produktinhalte und Auswahlbeziehungen gestützte Aufgaben.
Für Handgelenk- und Sprunggelenkaufgaben mit Kraft- und Raumzustand.
- APPLICATION 01
Embodied-AI-Roboter
Räumliche Kraft-Positions-Sensorik - APPLICATION 02
Feinsteuerung von Hand / Fuß
Räumliche Kraft-Positions-Sensorik - APPLICATION 03
Kraft-Positions-Feedback
Räumliche Kraft-Positions-Sensorik
Geeignete Roboter und Einbauorte
Dynamisch aus den aktuellen Auswahlbeziehungen erzeugt.
Aktuelle Auswahl: Humanoide Roboter · Räumliche Kraft-Positions-Sensorik
- Humanoide Roboter
- Handgelenk
- Sprunggelenk
Modell wählen
- M12F-D045-150
- Achsen
- 12
- Durchmesser
- 45
- Messbereich
- 150
- M12F-D045-300
- Achsen
- 12
- Durchmesser
- 45
- Messbereich
- 300
- M12F-D055-600
- Achsen
- 12
- Durchmesser
- 55
- Messbereich
- 600
- M12F-D75-3K
- Achsen
- 12
- Durchmesser
- 75
- Messbereich
- 3000
Downloads
- D45 · STEPSTEP herunterladen
- D55 · STEPSTEP herunterladen
- D45 · PDFPDF herunterladen
- D55 · PDFPDF herunterladen
Datenhinweis
Einige Parameterangaben werden fortlaufend geprüft. Maßgeblich sind die offiziellen technischen Unterlagen.
Bereit für Bewegung?
Kraft und Bewegung werden in jeder Aktion des Roboters gemeinsam verstanden.