
Präzision, die man spürt.
6dFT Motus™ 6-Achsen-Kraftsensor für Fingerspitzen von Roboterhänden
Ein taktiler Fingerspitzensensor, der Roboterfingerspitzen echte Tastwahrnehmung verleiht: Er erkennt in Echtzeit Teilkräfte, resultierende Kraft, Kontaktposition und Schlupfzustand und liefert damit das entscheidende Feedback für geschicktes Greifen, feinfühlige Manipulation und sichere Interaktion. Geeignet für Embodied-AI-Roboter, Serviceroboter und High-End-Automatisierung — für stabileres, präziseres und intelligenteres Handhaben zerbrechlicher, weicher und komplex geformter Objekte.
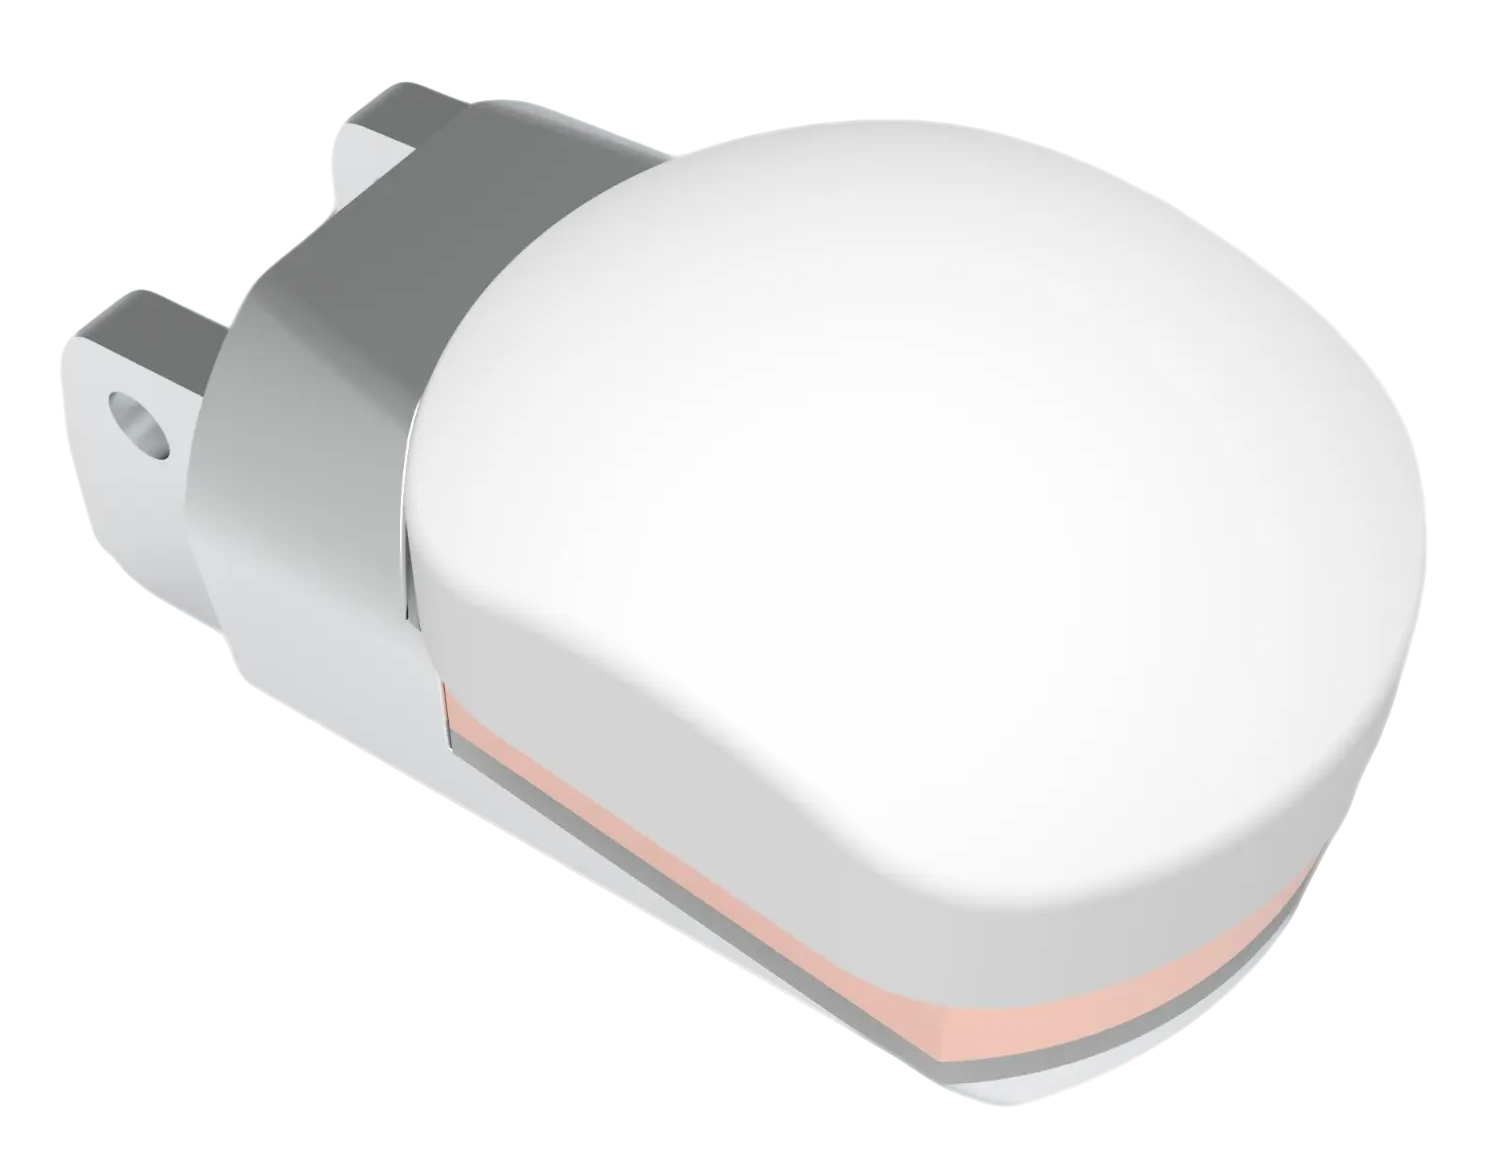
- Kraft-/Momentachsen
- 6 DOF
- Sensordurchmesser
- Ø25 mm
- Modellbereich
- 75–150 N
- Offizielle Modelle
- 2
Dynamische Kraft-/Moment-Datendemonstration
Sechs simulierte Kanäle zeigen, wie Fingerspitzen-Kontaktdaten strukturiert werden können. Die Werte werden per Software erzeugt und stammen nicht von angeschlossener Hardware.
Aktueller Bereich 50% — Fz ±75.0N — präzisionsgewichtete Regelung in Hardware
- Fx
- 0.000 N
- Fy
- 0.000 N
- Fz
- 0.000 N
- Mx
- 0.000 Nmm
- My
- 0.000 Nmm
- Mz
- 0.000 Nmm
Langsam veränderliche Simulationswerte; kein physischer Sensor ist verbunden.
Kernfunktionen
Jede Funktion zielt auf dasselbe — Engpässe abbauen und taktile Sensorik einfacher machen.
Plug and Play
576-Byte-Werkskalibriermatrix, M2-Schrauben und eine standardisierte mechanische Schnittstelle. In unter 30 Sekunden montiert, ohne Kalibrierung auf Anwenderseite.
Vier automatisch umschaltende Messbereiche
100% / 50% / 25% / 12.5% — das System wechselt den Bereich automatisch mit dem Signal. Eine Hardware-Umsetzung präzisionsgewichteter Regelung.
24-Bit-ADC mit hoher Auflösung
Mit IIR-Filter und 50-Hz-Kerbfilter erreicht die Auflösung den Mikronewton-Bereich und erfasst Stoff, Papier und andere ultraleichte Materialien.
Austauschbare Sensorhaut
Silikonhaut für <$6 pro Stück, in 30 Sekunden gewechselt, ohne die Kalibrierung zu beeinflussen. Hochfrequente Versuche scheitern nicht mehr am Verbrauchsmaterial.
Native ROS2-Unterstützung
Standard-WrenchStamped-Nachrichten mit bis zu 2000Hz. Start in einer Zeile: ros2 launch aili_tactile sensor.launch.py
TACTO-Simulation
Ein Simulationsmodell liegt bei und unterstützt Sim-to-Real-Transfertraining, was die Trainingskosten für Forschende um 90% senkt.
Schnellstart
Zwei Wege — ROS2-Roboterintegration oder das eigenständige Dashboard-Demo.
- < 30s
Sensor montieren
M2-Schrauben mit standardisierter mechanischer Schnittstelle und sechs selbstausrichtenden Pogo-Pin-Federkontakten. Passt er, sitzt er richtig.
- < 10s
Kommunikation anschließen
Type-C-Kabel an den USB-Port des Hosts; das System erkennt ihn automatisch als serielles Gerät (CH9102/CH340).
- < 2min
Weg A: ROS2-Integration (empfohlen)
Für die Roboter-Systemintegration. Publiziert Standard-WrenchStamped-Nachrichten und bietet Services für Bereichswechsel, automatisches Nullen und mehr.
# Bauen und installieren cd ~/ros2_ws/src && cp -r aili_tactile . && cd .. && colcon build source install/setup.bash # Sensorknoten starten (erkennt den seriellen Port automatisch) ros2 launch aili_tactile sensor.launch.py # Sensor und Dashboard-Visualisierungsbrücke starten ros2 launch aili_tactile sensor.launch.py enable_viz:=true # Daten ansehen ros2 topic echo /aili_tactile/wrench # Service aufrufen ros2 service call /aili_tactile/auto_zero std_srvs/srv/Trigger - < 30s
Weg B: eigenständiges Dashboard-Demo
Ohne ROS2-Umgebung — eine serielle Python-Brücke sendet direkt an den Browser. Geeignet für Messen und Kundentermine.
# Abhängigkeiten installieren und starten
pip install pyserial websockets
python bridge.py --port COM3

# Dashboard im Browser öffnen und Hardware Live klicken
Technische Daten
| Parameter | Spezifikation |
|---|---|
| Sensormaterial | Aluminiumlegierung / Edelstahl (wählbar) |
| Sensortyp | Widerstands-Dehnungsmessstreifen |
| Fz-Messbereich (N) | 25~150 |
| Fxy-Messbereich (N) | 12.5~75 |
| Mz-Messbereich (Nmm) | 500~3000 |
| Mxy-Messbereich (Nmm) | 60~360 |
| Überlastfähigkeit (%) | 300~600 |
| Nichtlinearität (%F.S) | <0.3~<0.5 |
| Wiederholbarkeit (%F.S) | <0.3~<0.5 |
| Kopplung (%F.S) | <0.5~<1 |
| Temperaturdrift (%F.S/10°C) | <0.3~<0.5 |
| Nullpunktdrift (%F.S/30min) | <0.3~<0.5 |
| Signalerfassungsplatine | 38mm×34mm (extern) |
| Ausgangskabel | 14P 0.5FPC flexibles Flachbandkabel, 15cm |
| Ein-/Ausgangsimpedanz | 350Ω |
| Kommunikationsschnittstelle | TypeC+4P serielle Schnittstelle (anpassbar) |
| Stromversorgung | DC5V 500mA |
| Digitale Auflösung | 24-Bit-ADC |
| Abtastfrequenz | 100~2000Hz |
| Filterung | IIR 1000Hz Tiefpass + 50Hz Netzfrequenz-Kerbfilter |
| Integrierte Algorithmen | Entkopplung, Nullstellung, Kompensation, Selbstdiagnose |
Anwendungsszenarien
Vom Labor bis zur Fertigungslinie verschiebt taktile Sensorik die Grenze dessen, was ein Roboter kann.
- Humanoid Robot
Humanoider Roboter — Haushaltsdienst
Greifen von Eiern, Gläsern, Handtüchern und anderen Objekten unterschiedlicher Materialien und Härten. Erkunden vor Zugreifen: erst tastend identifizieren, dann Kraft aufbringen. Vier automatisch umschaltende Bereiche halten die Kraft in jeder Situation passend.
Explore-before-ExploitAuto RangeMaterial ID - Cobot Integration
Kollaborativer Roboter — Präzisionsmontage
Die Bestückung elektronischer Bauteile verlangt eine Kontaktkraftgenauigkeit unter 0,1N. Die 12,5%-Bereichsstufe zusammen mit dem Modell F50-U bringt die Fz-Auflösung in den Mikronewton-Bereich, und der IIR-Filter entfernt Linienvibrationen.
12.5% Range24-bit ADCIIR Filter - Research Lab
Forschung zur geschickten Manipulation
LEAP Hand plus Aili Agent zur Erfassung von Datensätzen für geschickte Manipulation. Die TACTO-Simulation unterstützt Sim-to-Real, und die austauschbare Haut hält hochfrequente Versuche bei $50/Monat Wartung.
TACTO SimSkin <$66DOF Data - Exhibition Demo
Messe / Demo beim Kunden
Ein Fünf-Minuten-Einstieg mit einem Wolfram-style Echtzeit-Visualisierungs-Dashboard. Roségoldene Markenfarbe und präzise Mechanik lassen Kunden die Professionalität schon vor dem Zusehen „spüren".
5-min Setup6-Panel VizBrand Design
Geeignete Roboter und Einbauorte
Dynamisch aus den aktuellen Auswahlbeziehungen erzeugt.
Aktuelle Auswahl: Humanoide Roboter · Mehrachsige Kraftregelung an der Fingerspitze
- Humanoide Roboter
- Kollaborative Roboter
- Industrieroboter
- Finger
- Robotergreifer
Modell wählen
- M6F-D025-075
- Achsen
- 6
- Durchmesser
- 25
- Messbereich
- 75
- M6F-D025-150
- Achsen
- 6
- Durchmesser
- 25
- Messbereich
- 150
Downloads
Datenhinweis
Einige Parameterangaben werden fortlaufend geprüft. Maßgeblich sind die offiziellen technischen Unterlagen.
Bereit zu fühlen?
Jede Berührung eines Roboters wird zu einem Akt des Verstehens der Welt.