
Drehgelenk-Drehmomentrückmeldung
JTorq Motus™ Roboter-Gelenk-Drehmomentsensor
Ein Drehmomentsensor, der das Ausgangsdrehmoment von Robotermotor-Gelenkmodulen misst und Echtzeitdaten für die Drehmomentregelung im geschlossenen Regelkreis, den Überlastschutz und die Zustandsüberwachung liefert. Er bietet ein Mehrbereichs-Design, geringe Drift, gute Wiederholbarkeit und standardisierte Schnittstellen und eignet sich für integrierte Gelenke, Servoantriebe und Prüfstände.
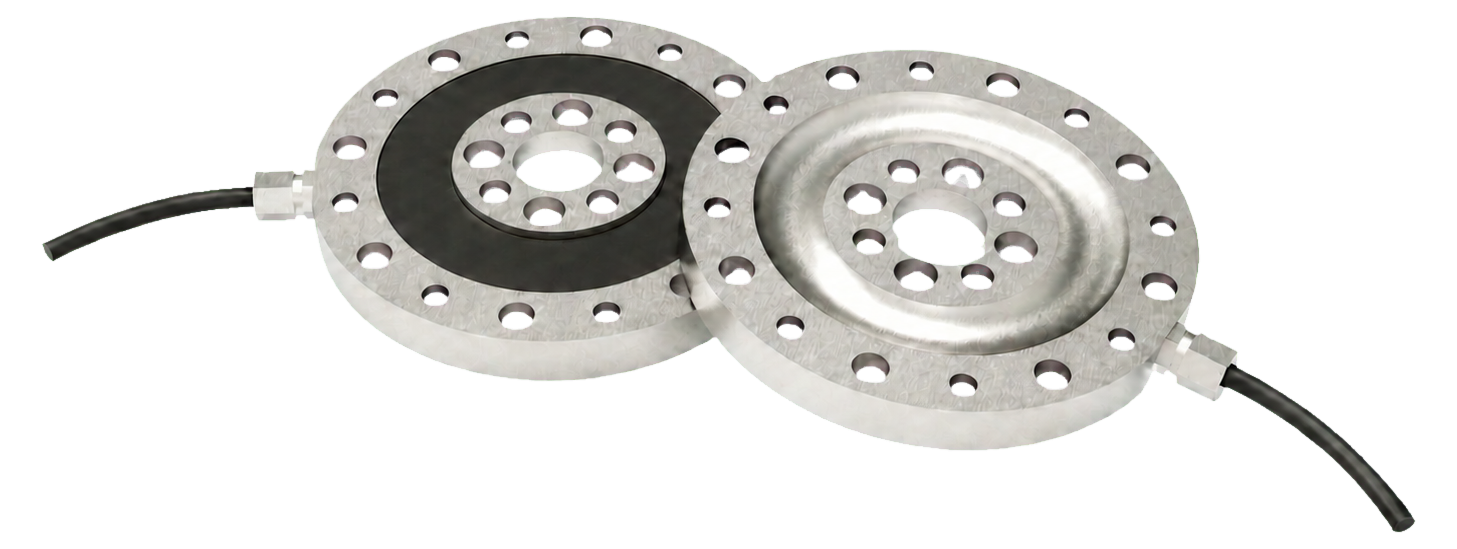
- Kraft-/Momentachsen
- 1 DOF
- Sensordurchmesser
- Ø45–135 mm
- Modellbereich
- 5–800 Nm
- Offizielle Modelle
- 12
Dynamische Kraft-/Moment-Datendemonstration
Ein simulierter Drehmomentkanal zeigt, wie Gelenklastdaten strukturiert werden können. Die Werte werden per Software erzeugt und stammen nicht von Hardware.
- Mz
- 0.00 Nm
- PK
- 0.00 Nm
- RMS
- 0.00 Nm
Langsam veränderliche Simulationswerte; kein physischer Sensor ist verbunden.
Kernfunktionen
Die folgenden Leistungsmerkmale stammen aus den offiziellen Produktunterlagen dieser Familie.
Echtzeitmessung des Ausgangsdrehmoments für Regelkreis, Überlastschutz und Zustandsüberwachung
Mehrbereichs-Design
Geringe Drift und gute Wiederholbarkeit
Standardisierte Schnittstellen
Schnellstart
Allgemeiner Integrationsablauf; technische Details gemäß offizieller Unterlage.
Modell wählen
Den zur erwarteten Last passenden Bereich aus den offiziellen Modellen dieser Familie wählen.
Am Messpunkt montieren
Mechanische Schnittstelle prüfen und den Messkörper vor unbeabsichtigten Lasten schützen.
Datenerfassung anschließen
Versorgung und Kommunikation gemäß technischer Unterlage verbinden.
Nullen, prüfen und erfassen
Unbelastet nullen, Kanalrichtungen prüfen und die Messdaten im Regelablauf verwenden.
Technische Daten
| Parameter | Spezifikation |
|---|---|
| Sensormaterial | Edelstahl |
| Sensortyp | Widerstands-Dehnungsmessstreifen |
| Mz-Messbereich (Nm) | 10~200 (mehrere Bereiche je Modell: M-D045:10/20/50; M-D065:10/20/50/100/150; M-D085/105/155:50/100/150/200) |
| Überlastfähigkeit (%) | 200 |
| Nichtlinearität (%F.S) | <0.1 |
| Wiederholbarkeit (%F.S) | <0.2 |
| Hysterese (%F.S) | <0.5 |
| Temperaturdrift (%F.S/10°C) | <0.2 |
| Nullpunktdrift (%F.S/30min) | <0.1 |
| Ein-/Ausgangsimpedanz | 700±5Ω |
| Isolationswiderstand | ≥500MΩ (100V DC) |
| Versorgungsspannung | 3.3–15V |
| Betriebstemperaturbereich | -20–80°C |
Anwendungsszenarien
Auf bestehende Produktinhalte und Auswahlbeziehungen gestützte Aufgaben.
Für Drehmomentrückmeldung an geschickten, kollaborativen und industriellen Gelenken.
- APPLICATION 01
Integrierte Gelenke
Drehgelenk-Drehmomentrückmeldung - APPLICATION 02
Servoantriebe
Drehgelenk-Drehmomentrückmeldung - APPLICATION 03
Prüfstände
Drehgelenk-Drehmomentrückmeldung
Geeignete Roboter und Einbauorte
Dynamisch aus den aktuellen Auswahlbeziehungen erzeugt.
Aktuelle Auswahl: Humanoide Roboter · Drehgelenk-Drehmomentrückmeldung
- Humanoide Roboter
- Kollaborative Roboter
- Industrieroboter
- Drehgelenkaktuator
Modell wählen
- M-D45-005
- Achsen
- 1
- Durchmesser
- 45
- Messbereich
- 5
- M-D45-010
- Achsen
- 1
- Durchmesser
- 45
- Messbereich
- 10
- M-D55-015
- Achsen
- 1
- Durchmesser
- 55
- Messbereich
- 15
- M-D55-030
- Achsen
- 1
- Durchmesser
- 55
- Messbereich
- 30
- M-D75-80
- Achsen
- 1
- Durchmesser
- 75
- Messbereich
- 80
- M-D75-150
- Achsen
- 1
- Durchmesser
- 75
- Messbereich
- 150
- M-D95-100
- Achsen
- 1
- Durchmesser
- 95
- Messbereich
- 100
- M-D95-300
- Achsen
- 1
- Durchmesser
- 95
- Messbereich
- 300
- M-D115-200
- Achsen
- 1
- Durchmesser
- 115
- Messbereich
- 200
- M-D115-500
- Achsen
- 1
- Durchmesser
- 115
- Messbereich
- 500
- M-D135-400
- Achsen
- 1
- Durchmesser
- 135
- Messbereich
- 400
- M-D135-800
- Achsen
- 1
- Durchmesser
- 135
- Messbereich
- 800
Downloads
- D65 · STEPSTEP herunterladen
Datenhinweis
Einige Parameterangaben werden fortlaufend geprüft. Maßgeblich sind die offiziellen technischen Unterlagen.
Bereit für Drehmoment?
Jedes Robotergelenk weiß genau, wie stark es gerade arbeitet.