
Precisión que se siente.
6dFT Motus™ Sensor de fuerza de 6 ejes para yema de dedo de mano robótica diestra
Un sensor táctil de yema de dedo que dota a las puntas de los dedos robóticos de una percepción táctil real: identifica en tiempo real las fuerzas componentes, la fuerza resultante, la posición de contacto y el estado de deslizamiento, aportando la retroalimentación clave para el agarre diestro, la manipulación fina y la interacción segura. Indicado para robots de IA encarnada, robots de servicio y automatización de gama alta, ayuda a los robots a manipular objetos frágiles, blandos y de formas complejas con operaciones más estables, precisas e inteligentes.
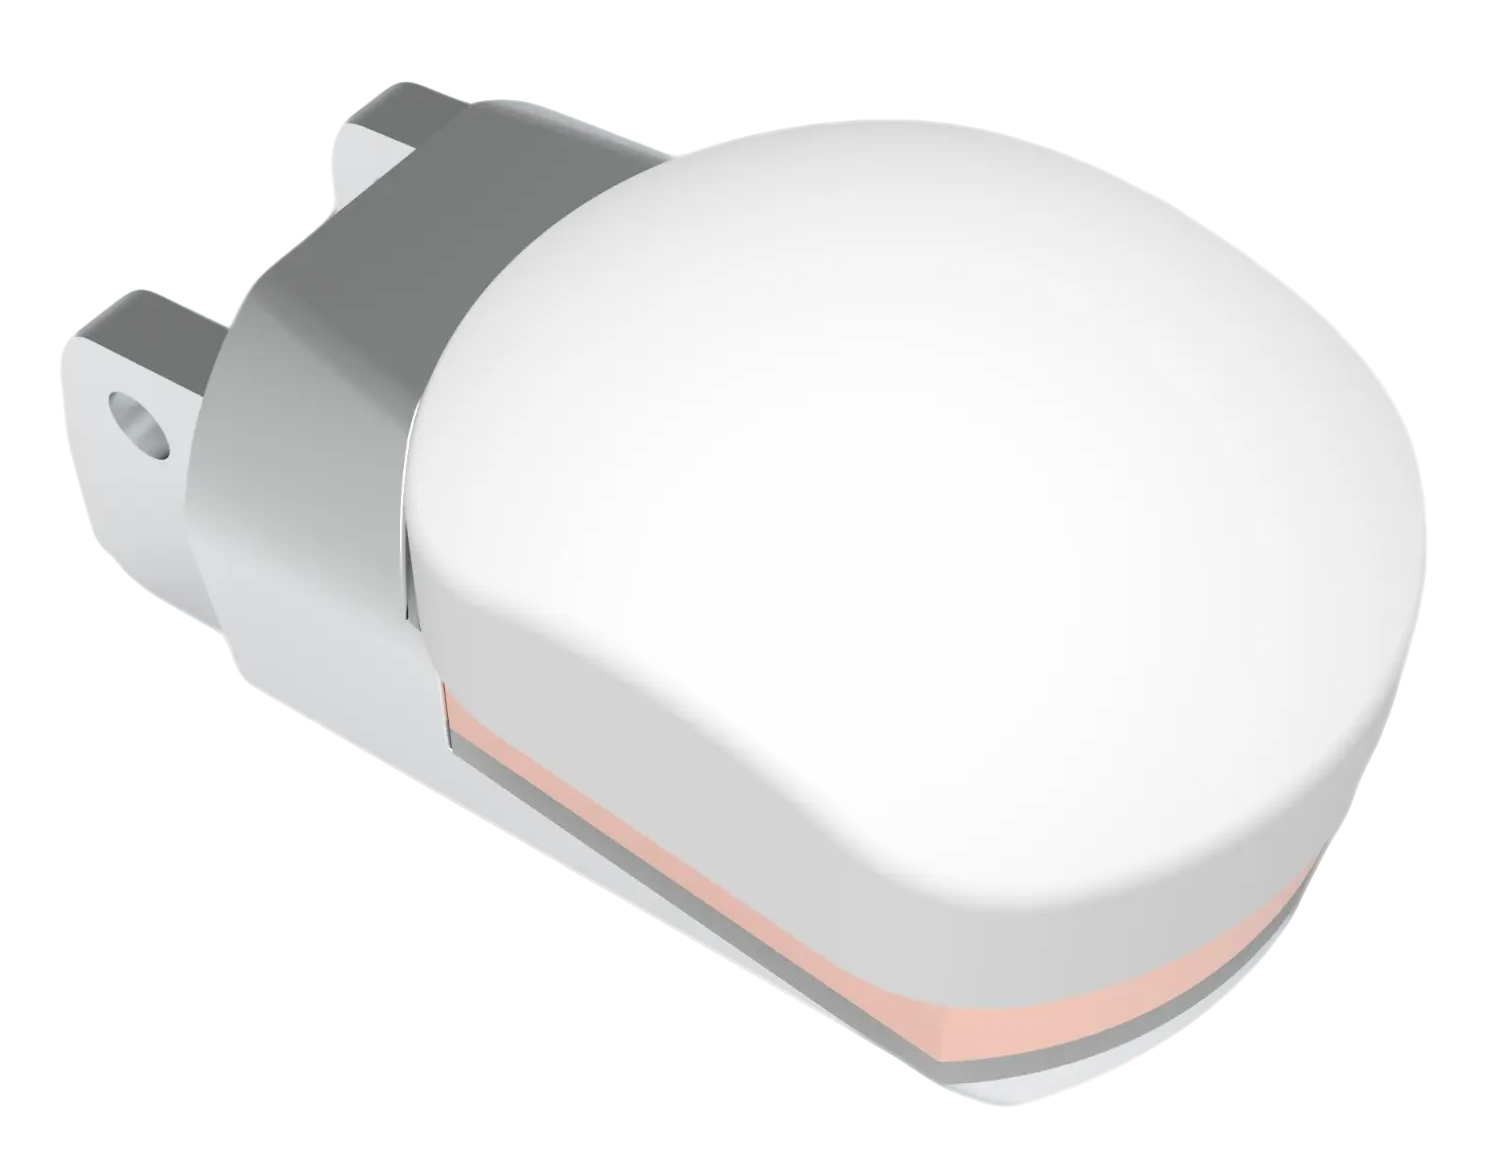
- Ejes de fuerza/par
- 6 DOF
- Diámetro del sensor
- Ø25 mm
- Rango de modelos
- 75–150 N
- Modelos oficiales
- 2
Demostración dinámica de fuerza/par
Seis canales simulados muestran cómo organizar los datos de contacto en la yema. Los valores los genera el software y no proceden de hardware conectado.
Rango actual 50% — Fz ±75.0N — control ponderado por precisión en hardware
- Fx
- 0.000 N
- Fy
- 0.000 N
- Fz
- 0.000 N
- Mx
- 0.000 Nmm
- My
- 0.000 Nmm
- Mz
- 0.000 Nmm
Valores simulados de variación lenta; no hay ningún sensor físico conectado.
Capacidades principales
Cada función apunta a lo mismo: eliminar un cuello de botella para que la detección táctil sea más sencilla.
Listo para usar
Matriz de calibración de fábrica de 576 bytes, tornillos M2 e interfaz mecánica estándar. Montaje en menos de 30 segundos y sin calibración por parte del usuario.
Cuatro rangos con conmutación automática
100% / 50% / 25% / 12.5%: el sistema cambia de rango automáticamente según varía la señal, una implementación en hardware del control ponderado por precisión.
ADC de 24 bits y alta resolución
Con filtrado IIR y ranura de 50Hz, la resolución llega al nivel de micronewton y percibe tela, papel y otros materiales ultraligeros.
Piel sensora reemplazable
Piel de silicona por <$6 la unidad, se cambia en 30 segundos y no afecta a la calibración. Los experimentos de alta frecuencia ya no dependen del consumible.
Compatibilidad nativa con ROS2
Mensajes WrenchStamped estándar publicados hasta a 2000Hz. Se arranca en una línea: ros2 launch aili_tactile sensor.launch.py
Simulación TACTO
Se incluye un modelo de simulación compatible con entrenamiento sim-to-real, que reduce un 90% el coste de entrenamiento de los investigadores.
Inicio rápido
Dos formas de empezar: integración con ROS2 o el Dashboard de demostración independiente.
- < 30s
Montar el sensor
Tornillos M2 con interfaz mecánica estándar y seis contactos elásticos Pogo Pin autoalineados. Si encaja, está bien puesto.
- < 10s
Conectar la comunicación
Cable Type-C al puerto USB del equipo; el sistema lo reconoce automáticamente como dispositivo serie (CH9102/CH340).
- < 2min
Vía A: integración ROS2 (recomendada)
Para la integración en sistemas robóticos. Publica mensajes WrenchStamped estándar y ofrece servicios de cambio de rango, puesta a cero automática y más.
# Compilar e instalar cd ~/ros2_ws/src && cp -r aili_tactile . && cd .. && colcon build source install/setup.bash # Iniciar el nodo del sensor (detecta el puerto serie automáticamente) ros2 launch aili_tactile sensor.launch.py # Iniciar el sensor y el puente de visualización del Dashboard ros2 launch aili_tactile sensor.launch.py enable_viz:=true # Consultar los datos ros2 topic echo /aili_tactile/wrench # Llamar al servicio ros2 service call /aili_tactile/auto_zero std_srvs/srv/Trigger - < 30s
Vía B: Dashboard de demostración independiente
Sin entorno ROS2: un puente serie en Python envía directamente al navegador. Ideal para ferias y visitas a clientes.
# Instalar dependencias e iniciar
pip install pyserial websockets
python bridge.py --port COM3

# Abra el Dashboard en el navegador y pulse Hardware Live
Especificaciones técnicas
| Parámetro | Especificación |
|---|---|
| Material del sensor | Aleación de aluminio / acero inoxidable (opcional) |
| Tipo de sensor | Galga extensométrica resistiva |
| Rango Fz (N) | 25~150 |
| Rango Fxy (N) | 12.5~75 |
| Rango Mz (Nmm) | 500~3000 |
| Rango Mxy (Nmm) | 60~360 |
| Sobrecarga (%) | 300~600 |
| No linealidad (%F.S) | <0.3~<0.5 |
| Repetibilidad (%F.S) | <0.3~<0.5 |
| Acoplamiento (%F.S) | <0.5~<1 |
| Deriva térmica (%F.S/10°C) | <0.3~<0.5 |
| Deriva de cero (%F.S/30min) | <0.3~<0.5 |
| Placa de adquisición de señal | 38mm×34mm (externa) |
| Cable de salida | Cable plano flexible 14P 0.5FPC de 15cm |
| Impedancia de entrada/salida | 350Ω |
| Interfaz de comunicación | TypeC+4P puerto serie (personalizable) |
| Alimentación | DC5V 500mA |
| Resolución digital | ADC de 24 bits |
| Frecuencia de muestreo | 100~2000Hz |
| Filtrado | Paso bajo IIR 1000Hz + filtro de muesca 50Hz de red |
| Algoritmos integrados | Desacoplamiento, puesta a cero, compensación, autodiagnóstico |
Escenarios de aplicación
Del laboratorio a la línea de producción, la detección táctil redefine los límites de lo que puede hacer un robot.
- Humanoid Robot
Robot humanoide: servicio doméstico
Agarre de huevos, cristalería, toallas y otros objetos de distinto material y dureza. Explorar antes que actuar: primero identificar al tacto y luego aplicar fuerza. Los cuatro rangos automáticos mantienen la fuerza adecuada en cada situación.
Explore-before-ExploitAuto RangeMaterial ID - Cobot Integration
Robot colaborativo: montaje de precisión
La colocación de componentes electrónicos exige una precisión de fuerza de contacto inferior a 0,1N. El escalón de rango del 12,5% junto al modelo F50-U lleva la resolución de Fz al nivel de micronewton, y el filtrado IIR elimina la vibración de la línea.
12.5% Range24-bit ADCIIR Filter - Research Lab
Investigación en manipulación diestra
La combinación LEAP Hand más Aili Agent permite recopilar conjuntos de datos de manipulación diestra. La simulación TACTO admite sim-to-real y la piel reemplazable mantiene los experimentos de alta frecuencia en $50/mes de mantenimiento.
TACTO SimSkin <$66DOF Data - Exhibition Demo
Feria / demostración en casa del cliente
Un arranque de cinco minutos con un Dashboard de visualización en tiempo real Wolfram-style. El oro rosa de la marca y una mecánica cuidada hacen que el cliente «sienta» la profesionalidad antes incluso de mirar.
5-min Setup6-Panel VizBrand Design
Robots y ubicaciones aplicables
Generados dinámicamente a partir de las relaciones actuales.
Selección actual: Robots humanoides · Control de fuerza multieje en la yema
- Robots humanoides
- Robots colaborativos
- Robots industriales
- Dedo
- Pinza robótica
Seleccionar modelo
- M6F-D025-075
- Ejes
- 6
- Diámetro
- 25
- Rango
- 75
- M6F-D025-150
- Ejes
- 6
- Diámetro
- 25
- Rango
- 150
Descargas
- STEPDescargar STEP
Nota sobre los datos
Parte de la información de parámetros continúa en verificación. Consulte la documentación técnica oficial.
¿Listo para sentir?
Que cada contacto del robot se convierta en un acto de comprensión del mundo.