
Detección espacial de fuerza y posición
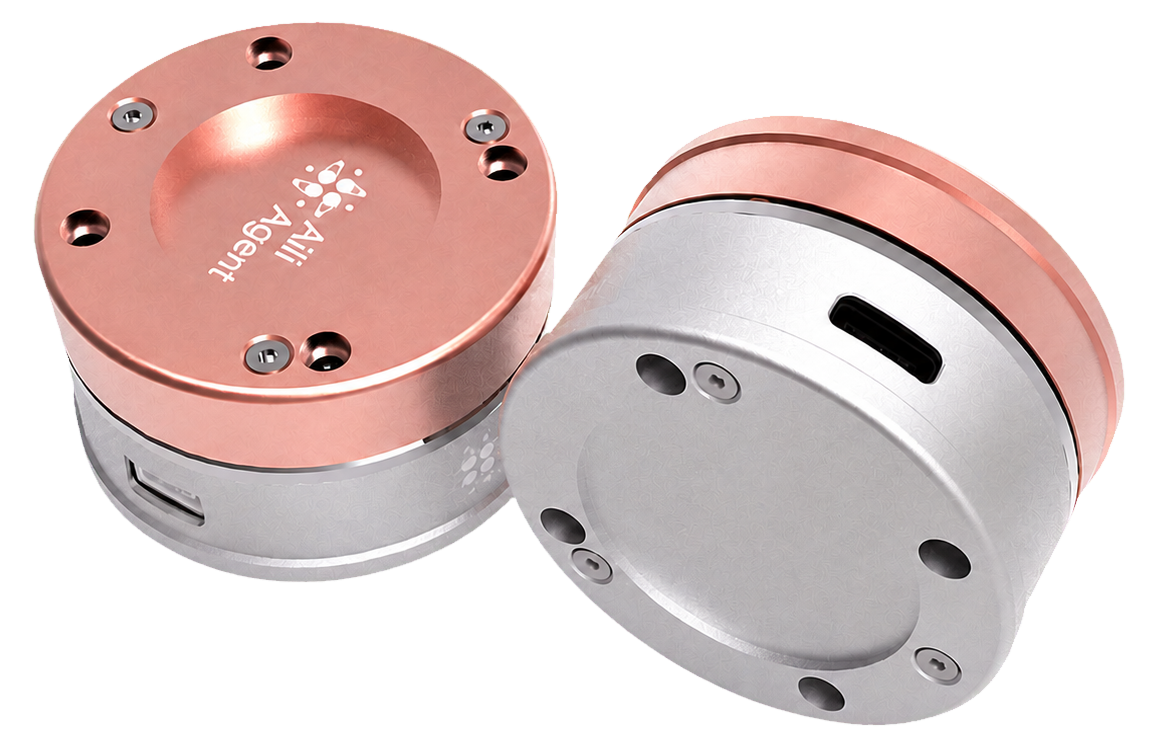
12dFA Motus™ Sensor de fuerza espacial de 12 ejes
Componente central de retroalimentación de fuerza para robots de IA encarnada, diseñado para el control fino de manos y pies. Mide de forma síncrona fuerzas multidimensionales, momentos, aceleración y aceleración angular en el sistema de coordenadas cartesianas espacial, logrando una retroalimentación precisa de control fuerza-posición del movimiento del robot. Varios rangos de medición seleccionables se adaptan a distintos escenarios de tarea. Los algoritmos inteligentes integrados mantienen bajos el acoplamiento entre ejes y las derivas térmica y temporal, reduciendo el trabajo de ajuste y mantenimiento.
- Ejes de fuerza/par
- 12 DOF
- Diámetro del sensor
- Ø45–75 mm
- Rango de modelos
- 150–3000 N
- Modelos oficiales
- 4
Demostración dinámica de fuerza/par
Doce canales simulados muestran cómo los datos de fuerza, par e inerciales sostienen la retroalimentación fuerza-posición. Los valores los genera el software, no hardware conectado.
- Fx
- 0.00 N
- Fy
- 0.00 N
- Fz
- 0.00 N
- Mx
- 0.00 Nm
- My
- 0.00 Nm
- Mz
- 0.00 Nm
- Ax
- 0.00 g
- Ay
- 0.00 g
- Az
- 0.00 g
- Gx
- 0.00 °/s
- Gy
- 0.00 °/s
- Gz
- 0.00 °/s
Valores simulados de variación lenta; no hay ningún sensor físico conectado.
Capacidades principales
Las capacidades siguientes proceden de la documentación oficial de esta familia de productos.
Medición síncrona de fuerzas multidimensionales, momentos, aceleración y aceleración angular en coordenadas cartesianas espaciales
Varios rangos de medición seleccionables que se adaptan a distintos escenarios de tarea
Algoritmos inteligentes integrados: bajo acoplamiento entre ejes y bajas derivas térmica y temporal
Poco trabajo de ajuste y mantenimiento
Inicio rápido
Secuencia general; consulte el documento técnico oficial para los detalles.
Seleccionar modelo
Elija el rango acorde a la carga prevista entre los modelos oficiales de esta familia.
Montar en el punto de medida
Compruebe la interfaz mecánica y proteja el cuerpo sensor de cargas no previstas.
Conectar la adquisición
Conecte alimentación y comunicación según el documento oficial.
Poner a cero, verificar y adquirir
Ajuste el cero sin carga, verifique las direcciones de canal y use los datos en el control.
Especificaciones técnicas
| Parámetro | Especificación |
|---|---|
| Material del sensor | Cuerpo de acero inoxidable + carcasa de aleación de aluminio |
| Tipo de sensor | Galga extensométrica resistiva |
| Rango Fz (D045) (N) | 125~1000 |
| Rango Fz (D055) (N) | 375~3000 |
| Rango Fxy (D045) (N) | 62.5~500 |
| Rango Fxy (D055) (N) | 187.5~1500 |
| Rango Mz (D045) (Nm) | 5~30 |
| Rango Mz (D055) (Nm) | 11.25~90 |
| Rango Mxy (D045) (Nm) | 0.625~5 |
| Rango Mxy (D055) (Nm) | 1.875~15 |
| Sobrecarga (%) | 150~1200 |
| No linealidad (%F.S) | <0.1~<0.8 |
| Repetibilidad (%F.S) | <0.1~<0.8 |
| Deriva térmica (%F.S) | <0.2~<1.6 |
| Deriva de cero (%F.S) | <0.1~<0.8 |
| Conjunto de sensores inerciales | 9 ejes (IMU de 6 ejes + magnetómetro de 3 ejes) |
| Rango de aceleración | ±2/±4/±8/±16g (seleccionable) |
| Rango de velocidad angular | ±125/±250/±500/±1000/±2000°/s (seleccionable) |
| Precisión | Velocidad angular 16bits, aceleración 14bits |
| Salida de datos | Datos fusionados (ángulos de Euler, cuaterniones) |
| Placa de adquisición de señal | Integrada en el cuerpo del sensor |
| Interfaz de comunicación | TypeC+4P puerto serie (personalizable) |
| Alimentación | DC5V 500mA |
| Resolución digital | ADC de 24 bits |
| Frecuencia de muestreo | 100~2000Hz |
| Filtrado | Paso bajo IIR 1000Hz + filtro de muesca 50Hz de red |
| Algoritmos integrados | Desacoplamiento, puesta a cero, compensación, fusión de datos, autodiagnóstico |
Escenarios de aplicación
Tareas basadas en el contenido y las relaciones de selección existentes.
Para tareas de muñeca y tobillo que requieren fuerza y estado espacial.
- APPLICATION 01
Robots de IA encarnada
Detección espacial de fuerza y posición - APPLICATION 02
Control fino de manos / pies
Detección espacial de fuerza y posición - APPLICATION 03
Retroalimentación fuerza-posición
Detección espacial de fuerza y posición
Robots y ubicaciones aplicables
Generados dinámicamente a partir de las relaciones actuales.
Selección actual: Robots humanoides · Detección espacial de fuerza y posición
- Robots humanoides
- Muñeca
- Tobillo
Seleccionar modelo
- M12F-D045-150
- Ejes
- 12
- Diámetro
- 45
- Rango
- 150
- M12F-D045-300
- Ejes
- 12
- Diámetro
- 45
- Rango
- 300
- M12F-D055-600
- Ejes
- 12
- Diámetro
- 55
- Rango
- 600
- M12F-D75-3K
- Ejes
- 12
- Diámetro
- 75
- Rango
- 3000
Descargas
- D45 · STEPDescargar STEP
- D55 · STEPDescargar STEP
- D45 · PDFDescargar PDF
- D55 · PDFDescargar PDF
Nota sobre los datos
Parte de la información de parámetros continúa en verificación. Consulte la documentación técnica oficial.
¿Listo para el movimiento?
Que fuerza y movimiento se entiendan juntos en cada acción del robot.