
Retroalimentación de par de articulación rotativa
JTorq Motus™ Sensor de par para articulaciones robóticas
Un sensor de par que mide el par de salida de los módulos de articulación con motor de los robots, proporcionando datos en tiempo real para el control de par en lazo cerrado, la protección contra sobrecarga y la monitorización de estado. Ofrece un diseño de varios rangos, baja deriva, buena repetibilidad e interfaces estandarizadas, y es adecuado para articulaciones integradas, servoaccionamientos y plataformas de ensayo.
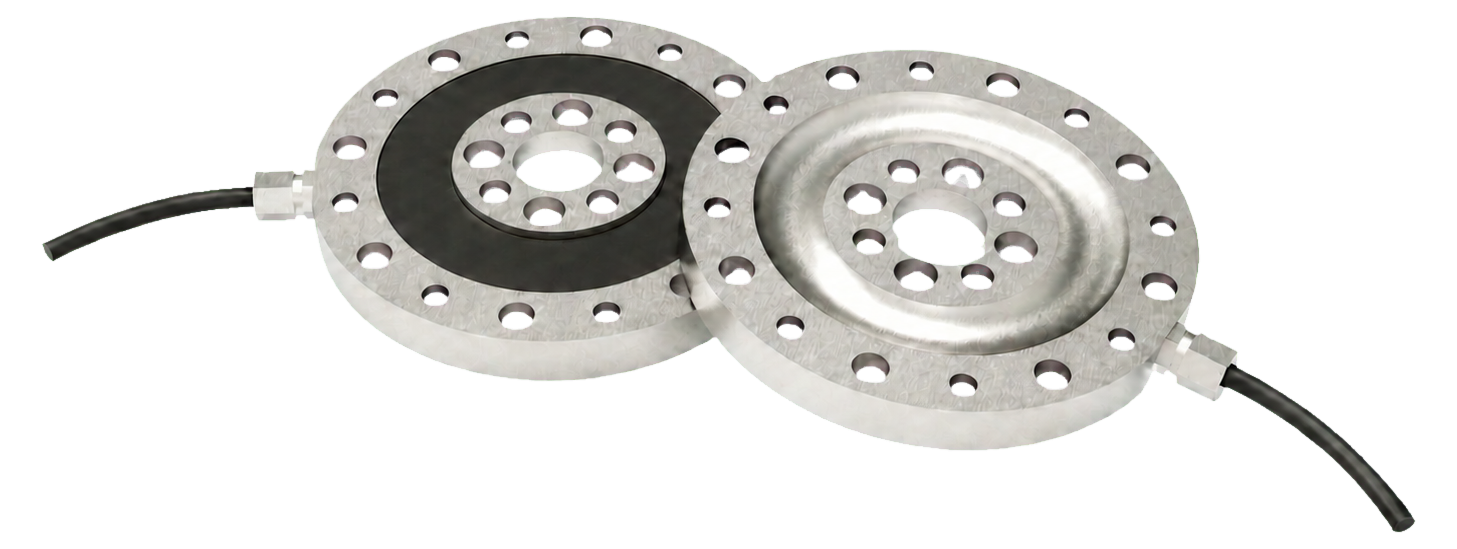
- Ejes de fuerza/par
- 1 DOF
- Diámetro del sensor
- Ø45–135 mm
- Rango de modelos
- 5–800 Nm
- Modelos oficiales
- 12
Demostración dinámica de fuerza/par
Un canal de par simulado muestra cómo organizar los datos de carga articular. Los valores los genera el software, no hardware conectado.
- Mz
- 0.00 Nm
- PK
- 0.00 Nm
- RMS
- 0.00 Nm
Valores simulados de variación lenta; no hay ningún sensor físico conectado.
Capacidades principales
Las capacidades siguientes proceden de la documentación oficial de esta familia de productos.
Medición del par de salida en tiempo real para control en lazo cerrado, protección contra sobrecarga y monitorización de estado
Diseño de varios rangos de medición
Baja deriva y buena repetibilidad
Interfaces estandarizadas
Inicio rápido
Secuencia general; consulte el documento técnico oficial para los detalles.
Seleccionar modelo
Elija el rango acorde a la carga prevista entre los modelos oficiales de esta familia.
Montar en el punto de medida
Compruebe la interfaz mecánica y proteja el cuerpo sensor de cargas no previstas.
Conectar la adquisición
Conecte alimentación y comunicación según el documento oficial.
Poner a cero, verificar y adquirir
Ajuste el cero sin carga, verifique las direcciones de canal y use los datos en el control.
Especificaciones técnicas
| Parámetro | Especificación |
|---|---|
| Material del sensor | Acero inoxidable |
| Tipo de sensor | Galga extensométrica resistiva |
| Rango Mz (Nm) | 10~200 (varios rangos según el modelo: M-D045:10/20/50; M-D065:10/20/50/100/150; M-D085/105/155:50/100/150/200) |
| Capacidad de sobrecarga (%) | 200 |
| No linealidad (%F.S) | <0.1 |
| Repetibilidad (%F.S) | <0.2 |
| Histéresis (%F.S) | <0.5 |
| Deriva térmica (%F.S/10°C) | <0.2 |
| Deriva de cero (%F.S/30min) | <0.1 |
| Impedancia de entrada/salida | 700±5Ω |
| Resistencia de aislamiento | ≥500MΩ (100V DC) |
| Tensión de alimentación | 3.3–15V |
| Rango de temperatura de funcionamiento | -20–80°C |
Escenarios de aplicación
Tareas basadas en el contenido y las relaciones de selección existentes.
Para retroalimentación de par en articulaciones hábiles, colaborativas e industriales.
- APPLICATION 01
Articulaciones integradas
Retroalimentación de par de articulación rotativa - APPLICATION 02
Servoaccionamientos
Retroalimentación de par de articulación rotativa - APPLICATION 03
Plataformas de ensayo
Retroalimentación de par de articulación rotativa
Robots y ubicaciones aplicables
Generados dinámicamente a partir de las relaciones actuales.
Selección actual: Robots humanoides · Retroalimentación de par de articulación rotativa
- Robots humanoides
- Robots colaborativos
- Robots industriales
- Actuador de articulación rotativa
Seleccionar modelo
- M-D45-005
- Ejes
- 1
- Diámetro
- 45
- Rango
- 5
- M-D45-010
- Ejes
- 1
- Diámetro
- 45
- Rango
- 10
- M-D55-015
- Ejes
- 1
- Diámetro
- 55
- Rango
- 15
- M-D55-030
- Ejes
- 1
- Diámetro
- 55
- Rango
- 30
- M-D75-80
- Ejes
- 1
- Diámetro
- 75
- Rango
- 80
- M-D75-150
- Ejes
- 1
- Diámetro
- 75
- Rango
- 150
- M-D95-100
- Ejes
- 1
- Diámetro
- 95
- Rango
- 100
- M-D95-300
- Ejes
- 1
- Diámetro
- 95
- Rango
- 300
- M-D115-200
- Ejes
- 1
- Diámetro
- 115
- Rango
- 200
- M-D115-500
- Ejes
- 1
- Diámetro
- 115
- Rango
- 500
- M-D135-400
- Ejes
- 1
- Diámetro
- 135
- Rango
- 400
- M-D135-800
- Ejes
- 1
- Diámetro
- 135
- Rango
- 800
Descargas
- D65 · STEPDescargar STEP
Nota sobre los datos
Parte de la información de parámetros continúa en verificación. Consulte la documentación técnica oficial.
¿Listo para el par?
Que cada articulación del robot sepa con exactitud cuánta fuerza aplica.