01
Robots humanoides
La dificultad
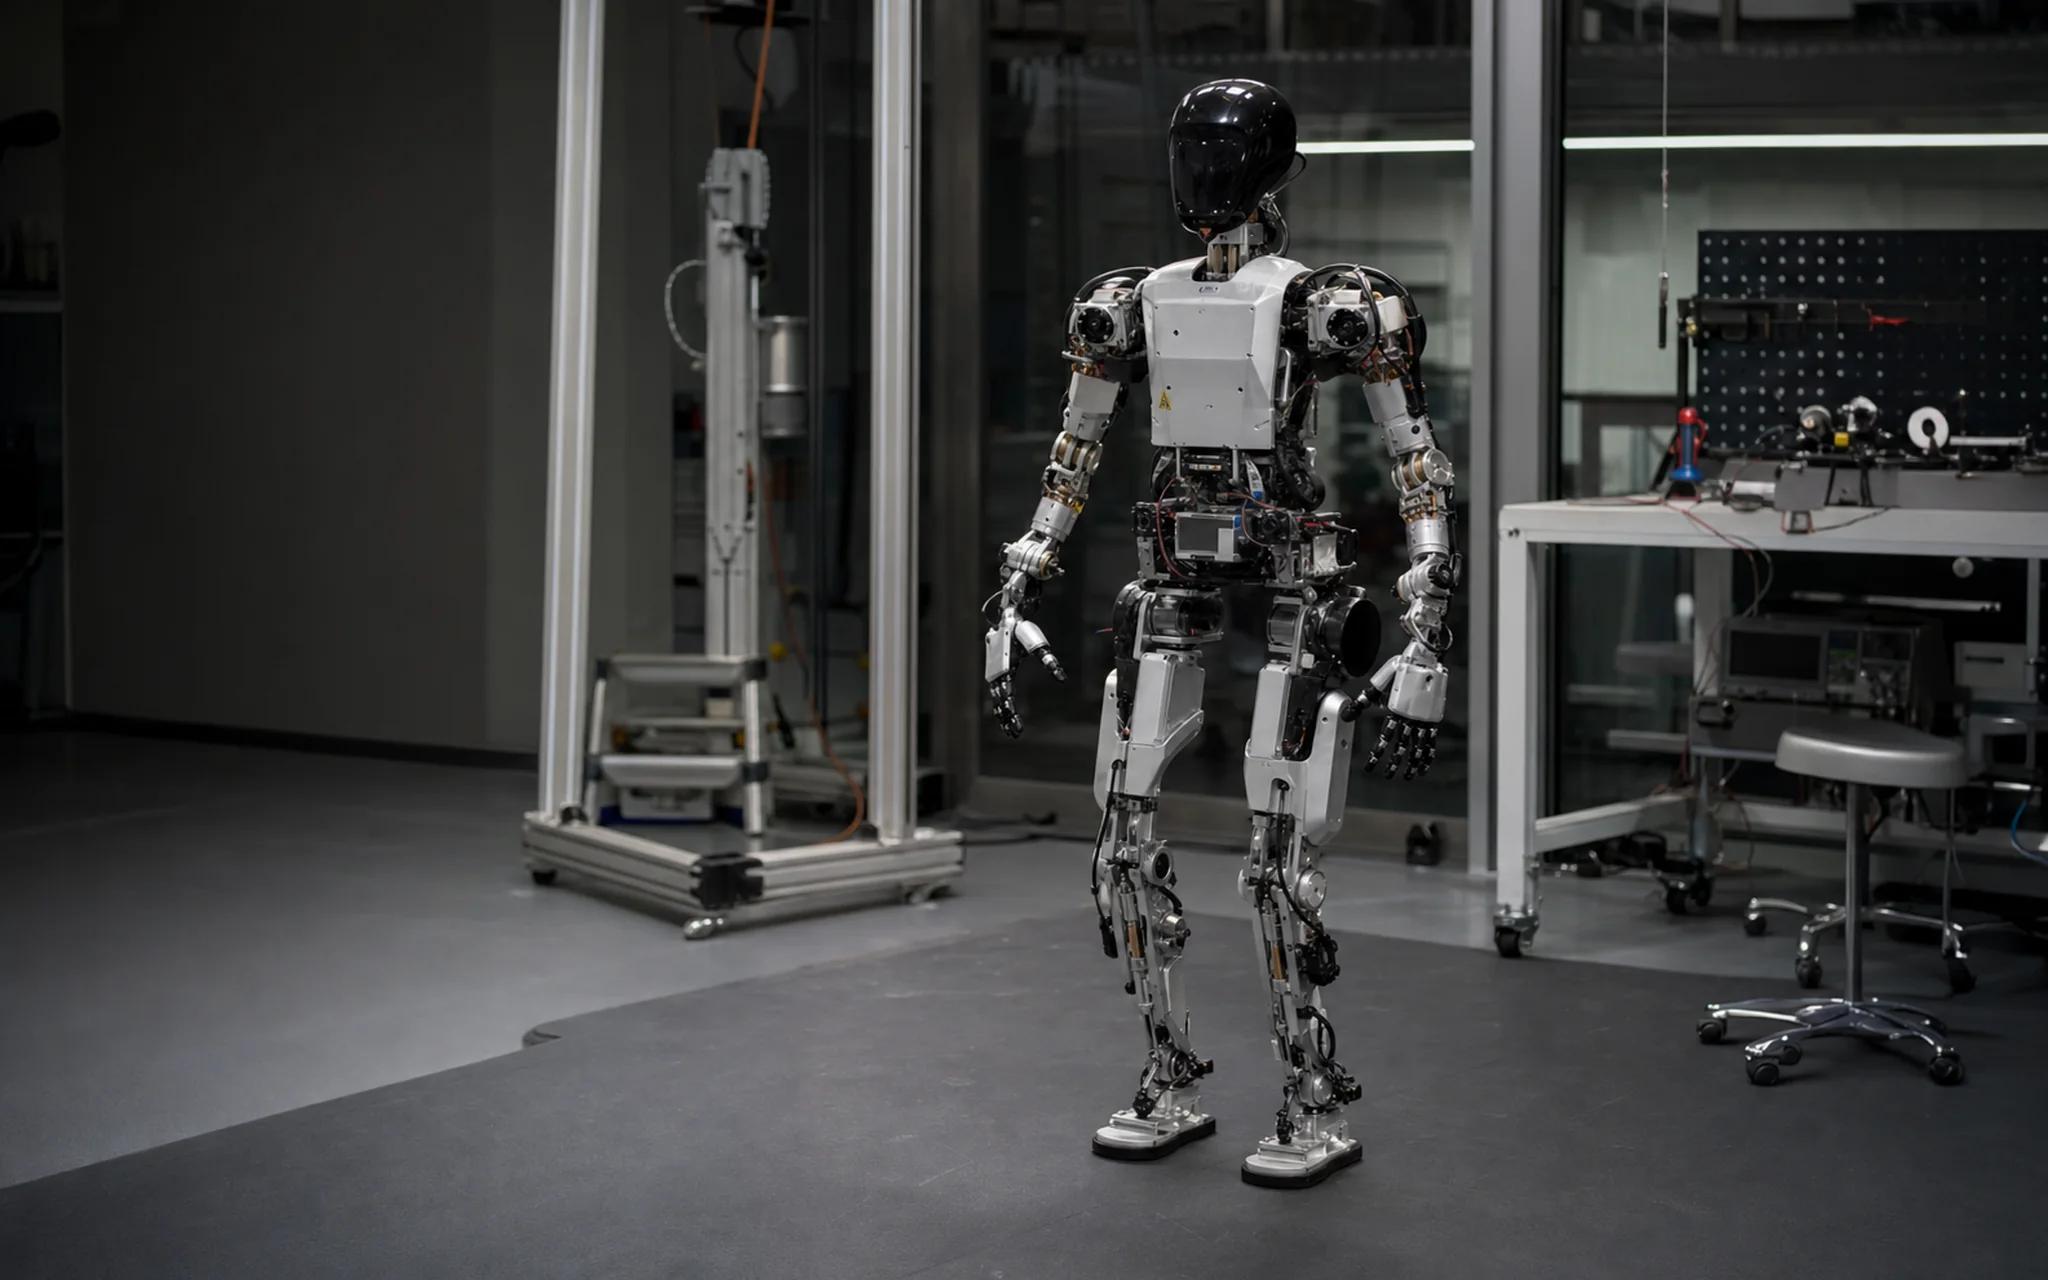
Un humanoide tiene que caminar y manipular en el mundo real: necesita la reacción del suelo bajo sus pies y saber si su torso o sus brazos han tocado a una persona o un objeto. La visión por sí sola no puede juzgar el contacto.
Montaje y modelo
- Pecho / torsoHTactile-Skin Motus™Detección de contacto en grandes superficies: el límite de seguridad en espacios compartidos
- AntebrazoHTactile-Skin Motus™Contacto no intencionado con personas y con el entorno
- PalmaHTactile-Palm Motus™Posición del contacto y distribución de presión al agarrar
- Pie12dFA Motus™Reacción del suelo y estimación del centro de masa para el equilibrio
Lo que obtiene
Detección de contacto en todo el cuerpo: la fuerza en los pies para el control del equilibrio, el contacto en torso y antebrazo para la parada de seguridad y el tacto de la palma para evaluar el agarre.