
Cartographie distribuée du contact tactile
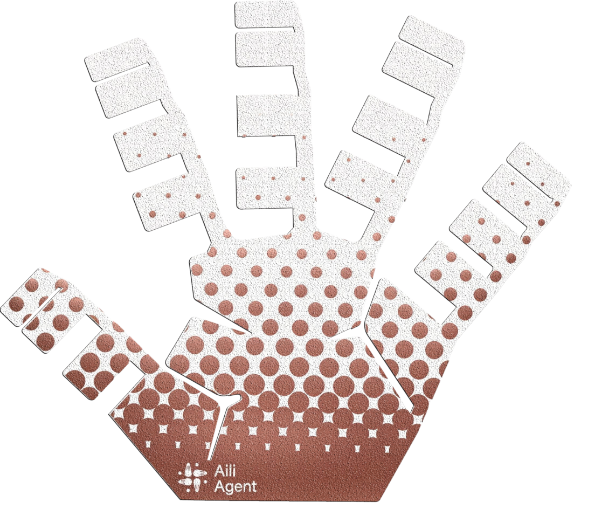
HTact-ileskin Motus™ Peau tactile flexible (paume)
Peau tactile haute densité conçue pour les paumes robotiques : 634 points de détection (densité de 9/cm²) permettent une détection fine de la répartition de pression, au niveau du bout des doigts. Particulièrement adaptée à l'identification de la forme du contact, des arêtes et de la tendance au glissement lors de la préhension d'objets fragiles ou minuscules, elle fournit un retour tactile à l'échelle de la milliseconde pour la manipulation dextre — une couche de perception clé pour les travaux de précision des robots de service et des mains bioniques.
- Axes de détection
- 1 DOF
- Plage des modèles
- 300–600 kPa
- Modèles officiels
- 4
Démonstration dynamique de pression tactile
Un réseau de pression simulé montre comment structurer les données de répartition tactile. La grille est illustrative — les valeurs sont générées par le logiciel, non par un matériel connecté.
- PK
- 0.00 kPa
- AVG
- 0.00 kPa
- AREA
- 0 %
Valeurs simulées à variation lente ; aucun capteur physique n’est connecté.
Capacités clés
Les capacités ci-dessous proviennent de la documentation officielle de cette famille de produits.
634 points de détection à 9/cm² pour une détection de la répartition de pression au niveau du bout des doigts
Identifie la forme du contact, les arêtes et la tendance au glissement lors de la préhension d'objets fragiles ou minuscules
Retour tactile à l'échelle de la milliseconde pour la manipulation dextre
Couche de perception clé pour les travaux de précision des robots de service et des mains bioniques
Démarrage rapide
Séquence générale ; suivre le document technique officiel pour les détails.
Choisir le modèle
Choisir la plage adaptée à la charge attendue parmi les modèles officiels de cette famille.
Monter au point de mesure
Vérifier l’interface mécanique et protéger le corps d’épreuve des charges non prévues.
Connecter l’acquisition
Brancher alimentation et communication selon le document officiel.
Mettre à zéro, vérifier, acquérir
Faire le zéro hors charge, vérifier le sens des canaux puis exploiter les mesures.
Caractéristiques techniques
| Paramètre | Spécification |
|---|---|
| Plage de mesure | 300kPa |
| Points de détection | 634 |
| Densité de points | 9/cm² |
| Fréquence d'échantillonnage | 200Hz |
| Résolution | 2.5%F.S |
| Bits du CAN | 16 bits |
| Alimentation | 8~46V |
| Protocole de communication | UDP |
Scénarios d’application
Tâches fondées sur les contenus et relations de sélection existants.
Pour la répartition tactile du contact sur peau, plante, main et interfaces de téléopération.
- APPLICATION 01
Robots de service
Cartographie distribuée du contact tactile - APPLICATION 02
Mains bioniques
Cartographie distribuée du contact tactile - APPLICATION 03
Préhension d'objets fragiles / minuscules
Cartographie distribuée du contact tactile - APPLICATION 04
Manipulation dextre
Cartographie distribuée du contact tactile
Robots et emplacements applicables
Générés dynamiquement à partir des relations actuelles.
Sélection actuelle: Robots humanoïdes · Cartographie distribuée du contact tactile
- Robots humanoïdes
- Interfaces de téléopération
- Tronc
- Bras
- Mollet
- Doigt
- Paume
- Plante du pied
Sélectionner un modèle
- HTI-T-300-256-U
- Axes
- 1
- Diamètre
- —
- Plage
- 300
- HTI-L-300-128-U
- Axes
- 1
- Diamètre
- —
- Plage
- 300
- HTI-P-300-634-U
- Axes
- 1
- Diamètre
- —
- Plage
- 300
- HTI-F-600-128-U
- Axes
- 1
- Diamètre
- —
- Plage
- 600
Téléchargements
Les documents sont en cours de préparation. Aucun fichier n'est lié tant qu'il n'est pas officiel.
Note sur les données
Certaines informations de paramètres restent en cours de vérification. Référez-vous à la documentation technique officielle.
Prêt à toucher ?
Faites de chaque surface du robot une peau qui comprend le contact.