
Retour de couple d’articulation rotative
JTorq Motus™ Capteur de couple pour articulations robotiques
Un capteur de couple qui mesure le couple de sortie des modules d'articulation motorisés des robots, fournissant des données en temps réel pour la commande de couple en boucle fermée, la protection contre les surcharges et la surveillance d'état. Il offre une conception multi-gammes, une faible dérive, une bonne répétabilité et des interfaces standardisées, et convient aux articulations intégrées, aux servo-entraînements et aux plateformes d'essai.
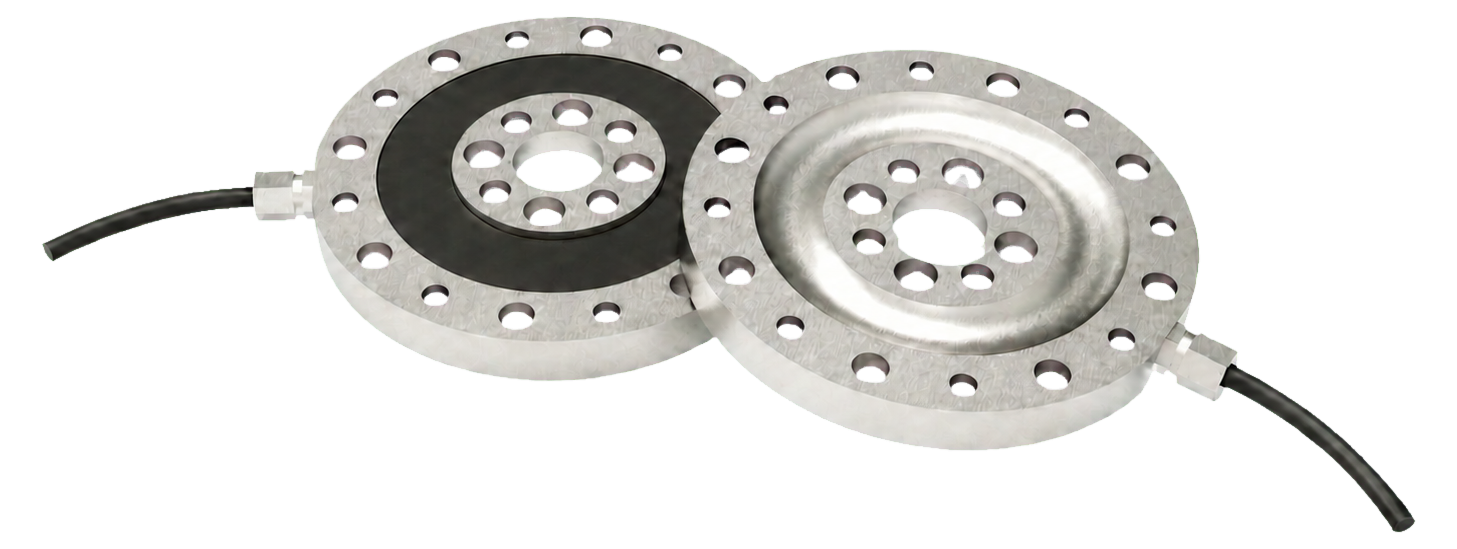
- Axes force/couple
- 1 DOF
- Diamètre du capteur
- Ø45–135 mm
- Plage des modèles
- 5–800 Nm
- Modèles officiels
- 12
Démonstration dynamique force/couple
Un canal de couple simulé montre comment structurer les données de charge articulaire. Les valeurs sont générées par le logiciel, non par un matériel connecté.
- Mz
- 0.00 Nm
- PK
- 0.00 Nm
- RMS
- 0.00 Nm
Valeurs simulées à variation lente ; aucun capteur physique n’est connecté.
Capacités clés
Les capacités ci-dessous proviennent de la documentation officielle de cette famille de produits.
Mesure du couple de sortie en temps réel pour la commande en boucle fermée, la protection contre les surcharges et la surveillance d'état
Conception multi-gammes
Faible dérive et bonne répétabilité
Interfaces standardisées
Démarrage rapide
Séquence générale ; suivre le document technique officiel pour les détails.
Choisir le modèle
Choisir la plage adaptée à la charge attendue parmi les modèles officiels de cette famille.
Monter au point de mesure
Vérifier l’interface mécanique et protéger le corps d’épreuve des charges non prévues.
Connecter l’acquisition
Brancher alimentation et communication selon le document officiel.
Mettre à zéro, vérifier, acquérir
Faire le zéro hors charge, vérifier le sens des canaux puis exploiter les mesures.
Caractéristiques techniques
| Paramètre | Spécification |
|---|---|
| Matériau du capteur | Acier inoxydable |
| Type de capteur | Jauge de contrainte résistive |
| Plage Mz (Nm) | 10~200 (plusieurs plages selon le modèle : M-D045:10/20/50; M-D065:10/20/50/100/150; M-D085/105/155:50/100/150/200) |
| Capacité de surcharge (%) | 200 |
| Non-linéarité (%F.S) | <0.1 |
| Répétabilité (%F.S) | <0.2 |
| Hystérésis (%F.S) | <0.5 |
| Dérive thermique (%F.S/10°C) | <0.2 |
| Dérive du zéro (%F.S/30min) | <0.1 |
| Impédance d'entrée/sortie | 700±5Ω |
| Résistance d'isolement | ≥500MΩ (100V DC) |
| Tension d'alimentation | 3.3–15V |
| Plage de température de fonctionnement | -20–80°C |
Scénarios d’application
Tâches fondées sur les contenus et relations de sélection existants.
Pour le retour de couple dans les articulations agiles, collaboratives et industrielles.
- APPLICATION 01
Articulations intégrées
Retour de couple d’articulation rotative - APPLICATION 02
Servo-entraînements
Retour de couple d’articulation rotative - APPLICATION 03
Plateformes d'essai
Retour de couple d’articulation rotative
Robots et emplacements applicables
Générés dynamiquement à partir des relations actuelles.
Sélection actuelle: Robots humanoïdes · Retour de couple d’articulation rotative
- Robots humanoïdes
- Robots collaboratifs
- Robots industriels
- Actionneur d’articulation rotative
Sélectionner un modèle
- M-D45-005
- Axes
- 1
- Diamètre
- 45
- Plage
- 5
- M-D45-010
- Axes
- 1
- Diamètre
- 45
- Plage
- 10
- M-D55-015
- Axes
- 1
- Diamètre
- 55
- Plage
- 15
- M-D55-030
- Axes
- 1
- Diamètre
- 55
- Plage
- 30
- M-D75-80
- Axes
- 1
- Diamètre
- 75
- Plage
- 80
- M-D75-150
- Axes
- 1
- Diamètre
- 75
- Plage
- 150
- M-D95-100
- Axes
- 1
- Diamètre
- 95
- Plage
- 100
- M-D95-300
- Axes
- 1
- Diamètre
- 95
- Plage
- 300
- M-D115-200
- Axes
- 1
- Diamètre
- 115
- Plage
- 200
- M-D115-500
- Axes
- 1
- Diamètre
- 115
- Plage
- 500
- M-D135-400
- Axes
- 1
- Diamètre
- 135
- Plage
- 400
- M-D135-800
- Axes
- 1
- Diamètre
- 135
- Plage
- 800
Téléchargements
- D65 · STEPTélécharger le STEP
Note sur les données
Certaines informations de paramètres restent en cours de vérification. Référez-vous à la documentation technique officielle.
Prêt pour le couple ?
Que chaque articulation du robot sache exactement quelle force elle exerce.