
Une précision qui se ressent.
6dFT Motus™ Capteur de force à 6 axes pour bout de doigt de main robotique dextre
Un capteur tactile de bout de doigt qui confère aux doigts robotiques une perception tactile réelle : il identifie en temps réel les composantes de force, la force résultante, la position de contact et l'état de glissement, fournissant le retour essentiel pour la préhension dextre, la manipulation fine et l'interaction sûre. Adapté aux robots à IA incarnée, aux robots de service et à l'automatisation haut de gamme, il aide les robots à manipuler des objets fragiles, souples ou de forme complexe de manière plus stable, plus précise et plus intelligente.
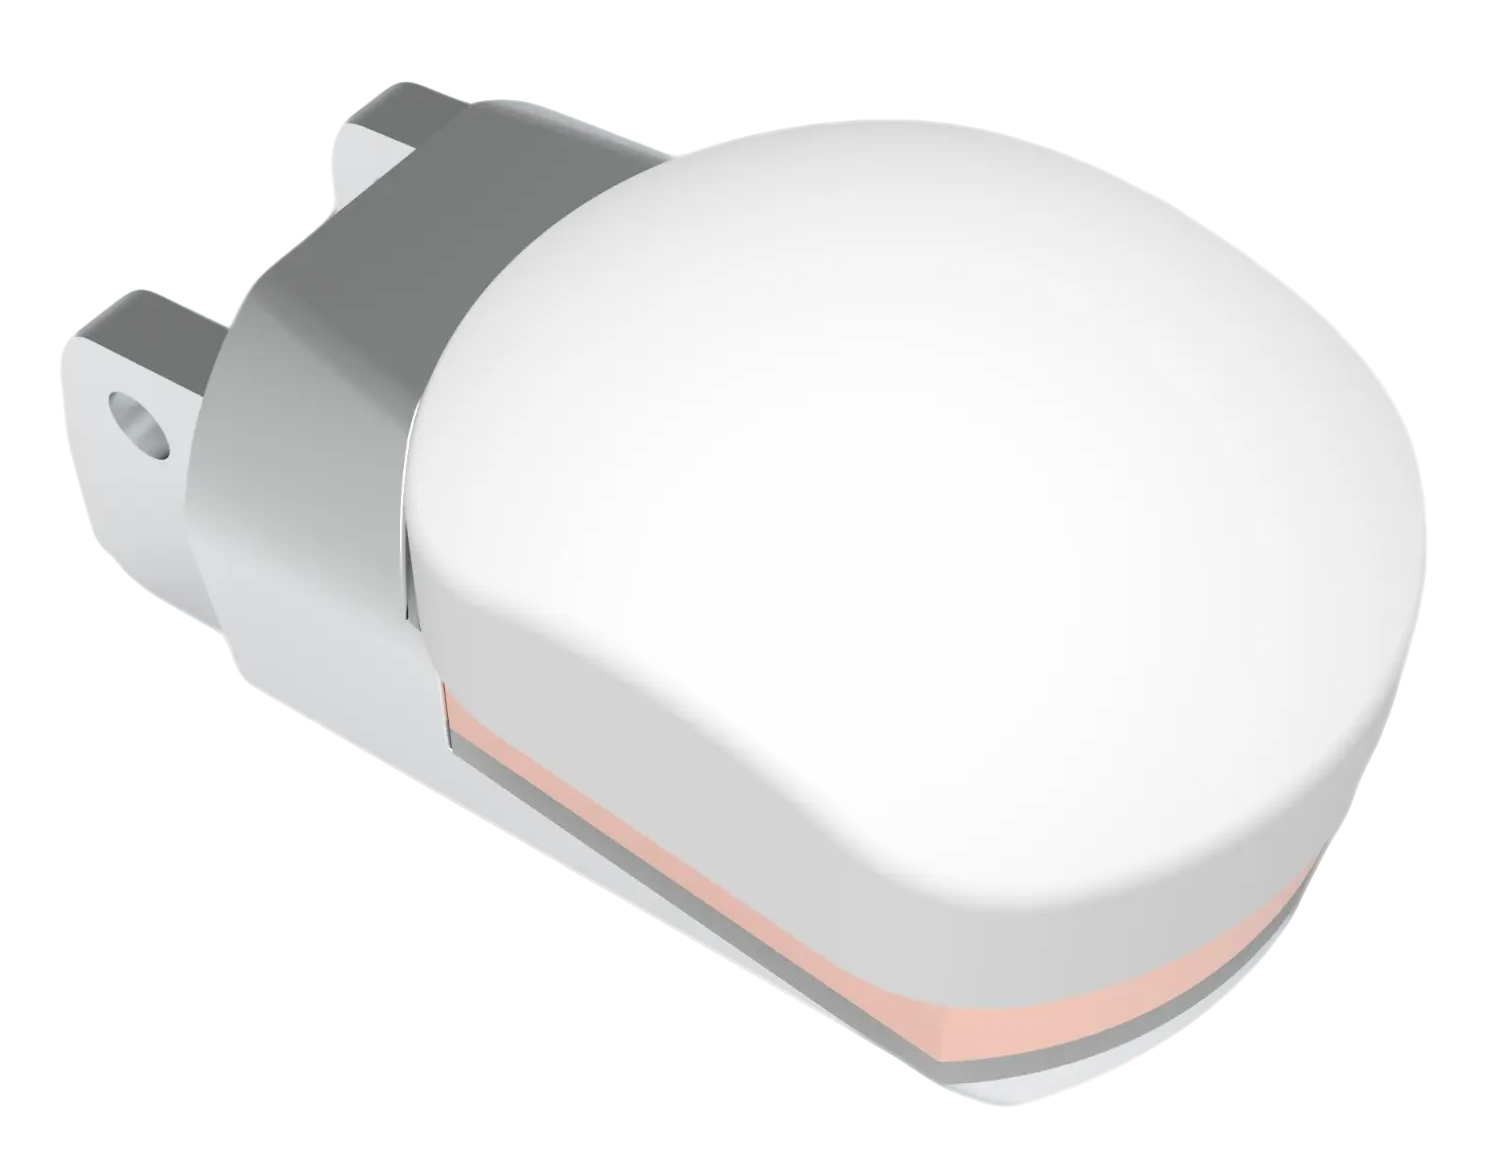
- Axes force/couple
- 6 DOF
- Diamètre du capteur
- Ø25 mm
- Plage des modèles
- 75–150 N
- Modèles officiels
- 2
Démonstration dynamique force/couple
Six canaux simulés montrent comment structurer les données de contact au bout du doigt. Les valeurs sont générées par le logiciel et ne proviennent pas d’un matériel connecté.
Plage actuelle 50% — Fz ±75.0N — contrôle pondéré par la précision, en matériel
- Fx
- 0.000 N
- Fy
- 0.000 N
- Fz
- 0.000 N
- Mx
- 0.000 Nmm
- My
- 0.000 Nmm
- Mz
- 0.000 Nmm
Valeurs simulées à variation lente ; aucun capteur physique n’est connecté.
Capacités clés
Chaque fonction vise la même chose : lever un goulot d’étranglement pour simplifier la détection tactile.
Prêt à l’emploi
Matrice d’étalonnage usine de 576 octets, vis M2 et interface mécanique standard. Montage en moins de 30 secondes, sans étalonnage côté utilisateur.
Quatre plages à commutation automatique
100% / 50% / 25% / 12.5% : le système change de plage automatiquement selon le signal, une mise en œuvre matérielle du contrôle pondéré par la précision.
CAN 24 bits haute résolution
Avec filtrage IIR et réjecteur 50Hz, la résolution atteint le micronewton et perçoit le tissu, le papier et d’autres matériaux ultralégers.
Peau sensorielle remplaçable
Peau en silicone à <$6 pièce, remplacée en 30 secondes sans affecter l’étalonnage. Les essais à haute fréquence ne dépendent plus du consommable.
Prise en charge native de ROS2
Messages WrenchStamped standard publiés jusqu’à 2000Hz. Démarrage en une ligne : ros2 launch aili_tactile sensor.launch.py
Simulation TACTO
Un modèle de simulation est fourni et prend en charge l’entraînement sim-to-real, réduisant de 90% le coût d’entraînement des chercheurs.
Démarrage rapide
Deux voies d’accès — intégration robotique ROS2 ou Dashboard de démonstration autonome.
- < 30s
Monter le capteur
Vis M2 avec interface mécanique standard et six contacts élastiques Pogo Pin auto-alignés. S’il se monte, il est bien placé.
- < 10s
Brancher la communication
Câble Type-C vers le port USB de l’hôte ; le système le reconnaît automatiquement comme périphérique série (CH9102/CH340).
- < 2min
Voie A : intégration ROS2 (recommandée)
Pour l’intégration dans un système robotique. Publie des messages WrenchStamped standard et propose des services de changement de plage, de mise à zéro automatique et plus encore.
# Compiler et installer cd ~/ros2_ws/src && cp -r aili_tactile . && cd .. && colcon build source install/setup.bash # Démarrer le nœud capteur (détection automatique du port série) ros2 launch aili_tactile sensor.launch.py # Démarrer le capteur et le pont de visualisation Dashboard ros2 launch aili_tactile sensor.launch.py enable_viz:=true # Consulter les données ros2 topic echo /aili_tactile/wrench # Appeler le service ros2 service call /aili_tactile/auto_zero std_srvs/srv/Trigger - < 30s
Voie B : Dashboard de démonstration autonome
Sans environnement ROS2 — un pont série Python transmet directement au navigateur. Adapté aux salons et aux visites clients.
# Installer les dépendances et démarrer
pip install pyserial websockets
python bridge.py --port COM3

# Ouvrir le Dashboard dans le navigateur et cliquer sur Hardware Live
Caractéristiques techniques
| Paramètre | Spécification |
|---|---|
| Matériau du capteur | Alliage d'aluminium / acier inoxydable (au choix) |
| Type de capteur | Jauge de contrainte résistive |
| Gamme Fz (N) | 25~150 |
| Gamme Fxy (N) | 12.5~75 |
| Gamme Mz (Nmm) | 500~3000 |
| Gamme Mxy (Nmm) | 60~360 |
| Capacité de surcharge (%) | 300~600 |
| Non-linéarité (%F.S) | <0.3~<0.5 |
| Répétabilité (%F.S) | <0.3~<0.5 |
| Couplage (%F.S) | <0.5~<1 |
| Dérive thermique (%F.S/10°C) | <0.3~<0.5 |
| Dérive du zéro (%F.S/30min) | <0.3~<0.5 |
| Carte d'acquisition du signal | 38mm×34mm (externe) |
| Câble de sortie | Nappe souple 14P 0.5FPC de 15cm |
| Impédance d'entrée/sortie | 350Ω |
| Interface de communication | TypeC+4P port série (personnalisable) |
| Alimentation | DC5V 500mA |
| Résolution numérique | ADC 24 bits |
| Fréquence d'échantillonnage | 100~2000Hz |
| Filtrage | Passe-bas IIR 1000Hz + filtre coupe-bande 50Hz (fréquence secteur) |
| Algorithmes intégrés | Découplage, mise à zéro, compensation, autodiagnostic |
Scénarios d’application
Du laboratoire à la ligne de production, la détection tactile redessine les limites des capacités d’un robot.
- Humanoid Robot
Robot humanoïde — service domestique
Saisir des œufs, des verres, des serviettes et d’autres objets de matières et duretés différentes. Explorer avant d’agir : identifier au toucher, puis appliquer la force. Les quatre plages automatiques maintiennent la bonne force dans chaque situation.
Explore-before-ExploitAuto RangeMaterial ID - Cobot Integration
Robot collaboratif — assemblage de précision
La pose de composants électroniques exige une précision de force de contact inférieure à 0,1N. Le palier de plage à 12,5% associé au modèle F50-U porte la résolution Fz au niveau du micronewton, et le filtrage IIR supprime les vibrations de la ligne.
12.5% Range24-bit ADCIIR Filter - Research Lab
Recherche en manipulation dextre
La combinaison LEAP Hand et Aili Agent permet de collecter des jeux de données de manipulation dextre. La simulation TACTO prend en charge le sim-to-real, et la peau remplaçable maintient les essais à haute fréquence à $50/mois d’entretien.
TACTO SimSkin <$66DOF Data - Exhibition Demo
Salon / démonstration chez le client
Une prise en main en cinq minutes avec un Dashboard de visualisation temps réel Wolfram-style. L’or rose de la marque et une mécanique soignée font « ressentir » le professionnalisme avant même de regarder.
5-min Setup6-Panel VizBrand Design
Robots et emplacements applicables
Générés dynamiquement à partir des relations actuelles.
Sélection actuelle: Robots humanoïdes · Contrôle de force multiaxe au bout des doigts
- Robots humanoïdes
- Robots collaboratifs
- Robots industriels
- Doigt
- Pince robotique
Sélectionner un modèle
- M6F-D025-075
- Axes
- 6
- Diamètre
- 25
- Plage
- 75
- M6F-D025-150
- Axes
- 6
- Diamètre
- 25
- Plage
- 150
Téléchargements
Note sur les données
Certaines informations de paramètres restent en cours de vérification. Référez-vous à la documentation technique officielle.
Prêt à ressentir ?
Faites de chaque contact du robot un acte de compréhension du monde.