
精度を、感じる。
6dFT Motus™ デクスタラスハンド指先6軸力覚センサー
指先触覚センサーはロボットの指先にリアルな触覚知覚を与え、分力・合力・接触位置・すべり状態をリアルタイムに識別し、器用な把持・精密操作・安全なインタラクションに不可欠なフィードバックを提供します。エンボディドAIロボット、サービスロボット、ハイエンド自動化シーンに適し、壊れやすい物・柔らかい物・複雑な形状の物体に対して、より安定して、より正確に、よりインテリジェントな操作を実現します。
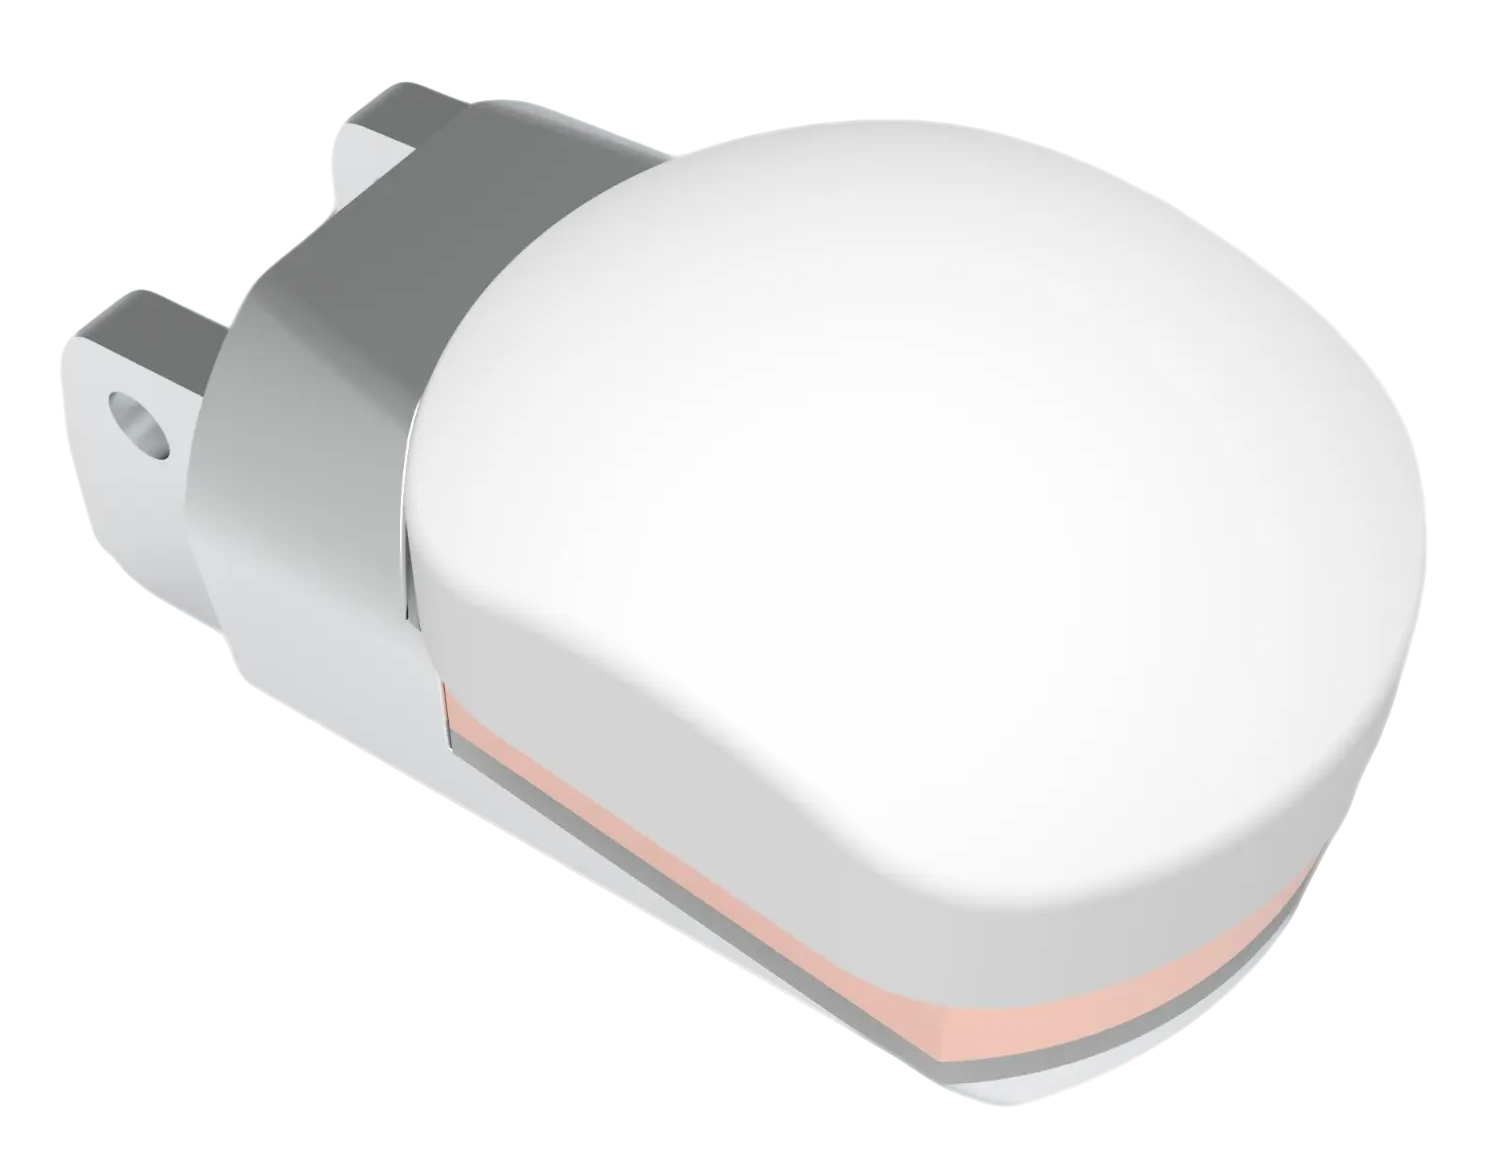
- 力・モーメント軸
- 6 DOF
- センサー直径
- Ø25 mm
- モデルレンジ
- 75–150 N
- 正式モデル
- 2
力・モーメント動的データデモ
6つのシミュレーションチャンネルで指先接触データの構成を確認できます。表示値はソフトウェア生成であり、接続されたハードウェアの実測値ではありません。
現在のレンジ 50% — Fz ±75.0N — 精度重み付け制御のハードウェア実装
- Fx
- 0.000 N
- Fy
- 0.000 N
- Fz
- 0.000 N
- Mx
- 0.000 Nmm
- My
- 0.000 Nmm
- Mz
- 0.000 Nmm
緩やかに変化する模擬値を使用しています。物理センサーは接続されていません。
主な機能
すべての機能が「ボトルネックを減らす」ことに向かい、触覚センシングをより簡単にします。
プラグアンドプレイ
576 バイトの出荷時校正マトリクス、M2 ネジと標準機械インターフェース。30 秒以内で取り付けが完了し、ユーザー側での校正は不要です。
4 段レンジ自動切替
100% / 50% / 25% / 12.5% の 4 段レンジを、信号の変化に応じてシステムが自動で切り替えます。精度重み付け制御のハードウェア実装です。
24 ビット高分解能 ADC
IIR フィルタと 50Hz ノッチにより、マイクロニュートン級の分解能で布や紙などの極めて軽い素材も検出します。
交換可能なセンシングスキン
シリコンスキンは 1 枚 <$6、30 秒で交換でき校正に影響しません。高頻度の実験が消耗品で制限されることはありません。
ROS2 ネイティブ対応
標準の WrenchStamped メッセージを最大 2000Hz で配信。起動は 1 行:ros2 launch aili_tactile sensor.launch.py
TACTO シミュレーション
シミュレーションモデルを提供し、sim-to-real の転移学習に対応。研究者の学習コストを 90% 削減します。
クイックスタート
2 通りの接続方法 — ROS2 ロボット統合 / 単独 Dashboard デモ
- < 30s
センサーを取り付ける
M2 ネジと標準機械インターフェース、6 個の Pogo Pin による自己整列の弾性接続。取り付けられれば、それが正しい位置です。
- < 10s
通信を接続する
Type-C ケーブルでホストの USB ポートに接続すると、シリアルデバイス(CH9102/CH340)として自動認識されます。
- < 2min
方式 A:ROS2 統合(推奨)
ロボットシステム統合向け。標準の WrenchStamped メッセージを配信し、レンジ切替や自動ゼロ点調整などの Service に対応します。
# ビルドとインストール cd ~/ros2_ws/src && cp -r aili_tactile . && cd .. && colcon build source install/setup.bash # センサーノードを起動(シリアルポート自動検出) ros2 launch aili_tactile sensor.launch.py # センサー + Dashboard 可視化ブリッジを起動 ros2 launch aili_tactile sensor.launch.py enable_viz:=true # データを確認 ros2 topic echo /aili_tactile/wrench # サービス呼び出し ros2 service call /aili_tactile/auto_zero std_srvs/srv/Trigger - < 30s
方式 B:単独 Dashboard デモ
ROS2 環境は不要。Python のシリアルブリッジがブラウザへ直接送信します。展示会や顧客先に適しています。
# 依存関係をインストールして起動
pip install pyserial websockets
python bridge.py --port COM3

# ブラウザで Dashboard を開き、Hardware Live をクリック
技術仕様
| 項目 | 仕様 |
|---|---|
| センサー材質 | アルミ合金/ステンレス(選択可) |
| センサー方式 | 抵抗ひずみゲージ式 |
| Fzレンジ(N) | 25~150 |
| Fxyレンジ(N) | 12.5~75 |
| Mzレンジ(Nmm) | 500~3000 |
| Mxyレンジ(Nmm) | 60~360 |
| 過負荷率(%) | 300~600 |
| 非直線性(%F.S) | <0.3~<0.5 |
| 繰返し性(%F.S) | <0.3~<0.5 |
| カップリング(%F.S) | <0.5~<1 |
| 温度ドリフト(%F.S/10°C) | <0.3~<0.5 |
| ゼロ点ドリフト(%F.S/30min) | <0.3~<0.5 |
| 信号収集ボード | 38mm×34mm(外付け) |
| 出力ケーブル | 14P 0.5FPCフレキシブルフラットケーブル15cm |
| 入出力インピーダンス | 350Ω |
| 通信インターフェース | TypeC+4Pシリアルポート(カスタマイズ可) |
| 電源 | DC5V 500mA |
| デジタル分解能 | 24ビットADC |
| サンプリング周波数 | 100~2000Hz |
| フィルタ | IIR 1000Hzローパス+50Hz電源ノッチ |
| 内蔵アルゴリズム | デカップリング、ゼロ調整、補償、自己診断 |
用途
実験室から産線まで、触覚センシングがロボットの能力の境界を描き直します。
- Humanoid Robot
ヒューマノイドロボット - 家庭サービス
卵、グラス、タオルなど材質や硬さの異なる物体を把持します。操作より先に探索し、触って識別してから力を加えます。4 段レンジの自動切替がどの場面でも適切な力加減を保ちます。
Explore-before-ExploitAuto RangeMaterial ID - Cobot Integration
協働ロボット - 精密組立
電子部品の実装には 0.1N 未満の接触力精度が必要です。12.5% レンジ段と F50-U モデルの組み合わせで Fz 分解能はマイクロニュートン級に達し、IIR フィルタが生産ラインの振動を除去します。
12.5% Range24-bit ADCIIR Filter - Research Lab
器用な操作の研究
LEAP Hand と Aili Agent の組み合わせで器用な操作のデータセットを収集します。TACTO シミュレーションが sim-to-real に対応し、交換可能なスキンにより高頻度実験の維持費は $50/月 に抑えられます。
TACTO SimSkin <$66DOF Data - Exhibition Demo
展示会 / 顧客現場デモ
5 分で始められる流れと、Wolfram-style のリアルタイム可視化 Dashboard。ブランドのローズゴールド配色と精緻な機械構造により、見る前から専門性を「感じ」られます。
5-min Setup6-Panel VizBrand Design
対応ロボットと取付位置
現在の選定関係から動的に生成しています。
現在の選定: ヒューマノイドロボット · 指先多軸力制御
- ヒューマノイドロボット
- 協働ロボット
- 産業用ロボット
- 指
- ロボットグリッパー
モデルを選択
- M6F-D025-075
- 軸数
- 6
- 直径
- 25
- レンジ
- 75
- M6F-D025-150
- 軸数
- 6
- 直径
- 25
- レンジ
- 150
資料ダウンロード
- STEPSTEP をダウンロード
データに関する注記
一部のパラメータ情報は継続して検証中です。正式な技術資料をご確認ください。
感じる準備はできましたか?
ロボットのすべての接触を、世界を理解する行動に変えます。