
Product Matrix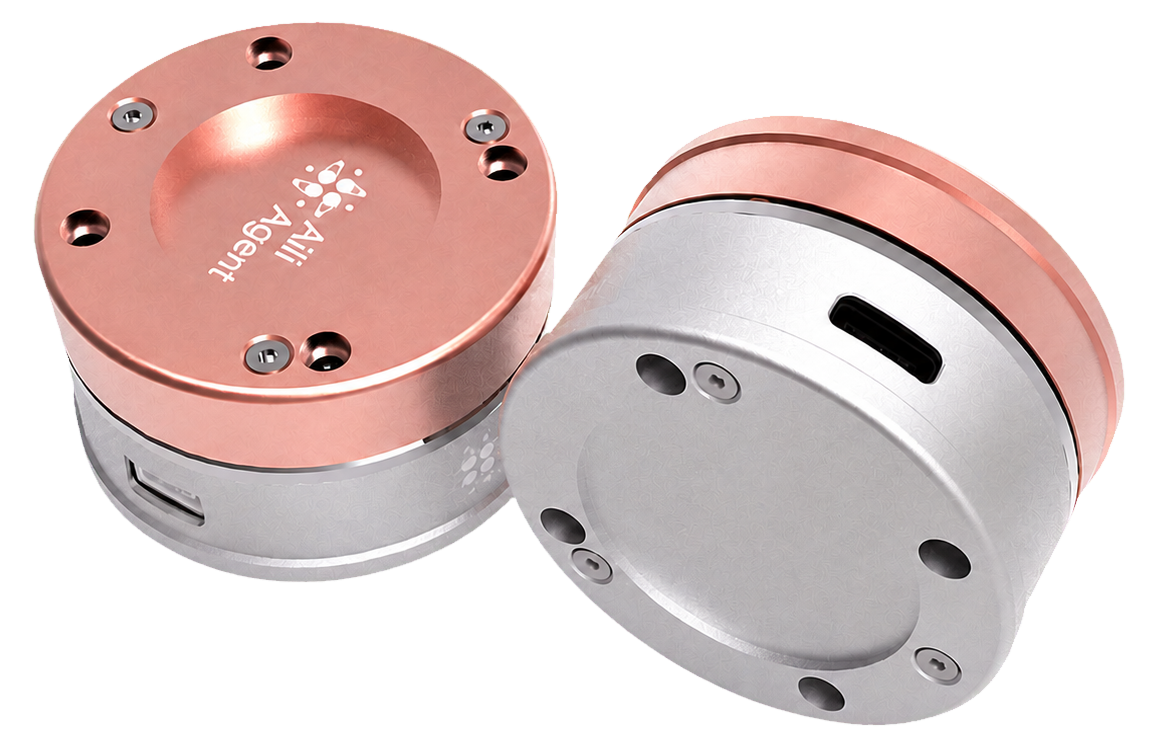
12-AXIS SPATIAL FORCE SENSOR
空間力・位置センシング
12dFA Motus™ 12軸空間力覚センサー
エンボディドAIロボットの中核となる力フィードバック部品で、手部・足部の精密制御に対応。空間デカルト座標系における多軸の力・モーメント・加速度・角加速度を同期測定し、ロボットの力-位置運動制御フィードバックを高精度に実現します。多段階のレンジ切替で多様なタスクシナリオに適応。内蔵インテリジェントアルゴリズムにより軸間カップリング・温度ドリフト・経時ドリフトが小さく、調整・保守の作業が少なくて済みます。
- 力・モーメント軸
- 12 DOF
- センサー直径
- Ø45–75 mm
- モデルレンジ
- 150–3000 N
- 正式モデル
- 4
シミュレーションデータ
力・モーメント動的データデモ
12のシミュレーションチャンネルで、力・モーメント・慣性データが力・位置フィードバックをどう支えるかを確認できます。表示値はソフトウェア生成であり、実測値ではありません。
現在の模擬値
- Fx
- 0.00 N
- Fy
- 0.00 N
- Fz
- 0.00 N
- Mx
- 0.00 Nm
- My
- 0.00 Nm
- Mz
- 0.00 Nm
- Ax
- 0.00 g
- Ay
- 0.00 g
- Az
- 0.00 g
- Gx
- 0.00 °/s
- Gy
- 0.00 °/s
- Gz
- 0.00 °/s
緩やかに変化する模擬値を使用しています。物理センサーは接続されていません。
主な機能
以下の機能は本ファミリーの正式な製品資料に基づいています。
空間デカルト座標系における多軸の力・モーメント・加速度・角加速度を同期測定
多段階のレンジ切替で多様なタスクシナリオに自己適応
内蔵インテリジェントアルゴリズムにより軸間カップリング・温度ドリフト・経時ドリフトが小さい
調整・保守の作業が少ない
クイックスタート
一般的な統合手順です。詳細は正式技術資料に従ってください。
モデル選択
想定荷重に合うレンジを本ファミリーの正式モデルから選びます。
測定位置へ取付
機械インターフェースを確認し、想定外の荷重が感応部に掛からないようにします。
データ収集へ接続
正式資料に従い電源と通信を接続します。
ゼロ調整・確認・収集
無負荷でゼロ調整し、各チャンネルの方向を確認してから制御に利用します。
技術仕様
| 項目 | 仕様 |
|---|---|
| センサー材質 | ステンレス本体+アルミ合金ハウジング |
| センサー方式 | 抵抗ひずみゲージ式 |
| Fzレンジ(D045)(N) | 125~1000 |
| Fzレンジ(D055)(N) | 375~3000 |
| Fxyレンジ(D045)(N) | 62.5~500 |
| Fxyレンジ(D055)(N) | 187.5~1500 |
| Mzレンジ(D045)(Nm) | 5~30 |
| Mzレンジ(D055)(Nm) | 11.25~90 |
| Mxyレンジ(D045)(Nm) | 0.625~5 |
| Mxyレンジ(D055)(Nm) | 1.875~15 |
| 過負荷率(%) | 150~1200 |
| 非直線性(%F.S) | <0.1~<0.8 |
| 繰返し性(%F.S) | <0.1~<0.8 |
| 温度ドリフト(%F.S) | <0.2~<1.6 |
| ゼロ点ドリフト(%F.S) | <0.1~<0.8 |
| 慣性センサー構成 | 9軸(6軸IMU+3軸磁気センサー) |
| 加速度レンジ | ±2/±4/±8/±16g(選択可) |
| 角速度レンジ | ±125/±250/±500/±1000/±2000°/s(選択可) |
| 精度 | 角速度16bits、加速度14bits |
| データ出力 | フュージョンデータ(オイラー角、クォータニオン) |
| 信号収集ボード | センサー本体に内蔵 |
| 通信インターフェース | TypeC+4Pシリアルポート(カスタマイズ可) |
| 電源 | DC5V 500mA |
| デジタル分解能 | 24ビットADC |
| サンプリング周波数 | 100~2000Hz |
| フィルタ | IIR 1000Hzローパス+50Hz電源ノッチ |
| 内蔵アルゴリズム | デカップリング、ゼロ調整、補償、データフュージョン、自己診断 |
用途
既存の製品情報と選定関係に基づく用途です。
力と空間状態を同時に必要とする手首・足首タスク向け。
- APPLICATION 01
エンボディドAIロボット
空間力・位置センシング - APPLICATION 02
手部 / 足部の精密制御
空間力・位置センシング - APPLICATION 03
力-位置制御フィードバック
空間力・位置センシング
対応ロボットと取付位置
現在の選定関係から動的に生成しています。
現在の選定: ヒューマノイドロボット · 空間力・位置センシング
- ヒューマノイドロボット
- 手首
- 足首
モデルを選択
- M12F-D045-150
- 軸数
- 12
- 直径
- 45
- レンジ
- 150
- M12F-D045-300
- 軸数
- 12
- 直径
- 45
- レンジ
- 300
- M12F-D055-600
- 軸数
- 12
- 直径
- 55
- レンジ
- 600
- M12F-D75-3K
- 軸数
- 12
- 直径
- 75
- レンジ
- 3000
資料ダウンロード
- D45 · STEPSTEP をダウンロード
- D55 · STEPSTEP をダウンロード
- D45 · PDFPDF をダウンロード
- D55 · PDFPDF をダウンロード
データに関する注記
一部のパラメータ情報は継続して検証中です。正式な技術資料をご確認ください。
動きを感じる準備はできましたか?
ロボットのあらゆる動作で、力と運動を同時に理解します。