
Product Matrix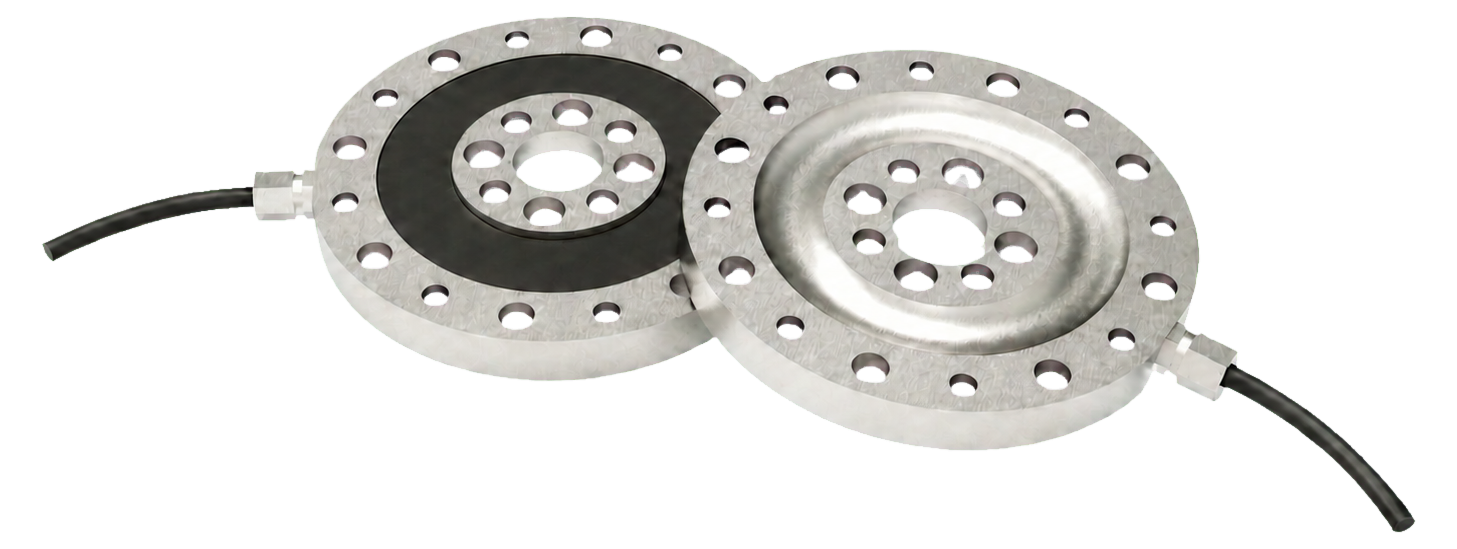
JOINT TORQUE SENSOR
回転関節トルクフィードバック
JTorq Motus™ ロボット関節トルクセンサー
ロボットのモーター関節モジュールの出力トルクを測定し、トルク閉ループ制御・過負荷保護・状態監視にリアルタイムデータを提供するトルクセンサーです。複数レンジ設計に対応し、低ドリフト・良好な再現性・標準化インターフェースを備え、一体型関節、サーボドライブ、試験プラットフォームなどの用途に適しています。
- 力・モーメント軸
- 1 DOF
- センサー直径
- Ø45–135 mm
- モデルレンジ
- 5–800 Nm
- 正式モデル
- 12
シミュレーションデータ
力・モーメント動的データデモ
単軸トルクのシミュレーションチャンネルで、関節荷重データの構成を確認できます。表示値はソフトウェア生成であり、実測値ではありません。
現在の模擬値
- Mz
- 0.00 Nm
- PK
- 0.00 Nm
- RMS
- 0.00 Nm
緩やかに変化する模擬値を使用しています。物理センサーは接続されていません。
主な機能
以下の機能は本ファミリーの正式な製品資料に基づいています。
トルク閉ループ制御・過負荷保護・状態監視向けのリアルタイム出力トルク測定
複数レンジ設計に対応
低ドリフトと良好な再現性
標準化インターフェース
クイックスタート
一般的な統合手順です。詳細は正式技術資料に従ってください。
モデル選択
想定荷重に合うレンジを本ファミリーの正式モデルから選びます。
測定位置へ取付
機械インターフェースを確認し、想定外の荷重が感応部に掛からないようにします。
データ収集へ接続
正式資料に従い電源と通信を接続します。
ゼロ調整・確認・収集
無負荷でゼロ調整し、各チャンネルの方向を確認してから制御に利用します。
技術仕様
| 項目 | 仕様 |
|---|---|
| センサー材質 | ステンレス鋼 |
| センサー種別 | 抵抗ひずみゲージ式 |
| Mzレンジ(Nm) | 10~200(各機種で複数レンジ選択可:M-D045:10/20/50;M-D065:10/20/50/100/150;M-D085/105/155:50/100/150/200) |
| 過負荷率(%) | 200 |
| 非直線性(%F.S) | <0.1 |
| 繰り返し性(%F.S) | <0.2 |
| ヒステリシス(%F.S) | <0.5 |
| 温度ドリフト(%F.S/10°C) | <0.2 |
| ゼロ点ドリフト(%F.S/30min) | <0.1 |
| 入出力インピーダンス | 700±5Ω |
| 絶縁抵抗 | ≥500MΩ(100V DC) |
| 使用電圧 | 3.3–15V |
| 動作温度範囲 | -20–80°C |
用途
既存の製品情報と選定関係に基づく用途です。
器用な手・協働・産業用ロボットの関節トルクフィードバック向け。
- APPLICATION 01
一体型関節
回転関節トルクフィードバック - APPLICATION 02
サーボドライブ
回転関節トルクフィードバック - APPLICATION 03
試験プラットフォーム
回転関節トルクフィードバック
対応ロボットと取付位置
現在の選定関係から動的に生成しています。
現在の選定: ヒューマノイドロボット · 回転関節トルクフィードバック
- ヒューマノイドロボット
- 協働ロボット
- 産業用ロボット
- 回転関節アクチュエータ
モデルを選択
- M-D45-005
- 軸数
- 1
- 直径
- 45
- レンジ
- 5
- M-D45-010
- 軸数
- 1
- 直径
- 45
- レンジ
- 10
- M-D55-015
- 軸数
- 1
- 直径
- 55
- レンジ
- 15
- M-D55-030
- 軸数
- 1
- 直径
- 55
- レンジ
- 30
- M-D75-80
- 軸数
- 1
- 直径
- 75
- レンジ
- 80
- M-D75-150
- 軸数
- 1
- 直径
- 75
- レンジ
- 150
- M-D95-100
- 軸数
- 1
- 直径
- 95
- レンジ
- 100
- M-D95-300
- 軸数
- 1
- 直径
- 95
- レンジ
- 300
- M-D115-200
- 軸数
- 1
- 直径
- 115
- レンジ
- 200
- M-D115-500
- 軸数
- 1
- 直径
- 115
- レンジ
- 500
- M-D135-400
- 軸数
- 1
- 直径
- 135
- レンジ
- 400
- M-D135-800
- 軸数
- 1
- 直径
- 135
- レンジ
- 800
資料ダウンロード
- D65 · STEPSTEP をダウンロード
データに関する注記
一部のパラメータ情報は継続して検証中です。正式な技術資料をご確認ください。
トルクを感じる準備はできましたか?
ロボットのすべての関節に、自分の力を正確に把握させます。