
Product Matrix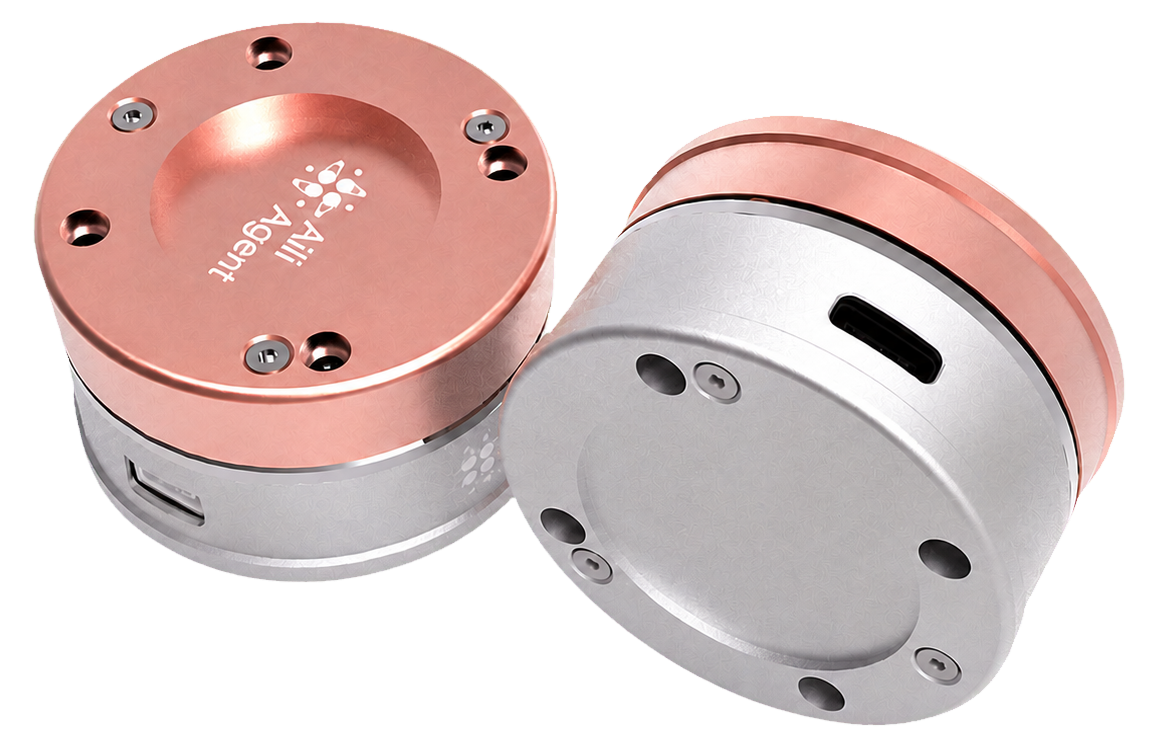
12-AXIS SPATIAL FORCE SENSOR
공간 힘·위치 센싱
12dFA Motus™ 12축 공간 힘 센서
체화 지능(Embodied AI) 로봇의 핵심 힘 피드백 부품으로, 손과 발의 정밀 제어를 지원합니다. 공간 데카르트 좌표계에서 다차원 힘·모멘트·가속도·각가속도를 동기 측정해 로봇의 힘-위치 운동 제어 피드백을 정밀하게 구현합니다. 다단 레인지 조절로 다양한 작업 시나리오에 적응하며, 내장 지능형 알고리즘으로 축간 커플링과 온도·시간 드리프트가 작아 튜닝·유지보수 작업이 적습니다.
- 힘/모멘트 축
- 12 DOF
- 센서 직경
- Ø45–75 mm
- 모델 범위
- 150–3000 N
- 공식 모델
- 4
시뮬레이션 데이터
힘/모멘트 동적 데이터 데모
12개 시뮬레이션 채널로 힘·모멘트·관성 데이터가 힘-위치 피드백을 어떻게 뒷받침하는지 살펴봅니다. 표시 값은 소프트웨어가 생성하며 실측값이 아닙니다.
현재 모의 값
- Fx
- 0.00 N
- Fy
- 0.00 N
- Fz
- 0.00 N
- Mx
- 0.00 Nm
- My
- 0.00 Nm
- Mz
- 0.00 Nm
- Ax
- 0.00 g
- Ay
- 0.00 g
- Az
- 0.00 g
- Gx
- 0.00 °/s
- Gy
- 0.00 °/s
- Gz
- 0.00 °/s
천천히 변하는 모의 값이며 실제 센서는 연결되어 있지 않습니다.
핵심 기능
아래 기능은 해당 제품군의 공식 제품 자료에서 발췌했습니다.
공간 데카르트 좌표계에서 다차원 힘·모멘트·가속도·각가속도를 동기 측정
다단 레인지 조절로 다양한 작업 시나리오에 적응
내장 지능형 알고리즘으로 축간 커플링과 온도·시간 드리프트가 작음
튜닝·유지보수 작업이 적음
빠른 시작
일반적인 통합 순서이며 세부 사항은 공식 기술 문서를 따릅니다.
모델 선택
예상 하중에 맞는 범위를 해당 제품군의 공식 모델에서 선택합니다.
측정 위치에 장착
기계 인터페이스를 확인하고 감지부에 예상치 못한 하중이 걸리지 않도록 합니다.
데이터 수집 연결
공식 문서에 따라 전원과 통신을 연결합니다.
영점·확인·수집
무부하 영점 조정 후 채널 방향을 확인하고 측정 데이터를 제어에 사용합니다.
기술 사양
| 항목 | 사양 |
|---|---|
| 센서 재질 | 스테인리스 본체+알루미늄 합금 하우징 |
| 센서 방식 | 저항 스트레인 게이지식 |
| Fz 레인지(D045)(N) | 125~1000 |
| Fz 레인지(D055)(N) | 375~3000 |
| Fxy 레인지(D045)(N) | 62.5~500 |
| Fxy 레인지(D055)(N) | 187.5~1500 |
| Mz 레인지(D045)(Nm) | 5~30 |
| Mz 레인지(D055)(Nm) | 11.25~90 |
| Mxy 레인지(D045)(Nm) | 0.625~5 |
| Mxy 레인지(D055)(Nm) | 1.875~15 |
| 과부하율(%) | 150~1200 |
| 비직선성(%F.S) | <0.1~<0.8 |
| 반복성(%F.S) | <0.1~<0.8 |
| 온도 드리프트(%F.S) | <0.2~<1.6 |
| 영점 드리프트(%F.S) | <0.1~<0.8 |
| 관성 센서 구성 | 9축(6축 IMU+3축 지자기 센서) |
| 가속도 레인지 | ±2/±4/±8/±16g(선택 가능) |
| 각속도 레인지 | ±125/±250/±500/±1000/±2000°/s(선택 가능) |
| 정밀도 | 각속도 16bits, 가속도 14bits |
| 데이터 출력 | 융합 데이터(오일러각, 쿼터니언) |
| 신호 수집 보드 | 센서 본체 내장 |
| 통신 인터페이스 | TypeC+4P 시리얼 포트(커스터마이즈 가능) |
| 전원 | DC5V 500mA |
| 디지털 분해능 | 24비트 ADC |
| 샘플링 주파수 | 100~2000Hz |
| 필터 | IIR 1000Hz 로패스+50Hz 전원 노치 |
| 내장 알고리즘 | 디커플링, 영점 조정, 보상, 데이터 융합, 자가 진단 |
적용 시나리오
기존 제품 내용과 선정 관계에 근거한 작업입니다.
힘과 공간 상태를 함께 요구하는 손목·발목 작업용.
- APPLICATION 01
체화 지능(Embodied AI) 로봇
공간 힘·위치 센싱 - APPLICATION 02
손 / 발 정밀 제어
공간 힘·위치 센싱 - APPLICATION 03
힘-위치 제어 피드백
공간 힘·위치 센싱
적용 로봇 및 장착 위치
현재 선정 관계에서 동적으로 생성됩니다.
현재 선정: 휴머노이드 로봇 · 공간 힘·위치 센싱
- 휴머노이드 로봇
- 손목
- 발목
모델 선택
- M12F-D045-150
- 축 수
- 12
- 직경
- 45
- 범위
- 150
- M12F-D045-300
- 축 수
- 12
- 직경
- 45
- 범위
- 300
- M12F-D055-600
- 축 수
- 12
- 직경
- 55
- 범위
- 600
- M12F-D75-3K
- 축 수
- 12
- 직경
- 75
- 범위
- 3000
이제 움직임을 느껴볼 준비가 되셨나요?
로봇의 모든 동작에서 힘과 운동을 함께 이해합니다.