
정밀함을, 느끼다.
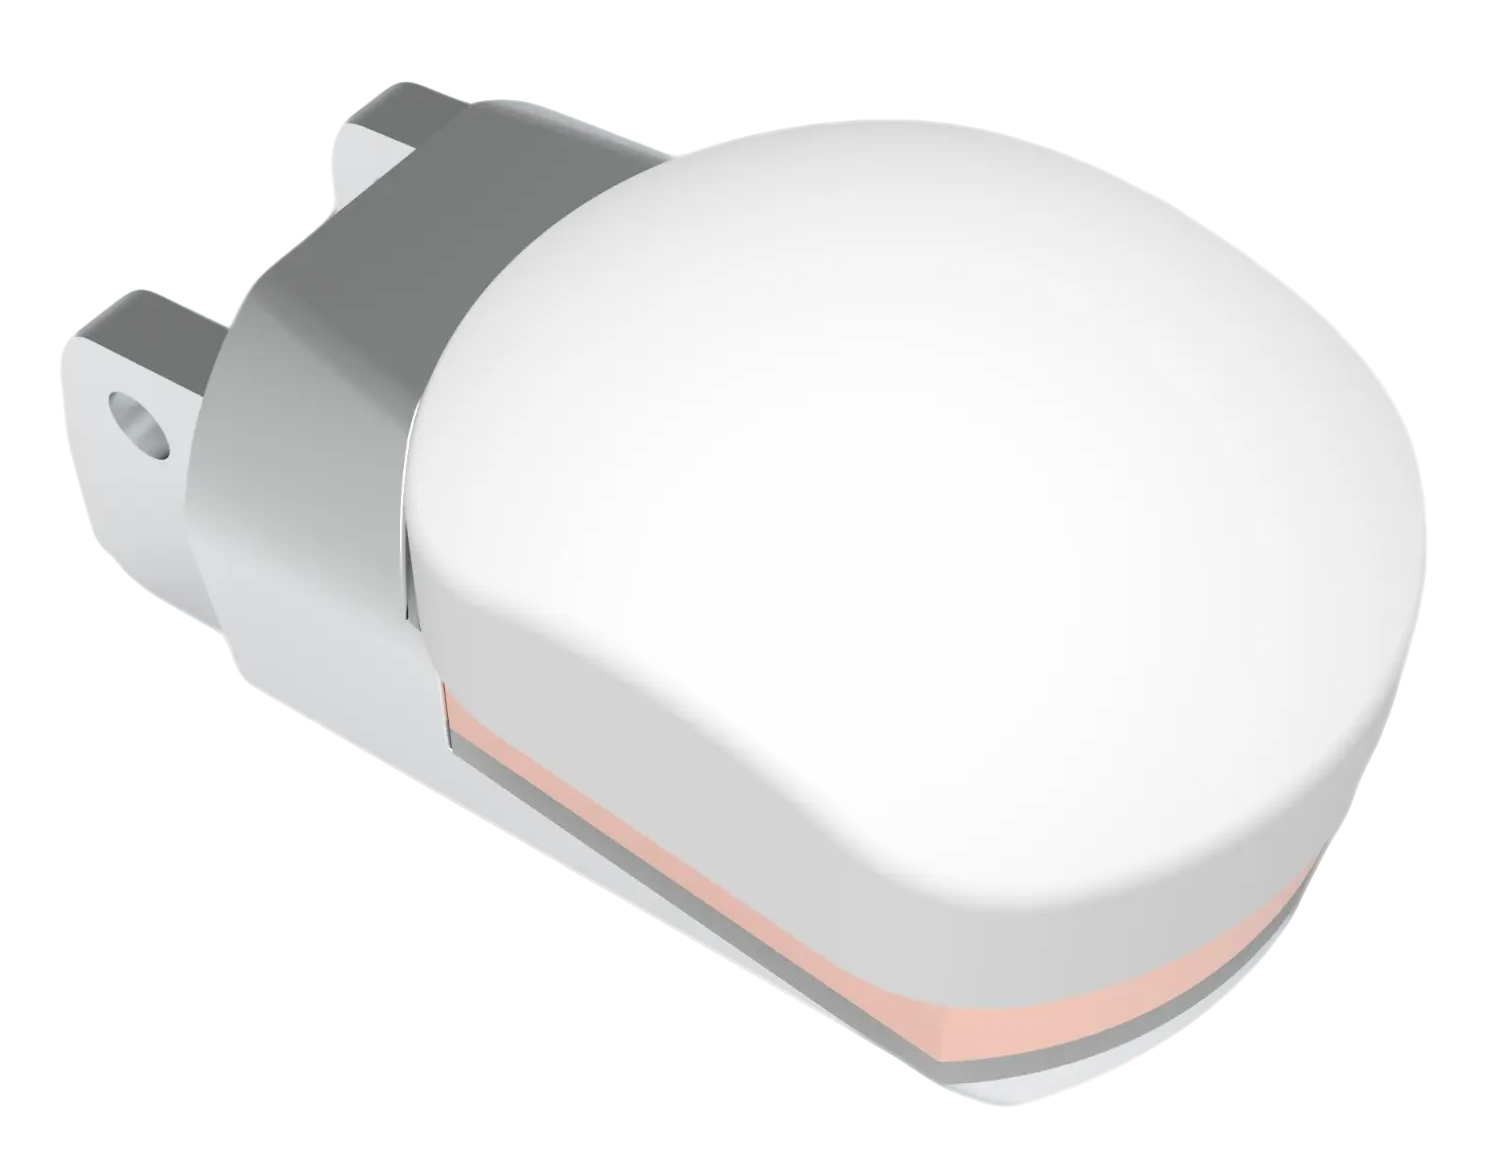
6dFT Motus™ 덱스터러스 핸드 핑거팁 6축 힘 센서
핑거팁 촉각 센서는 로봇 손끝에 실제와 같은 촉각 인지 능력을 부여합니다. 분력·합력·접촉 위치·미끄러짐 상태를 실시간으로 식별해 정교한 파지, 정밀 조작, 안전한 상호작용에 필요한 핵심 피드백을 제공합니다. 체화 지능(Embodied AI) 로봇, 서비스 로봇, 하이엔드 자동화 분야에 적합하며, 깨지기 쉽고 부드럽고 형상이 복잡한 물체를 더 안정적이고 정확하며 지능적으로 다루도록 돕습니다.
- 힘/모멘트 축
- 6 DOF
- 센서 직경
- Ø25 mm
- 모델 범위
- 75–150 N
- 공식 모델
- 2
힘/모멘트 동적 데이터 데모
6개 시뮬레이션 채널로 핑거팁 접촉 데이터 구성을 살펴봅니다. 표시 값은 소프트웨어가 생성하며 연결된 하드웨어의 실측값이 아닙니다.
현재 범위 50% — Fz ±75.0N — 정밀도 가중 제어의 하드웨어 구현
- Fx
- 0.000 N
- Fy
- 0.000 N
- Fz
- 0.000 N
- Mx
- 0.000 Nmm
- My
- 0.000 Nmm
- Mz
- 0.000 Nmm
천천히 변하는 모의 값이며 실제 센서는 연결되어 있지 않습니다.
핵심 기능
모든 기능이 「병목 줄이기」를 향합니다 — 촉각 센싱을 더 단순하게.
플러그 앤 플레이
576바이트 출고 교정 행렬, M2 나사와 표준 기계 인터페이스. 30초 안에 장착이 끝나며 사용자 측 교정이 필요 없습니다.
4단 범위 자동 전환
100% / 50% / 25% / 12.5% 4단 범위를 신호 변화에 따라 시스템이 자동 전환합니다. 정밀도 가중 제어의 하드웨어 구현입니다.
24비트 고분해능 ADC
IIR 필터와 50Hz 노치를 통해 마이크로뉴턴급 분해능으로 천, 종이 같은 초경량 소재까지 감지합니다.
교체 가능한 센싱 스킨
실리콘 스킨은 장당 <$6, 30초면 교체되며 교정에 영향을 주지 않습니다. 고빈도 실험이 소모품 때문에 제한되지 않습니다.
ROS2 네이티브 지원
표준 WrenchStamped 메시지를 최대 2000Hz로 발행합니다. 한 줄로 시작: ros2 launch aili_tactile sensor.launch.py
TACTO 시뮬레이션
시뮬레이션 모델을 제공해 sim-to-real 전이 학습을 지원하며 연구자의 학습 비용을 90% 낮춥니다.
빠른 시작
두 가지 연결 방식 — ROS2 로봇 통합 / 독립 Dashboard 데모
- < 30s
센서 장착
M2 나사와 표준 기계 인터페이스 구조, 6개의 Pogo Pin 자기정렬 탄성 접점. 장착되면 그 위치가 맞습니다.
- < 10s
통신 연결
Type-C 케이블로 호스트 USB 포트에 연결하면 시리얼 장치(CH9102/CH340)로 자동 인식됩니다.
- < 2min
방식 A: ROS2 통합(권장)
로봇 시스템 통합용. 표준 WrenchStamped 메시지를 발행하고 범위 전환, 자동 영점 등의 Service를 지원합니다.
# 빌드 및 설치 cd ~/ros2_ws/src && cp -r aili_tactile . && cd .. && colcon build source install/setup.bash # 센서 노드 시작(시리얼 포트 자동 감지) ros2 launch aili_tactile sensor.launch.py # 센서 + Dashboard 시각화 브리지 시작 ros2 launch aili_tactile sensor.launch.py enable_viz:=true # 데이터 확인 ros2 topic echo /aili_tactile/wrench # 서비스 호출 ros2 service call /aili_tactile/auto_zero std_srvs/srv/Trigger - < 30s
방식 B: 독립 Dashboard 데모
ROS2 환경 없이 Python 시리얼 브리지가 브라우저로 직접 전송합니다. 전시회와 고객 현장에 적합합니다.
# 의존성 설치 후 실행
pip install pyserial websockets
python bridge.py --port COM3

# 브라우저에서 Dashboard를 열고 Hardware Live 클릭
기술 사양
| 항목 | 사양 |
|---|---|
| 센서 재질 | 알루미늄 합금/스테인리스(선택 가능) |
| 센서 방식 | 저항 스트레인 게이지식 |
| Fz 레인지(N) | 25~150 |
| Fxy 레인지(N) | 12.5~75 |
| Mz 레인지(Nmm) | 500~3000 |
| Mxy 레인지(Nmm) | 60~360 |
| 과부하율(%) | 300~600 |
| 비직선성(%F.S) | <0.3~<0.5 |
| 반복성(%F.S) | <0.3~<0.5 |
| 커플링(%F.S) | <0.5~<1 |
| 온도 드리프트(%F.S/10°C) | <0.3~<0.5 |
| 영점 드리프트(%F.S/30min) | <0.3~<0.5 |
| 신호 수집 보드 | 38mm×34mm(외장) |
| 출력 케이블 | 14P 0.5FPC 플렉시블 플랫 케이블 15cm |
| 입력/출력 임피던스 | 350Ω |
| 통신 인터페이스 | TypeC+4P 시리얼 포트(커스터마이즈 가능) |
| 전원 | DC5V 500mA |
| 디지털 분해능 | 24비트 ADC |
| 샘플링 주파수 | 100~2000Hz |
| 필터 | IIR 1000Hz 로패스+50Hz 전원 노치 |
| 내장 알고리즘 | 디커플링, 영점 조정, 보상, 자가 진단 |
적용 시나리오
실험실에서 생산 라인까지, 촉각 센싱이 로봇 능력의 경계를 다시 그립니다.
- Humanoid Robot
휴머노이드 로봇 - 가정 서비스
달걀, 유리컵, 수건 등 재질과 경도가 다른 물체를 파지합니다. 조작보다 탐색이 먼저 — 만져서 식별한 뒤 힘을 가합니다. 4단 범위 자동 전환이 상황마다 최적의 힘을 유지합니다.
Explore-before-ExploitAuto RangeMaterial ID - Cobot Integration
협동 로봇 - 정밀 조립
전자 부품 실장에는 0.1N 미만의 접촉력 정밀도가 필요합니다. 12.5% 범위 단계와 F50-U 모델을 조합하면 Fz 분해능이 마이크로뉴턴급에 이르고, IIR 필터가 생산 라인 진동을 제거합니다.
12.5% Range24-bit ADCIIR Filter - Research Lab
정교한 조작 연구
LEAP Hand와 Aili Agent 조합으로 정교한 조작 데이터셋을 수집합니다. TACTO 시뮬레이션이 sim-to-real을 지원하고, 교체 가능한 스킨 덕분에 고빈도 실험 유지비는 월 $50 수준입니다.
TACTO SimSkin <$66DOF Data - Exhibition Demo
전시회 / 고객 현장 데모
5분이면 시작할 수 있는 절차와 Wolfram-style 실시간 시각화 Dashboard. 브랜드 로즈골드 배색과 정교한 기계 구조가 보기 전부터 전문성을 「느끼게」 합니다.
5-min Setup6-Panel VizBrand Design
적용 로봇 및 장착 위치
현재 선정 관계에서 동적으로 생성됩니다.
현재 선정: 휴머노이드 로봇 · 손끝 다축 힘 제어
- 휴머노이드 로봇
- 협동 로봇
- 산업용 로봇
- 손가락
- 로봇 그리퍼
모델 선택
- M6F-D025-075
- 축 수
- 6
- 직경
- 25
- 범위
- 75
- M6F-D025-150
- 축 수
- 6
- 직경
- 25
- 범위
- 150
자료 다운로드
- STEPSTEP 다운로드
데이터 안내
일부 파라미터 정보는 지속적으로 검증 중입니다. 공식 기술 문서를 기준으로 확인해 주세요.
이제 느껴볼 준비가 되셨나요?
로봇의 모든 접촉을 세계를 이해하는 행동으로 만듭니다.