01
휴머노이드 로봇
어려운 점
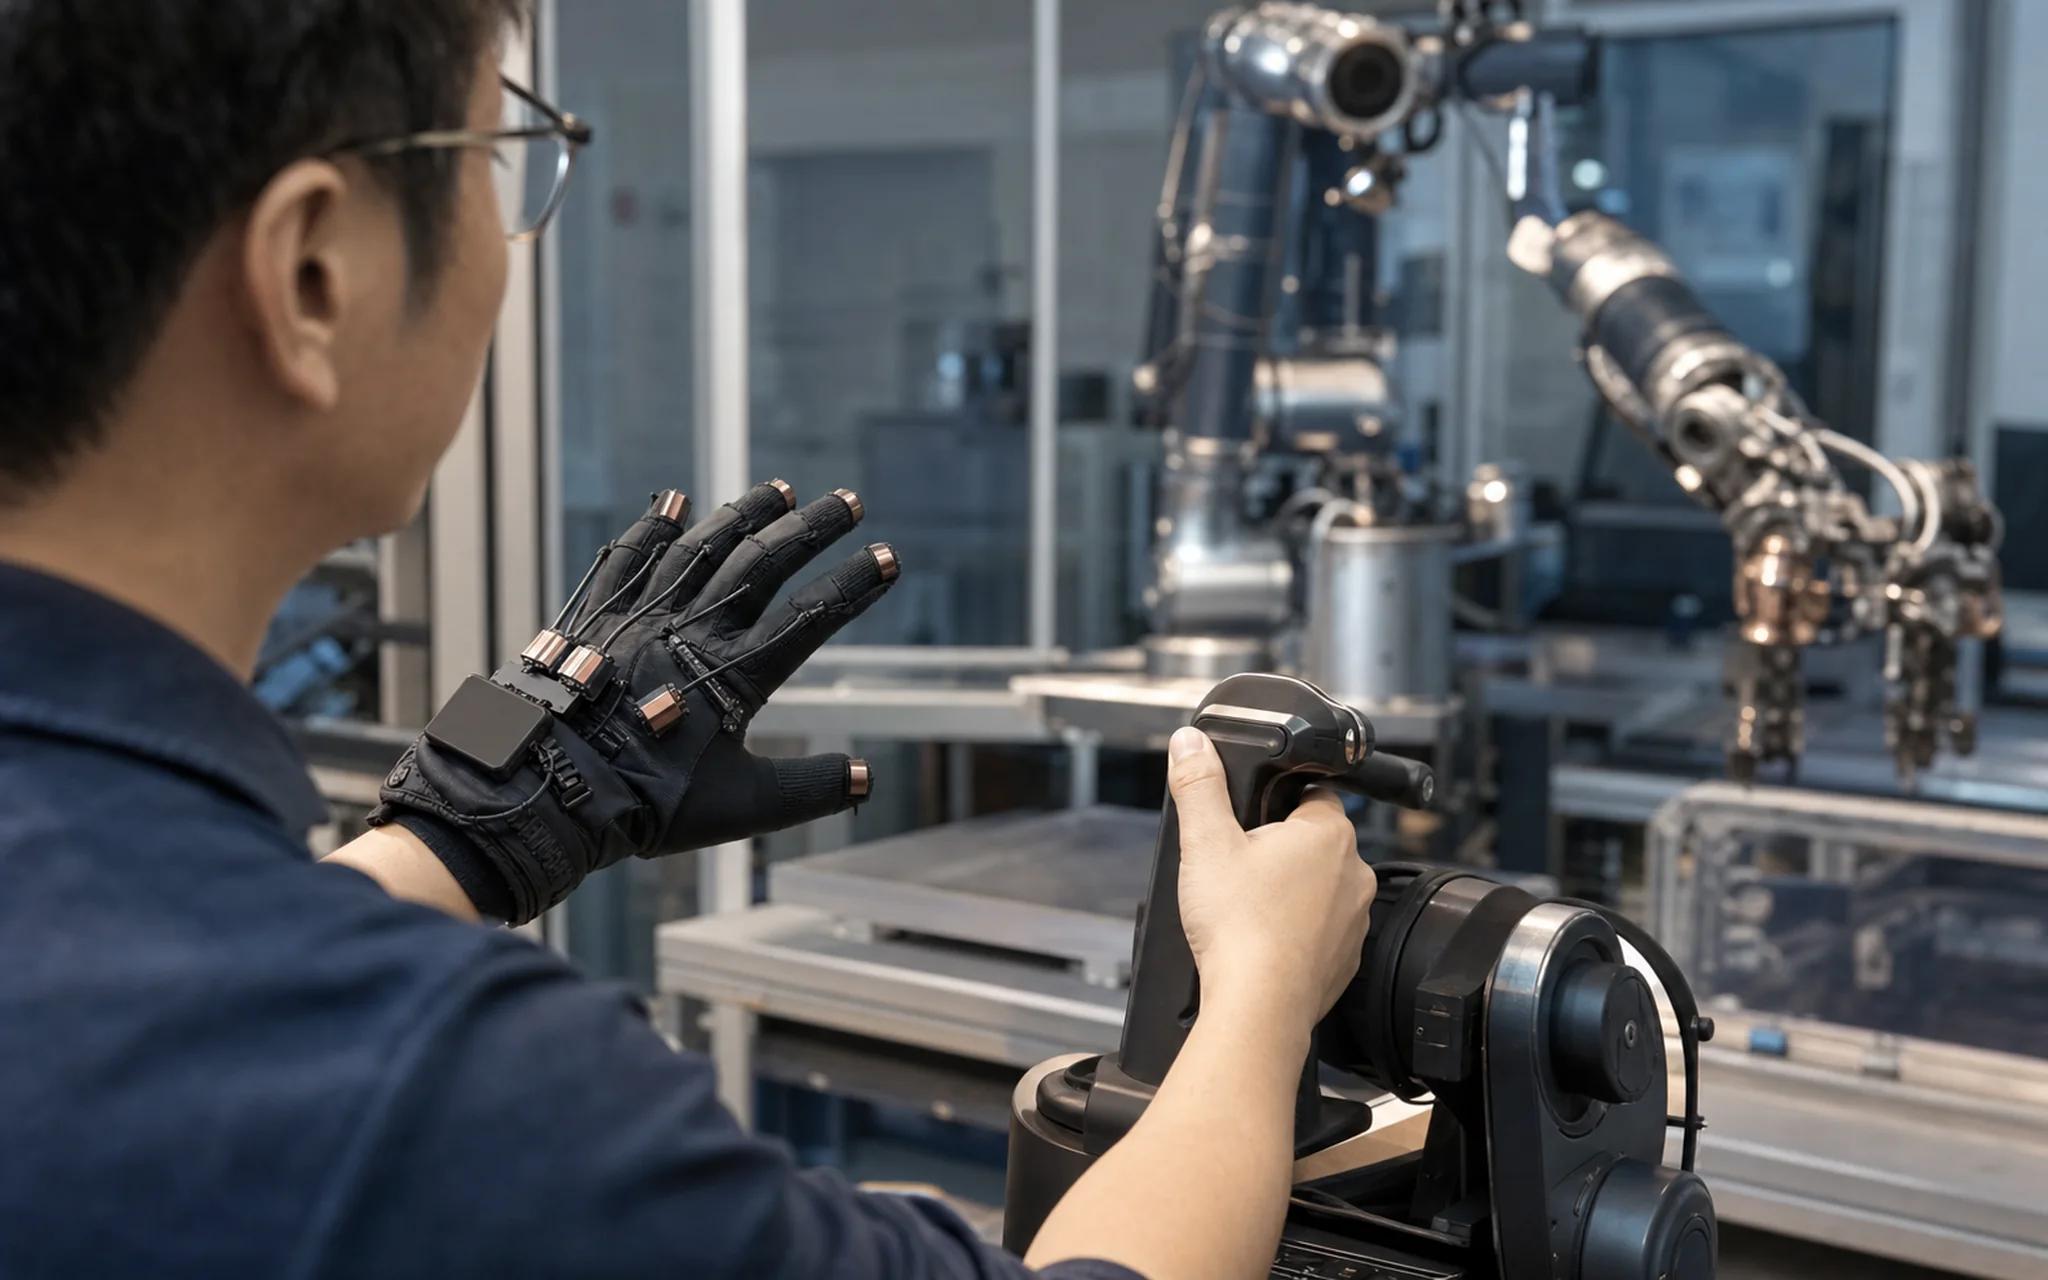
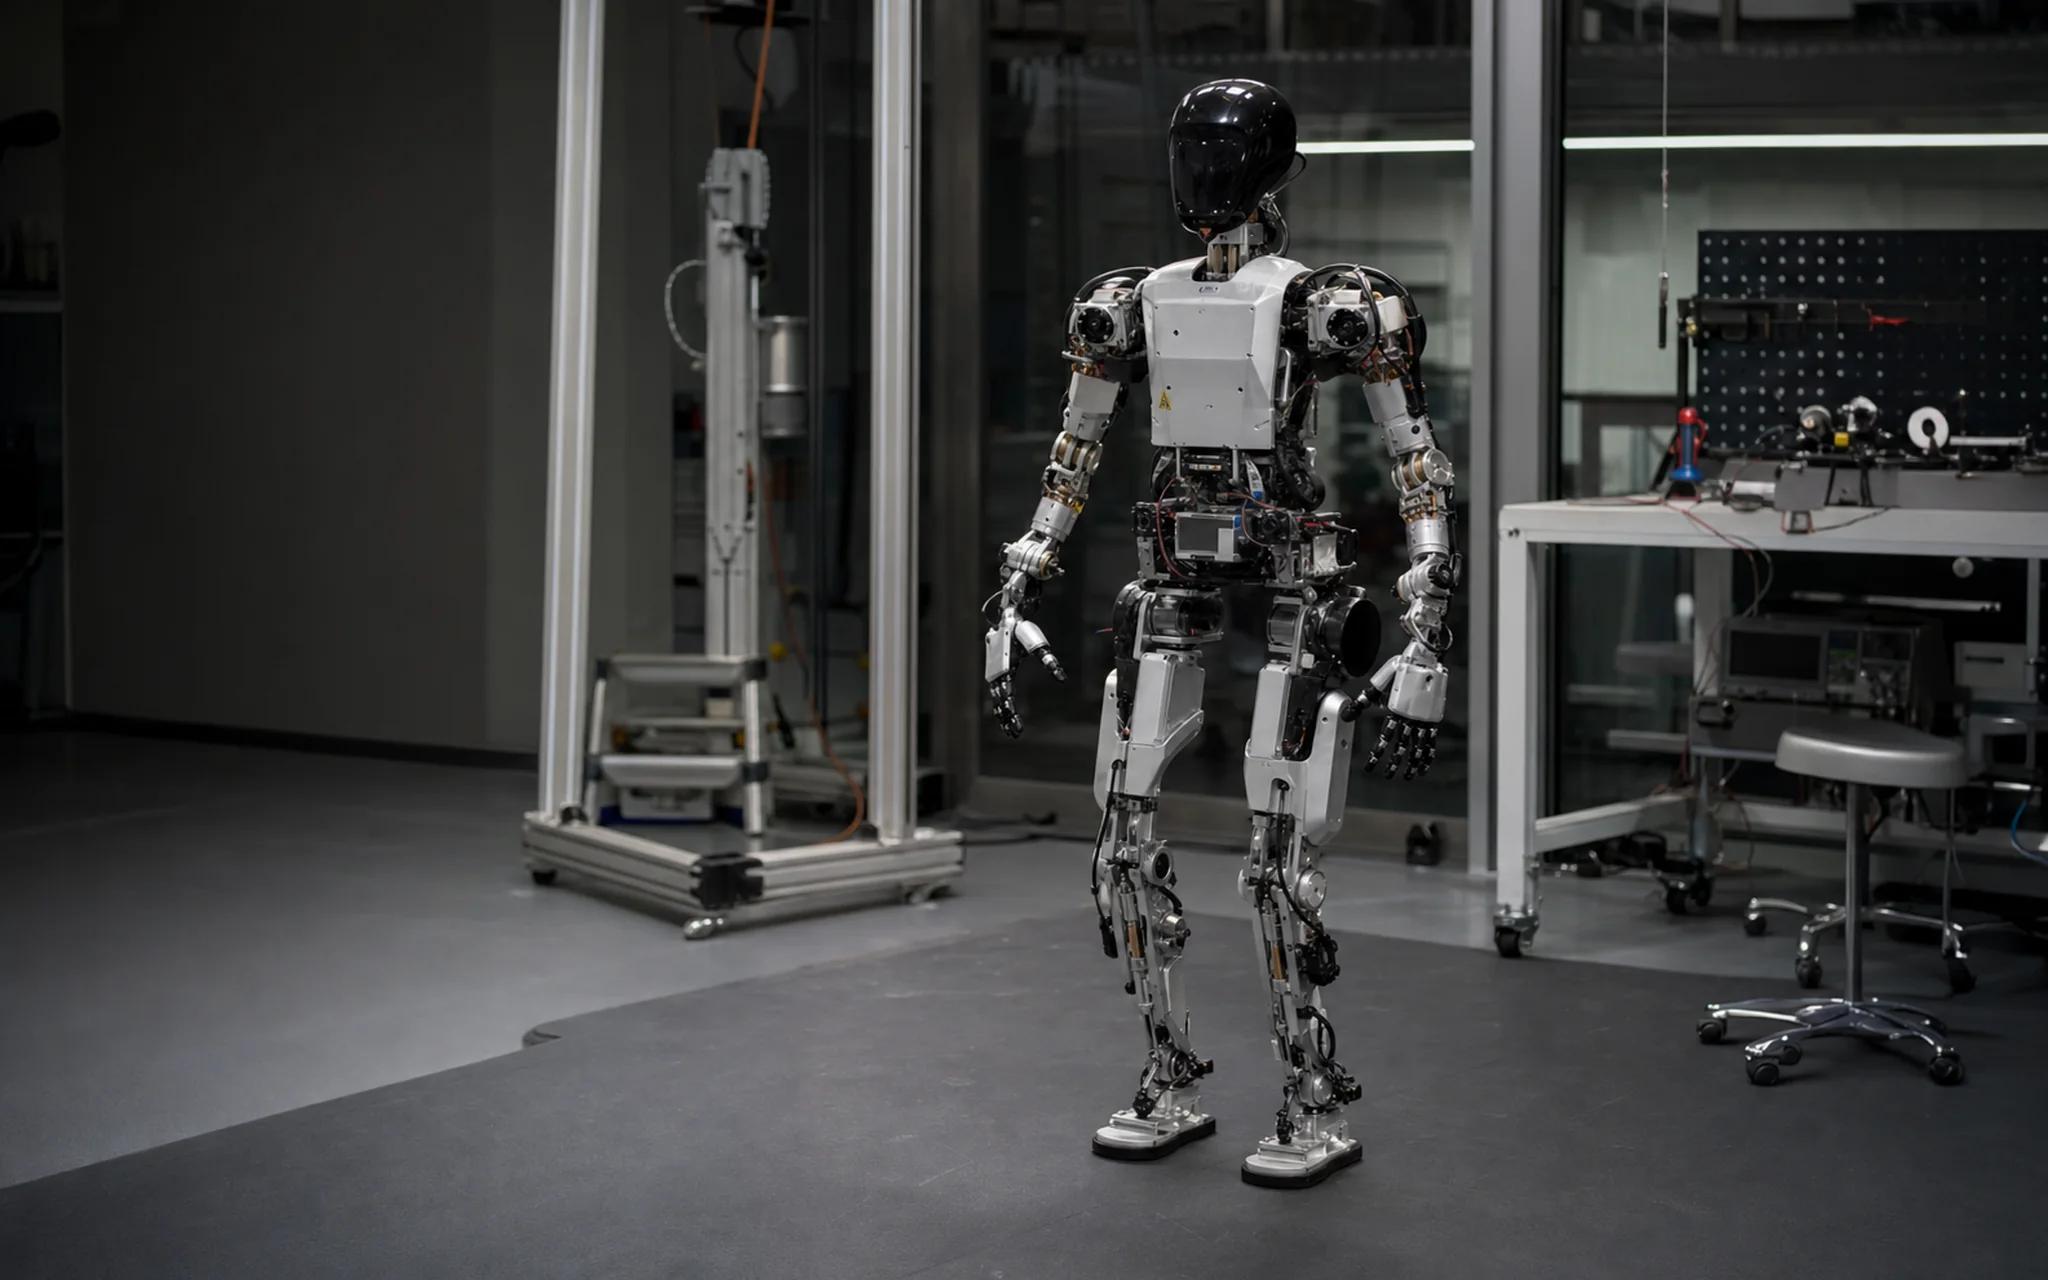
휴머노이드는 현실 세계에서 걷고 조작해야 합니다. 발밑의 지면 반력과 함께 몸통이나 팔이 사람 또는 물체에 닿았는지도 알아야 하지만, 시각만으로는 접촉을 판단할 수 없습니다.
장착 위치와 모델
- 가슴 / 몸통HTactile-Skin Motus™넓은 면적의 접촉 감지로 사람과 공존하는 공간의 안전 경계 확보
- 전완HTactile-Skin Motus™사람 및 주변 환경과의 의도치 않은 접촉 감지
- 손바닥HTactile-Palm Motus™파지 중 접촉 위치와 압력 분포
- 발12dFA Motus™균형 제어를 위한 지면 반력과 무게 중심 추정
얻을 수 있는 것
상·하체 전반의 접촉 감지: 발의 힘은 균형 제어에, 몸통과 전완의 접촉은 안전 정지에, 손바닥 촉각은 파지 판단에 쓰입니다.