
Mapeo distribuido de contacto táctil
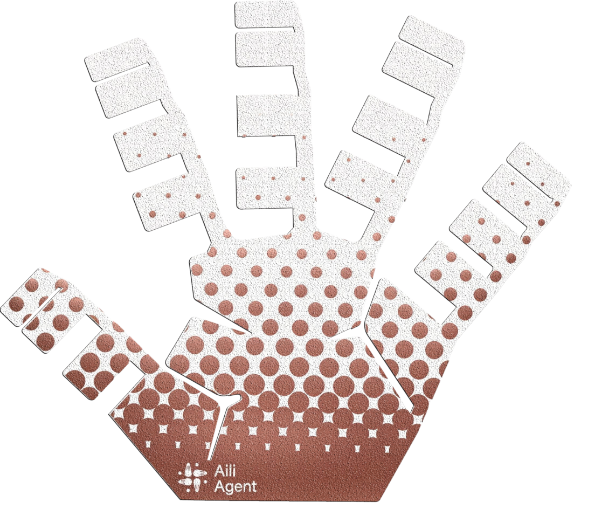
HTact-ileskin Motus™ Piel táctil flexible (palma)
Piel táctil de alta densidad diseñada para palmas robóticas, con 634 puntos de detección (densidad de 9/cm²) que permiten una detección fina de la distribución de presión a nivel de yema de dedo. Especialmente adecuada para identificar la forma del contacto, los bordes y la tendencia al deslizamiento al agarrar objetos frágiles o diminutos, proporciona retroalimentación táctil en milisegundos para la manipulación diestra — una capa de percepción clave para el trabajo de precisión de robots de servicio y manos biónicas.
- Ejes de detección
- 1 DOF
- Rango de modelos
- 300–600 kPa
- Modelos oficiales
- 4
Demostración dinámica de presión táctil
Una matriz de presión simulada muestra cómo organizar los datos de distribución táctil. La rejilla es ilustrativa: los valores los genera el software, no hardware conectado.
- PK
- 0.00 kPa
- AVG
- 0.00 kPa
- AREA
- 0 %
Valores simulados de variación lenta; no hay ningún sensor físico conectado.
Capacidades principales
Las capacidades siguientes proceden de la documentación oficial de esta familia de productos.
634 puntos de detección a 9/cm² para una detección fina de la distribución de presión a nivel de yema de dedo
Identifica forma del contacto, bordes y tendencia al deslizamiento al agarrar objetos frágiles o diminutos
Retroalimentación táctil en milisegundos para la manipulación diestra
Capa de percepción clave para el trabajo de precisión de robots de servicio y manos biónicas
Inicio rápido
Secuencia general; consulte el documento técnico oficial para los detalles.
Seleccionar modelo
Elija el rango acorde a la carga prevista entre los modelos oficiales de esta familia.
Montar en el punto de medida
Compruebe la interfaz mecánica y proteja el cuerpo sensor de cargas no previstas.
Conectar la adquisición
Conecte alimentación y comunicación según el documento oficial.
Poner a cero, verificar y adquirir
Ajuste el cero sin carga, verifique las direcciones de canal y use los datos en el control.
Especificaciones técnicas
| Parámetro | Especificación |
|---|---|
| Rango de medición | 300kPa |
| Puntos de detección | 634 |
| Densidad de puntos | 9/cm² |
| Frecuencia de muestreo | 200Hz |
| Resolución | 2.5%F.S |
| Bits del ADC | 16 bits |
| Alimentación | 8~46V |
| Protocolo de comunicación | UDP |
Escenarios de aplicación
Tareas basadas en el contenido y las relaciones de selección existentes.
Para distribución de contacto táctil en piel, planta, mano e interfaces de teleoperación.
- APPLICATION 01
Robots de servicio
Mapeo distribuido de contacto táctil - APPLICATION 02
Manos biónicas
Mapeo distribuido de contacto táctil - APPLICATION 03
Agarre de objetos frágiles / diminutos
Mapeo distribuido de contacto táctil - APPLICATION 04
Manipulación diestra
Mapeo distribuido de contacto táctil
Robots y ubicaciones aplicables
Generados dinámicamente a partir de las relaciones actuales.
Selección actual: Robots humanoides · Mapeo distribuido de contacto táctil
- Robots humanoides
- Interfaces de teleoperación
- Torso
- Brazo
- Pantorrilla
- Dedo
- Palma
- Planta del pie
Seleccionar modelo
- HTI-T-300-256-U
- Ejes
- 1
- Diámetro
- —
- Rango
- 300
- HTI-L-300-128-U
- Ejes
- 1
- Diámetro
- —
- Rango
- 300
- HTI-P-300-634-U
- Ejes
- 1
- Diámetro
- —
- Rango
- 300
- HTI-F-600-128-U
- Ejes
- 1
- Diámetro
- —
- Rango
- 600
Seleccionado: HTI-T-300-256-U
Descargas
Los documentos se están preparando. No se enlaza ningún archivo hasta que sea oficial.
Nota sobre los datos
Parte de la información de parámetros continúa en verificación. Consulte la documentación técnica oficial.
¿Listo para tocar?
Que cada superficie del robot sea una piel que entiende el contacto.