
Retour force/couple à l’effecteur terminal et à la cheville
6dFT Motus™ Capteur de force à 6 axes pour articulations de robot
Composant central de retour d'effort pour les robots à IA incarnée, collaboratifs et industriels, conçu pour le contrôle fin de l'extrémité du robot. Il mesure de manière synchrone les forces multidimensionnelles et les moments dans le repère cartésien spatial. Plusieurs gammes de mesure sélectionnables s'adaptent aux différents scénarios de tâche. Les algorithmes intelligents intégrés maintiennent un faible couplage inter-axes ainsi que de faibles dérives thermique et temporelle, réduisant le travail de réglage et de maintenance.
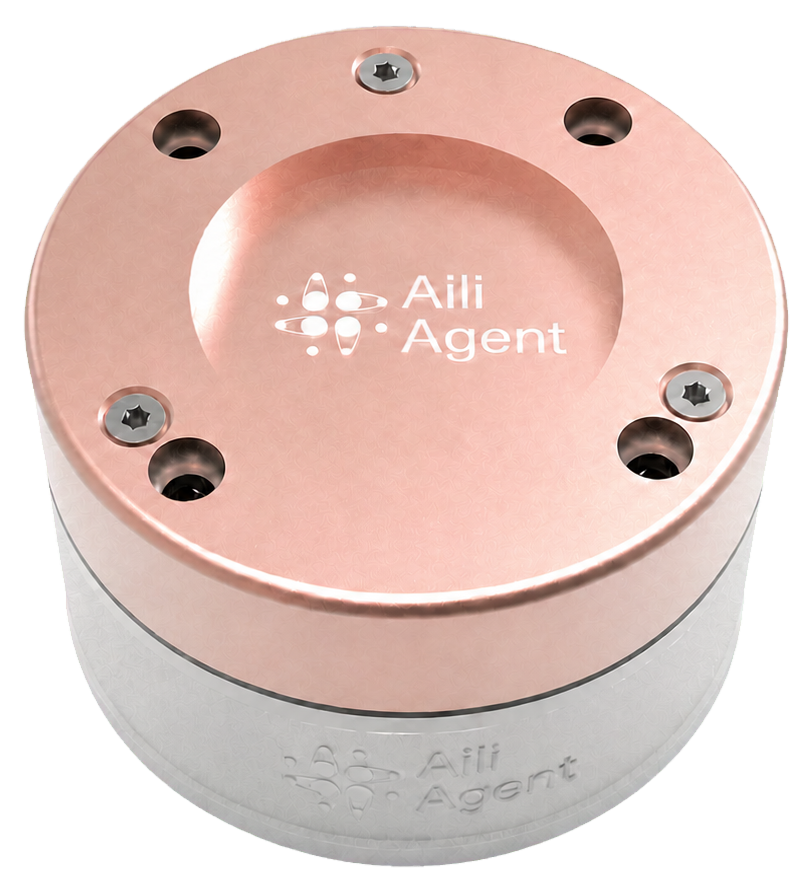
- Axes force/couple
- 6 DOF
- Diamètre du capteur
- Ø45–175 mm
- Plage des modèles
- 100–10000 N
- Modèles officiels
- 18
Démonstration dynamique force/couple
Six canaux simulés montrent comment structurer les données de force et de couple. Les valeurs sont générées par le logiciel et ne proviennent pas d’un matériel connecté.
- Fx
- 0.00 N
- Fy
- 0.00 N
- Fz
- 0.00 N
- Mx
- 0.00 Nm
- My
- 0.00 Nm
- Mz
- 0.00 Nm
Valeurs simulées à variation lente ; aucun capteur physique n’est connecté.
Capacités clés
Les capacités ci-dessous proviennent de la documentation officielle de cette famille de produits.
Mesure synchrone des forces multidimensionnelles et des moments dans le repère cartésien spatial
Plusieurs gammes de mesure sélectionnables, adaptées aux différents scénarios de tâche
Algorithmes intelligents intégrés : faible couplage inter-axes, faibles dérives thermique et temporelle
Peu de travail de réglage et de maintenance
Démarrage rapide
Séquence générale ; suivre le document technique officiel pour les détails.
Choisir le modèle
Choisir la plage adaptée à la charge attendue parmi les modèles officiels de cette famille.
Monter au point de mesure
Vérifier l’interface mécanique et protéger le corps d’épreuve des charges non prévues.
Connecter l’acquisition
Brancher alimentation et communication selon le document officiel.
Mettre à zéro, vérifier, acquérir
Faire le zéro hors charge, vérifier le sens des canaux puis exploiter les mesures.
Caractéristiques techniques
| Paramètre | Spécification |
|---|---|
| Matériau du capteur | Corps en acier inoxydable + boîtier en alliage d'aluminium |
| Type de capteur | Jauge de contrainte résistive |
| Gamme Fz (N) | 500~4000 |
| Gamme Fxy (N) | 250~2000 |
| Gamme Mz (Nm) | 20~120 |
| Gamme Mxy (Nm) | 8~60 |
| Capacité de surcharge (%) | 150~1200 |
| Non-linéarité (%F.S) | <0.1~<0.5 |
| Répétabilité (%F.S) | <0.1~<0.5 |
| Dérive thermique (%F.S) | <0.2~<1.6 |
| Dérive du zéro (%F.S) | <0.1~<0.8 |
| Carte d'acquisition du signal | Intégrée au corps du capteur |
| Interface de communication | TypeC+4P port série (personnalisable) |
| Alimentation | DC5V 500mA |
| Résolution numérique | ADC 24 bits |
| Fréquence d'échantillonnage | 100~2000Hz |
| Filtrage | Passe-bas IIR 1000Hz + filtre coupe-bande 50Hz (fréquence secteur) |
| Algorithmes intégrés | Découplage, mise à zéro, compensation, fusion de données, autodiagnostic |
Scénarios d’application
Tâches fondées sur les contenus et relations de sélection existants.
Pour le contrôle du poignet, de la cheville et de l’effecteur terminal.
- APPLICATION 01
Robots à IA incarnée
Retour force/couple à l’effecteur terminal et à la cheville - APPLICATION 02
Robots collaboratifs
Retour force/couple à l’effecteur terminal et à la cheville - APPLICATION 03
Robots industriels
Retour force/couple à l’effecteur terminal et à la cheville - APPLICATION 04
Contrôle fin de l'effecteur final
Retour force/couple à l’effecteur terminal et à la cheville
Robots et emplacements applicables
Générés dynamiquement à partir des relations actuelles.
Sélection actuelle: Robots humanoïdes · Retour force/couple à l’effecteur terminal et à la cheville
- Robots humanoïdes
- Robots collaboratifs
- Robots industriels
- Poignet
- Effecteur terminal du bras
- Cheville
Sélectionner un modèle
- M6F-D045-250
- Axes
- 6
- Diamètre
- 45
- Plage
- 150
- M6F-D045-500
- Axes
- 6
- Diamètre
- 45
- Plage
- 300
- M6F-D055-100
- Axes
- 6
- Diamètre
- 55
- Plage
- 100
- M6F-D055-200
- Axes
- 6
- Diamètre
- 55
- Plage
- 200
- M6F-D055-600
- Axes
- 6
- Diamètre
- 55
- Plage
- 600
- M6F-D075-200
- Axes
- 6
- Diamètre
- 75
- Plage
- 200
- M6F-D075-700
- Axes
- 6
- Diamètre
- 75
- Plage
- 700
- M6F-D075-1K
- Axes
- 6
- Diamètre
- 75
- Plage
- 1000
- M6F-D075-3K
- Axes
- 6
- Diamètre
- 75
- Plage
- 3000
- M6F-D095-800
- Axes
- 6
- Diamètre
- 95
- Plage
- 800
- M6F-D095-2K
- Axes
- 6
- Diamètre
- 95
- Plage
- 2000
- M6F-D115-1K
- Axes
- 6
- Diamètre
- 115
- Plage
- 1000
- M6F-D115-2K
- Axes
- 6
- Diamètre
- 115
- Plage
- 2000
- M6F-D135-2.5K
- Axes
- 6
- Diamètre
- 135
- Plage
- 2500
- M6F-D135-4K
- Axes
- 6
- Diamètre
- 135
- Plage
- 4000
- M6F-D175-1K
- Axes
- 6
- Diamètre
- 175
- Plage
- 1000
- M6F-D175-3K
- Axes
- 6
- Diamètre
- 175
- Plage
- 3000
- M6F-D175-10K
- Axes
- 6
- Diamètre
- 175
- Plage
- 10000
Sélectionné: M6F-D075-200
Téléchargements
- M6F-D045 · Whitepaper (PDF, ZH)Télécharger le PDF
Note sur les données
Certaines informations de paramètres restent en cours de vérification. Référez-vous à la documentation technique officielle.
Prêt à ressentir la force ?
Que le poignet, la cheville et l’effecteur terminal connaissent exactement la force qu’ils subissent.