
跳过导航 · 直接阅读内容
人形机器人在实验室环境中进行力觉与触觉感知测试
EULER

欧拉机器人传感 · EULER

机器人全栈式智能传感器解决方案

从手掌、小臂、躯干到腕部与足部,一次补齐机器人的力觉与触觉——多维力传感与柔性压力分布两条技术线,配套自建标定装置、系统软件与二次开发接口。

让机器人不只是"看得见",而是"感受得到":接触发生在哪里、力有多大、方向朝哪儿。

适用机器人类型

  • 人形机器人
  • 协作机器人
  • 工业机器人
  • 遥控交互端

01 / APPLICATION SCENARIOS

四类机器人,四条落地路径

同一套感知底座,装在不同机器人上解决的问题并不相同。下面按机器人类型给出安装部位与对应型号——图中标记即传感器的实际安装位置。

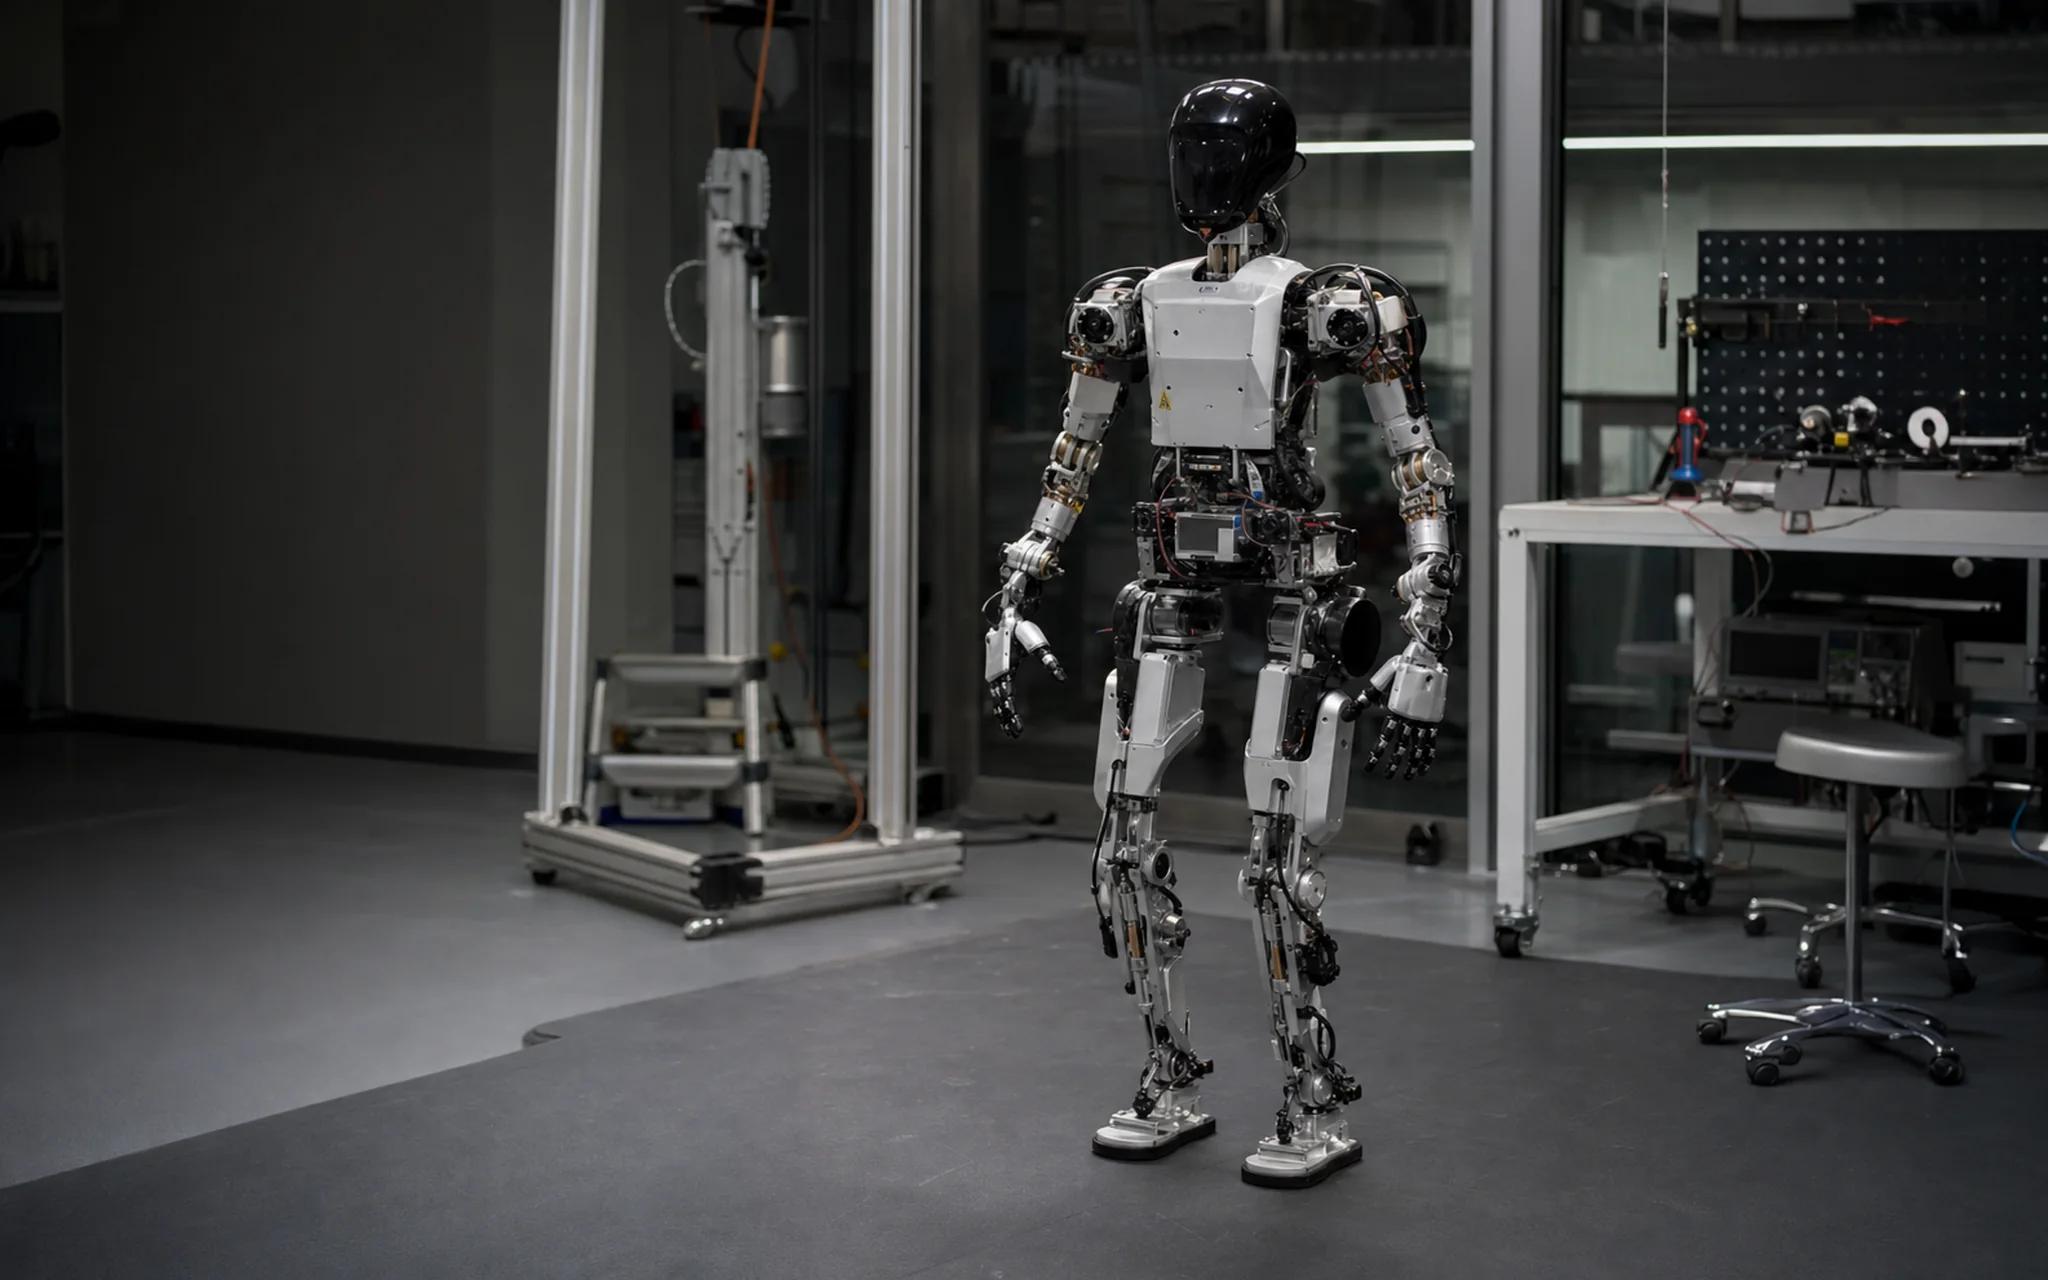
人形机器人在实验室中站立,标注力觉与触觉传感器的安装部位
图中标记为传感器安装部位

01

人形机器人

场景难点

人形机器人要在真实环境里行走与操作,既要知道脚下的支撑反力,也要知道躯干和手臂有没有碰到人或物——只靠视觉判断不了接触。

安装部位与选型

  1. 胸部 / 躯干HTactile-Skin Motus™大面积接触感知,人机共处的安全边界
  2. 小臂HTactile-Skin Motus™手臂与人、与环境的意外接触检测
  3. 手掌HTactile-Palm Motus™抓握时的接触位置与压力分布
  4. 足部12dFA Motus™落地反力与重心估计,支撑平衡控制

能得到什么

一套覆盖上下肢的接触感知:足部支撑力用于平衡控制,躯干与小臂的接触用于安全停机,手掌触觉用于抓握判断。

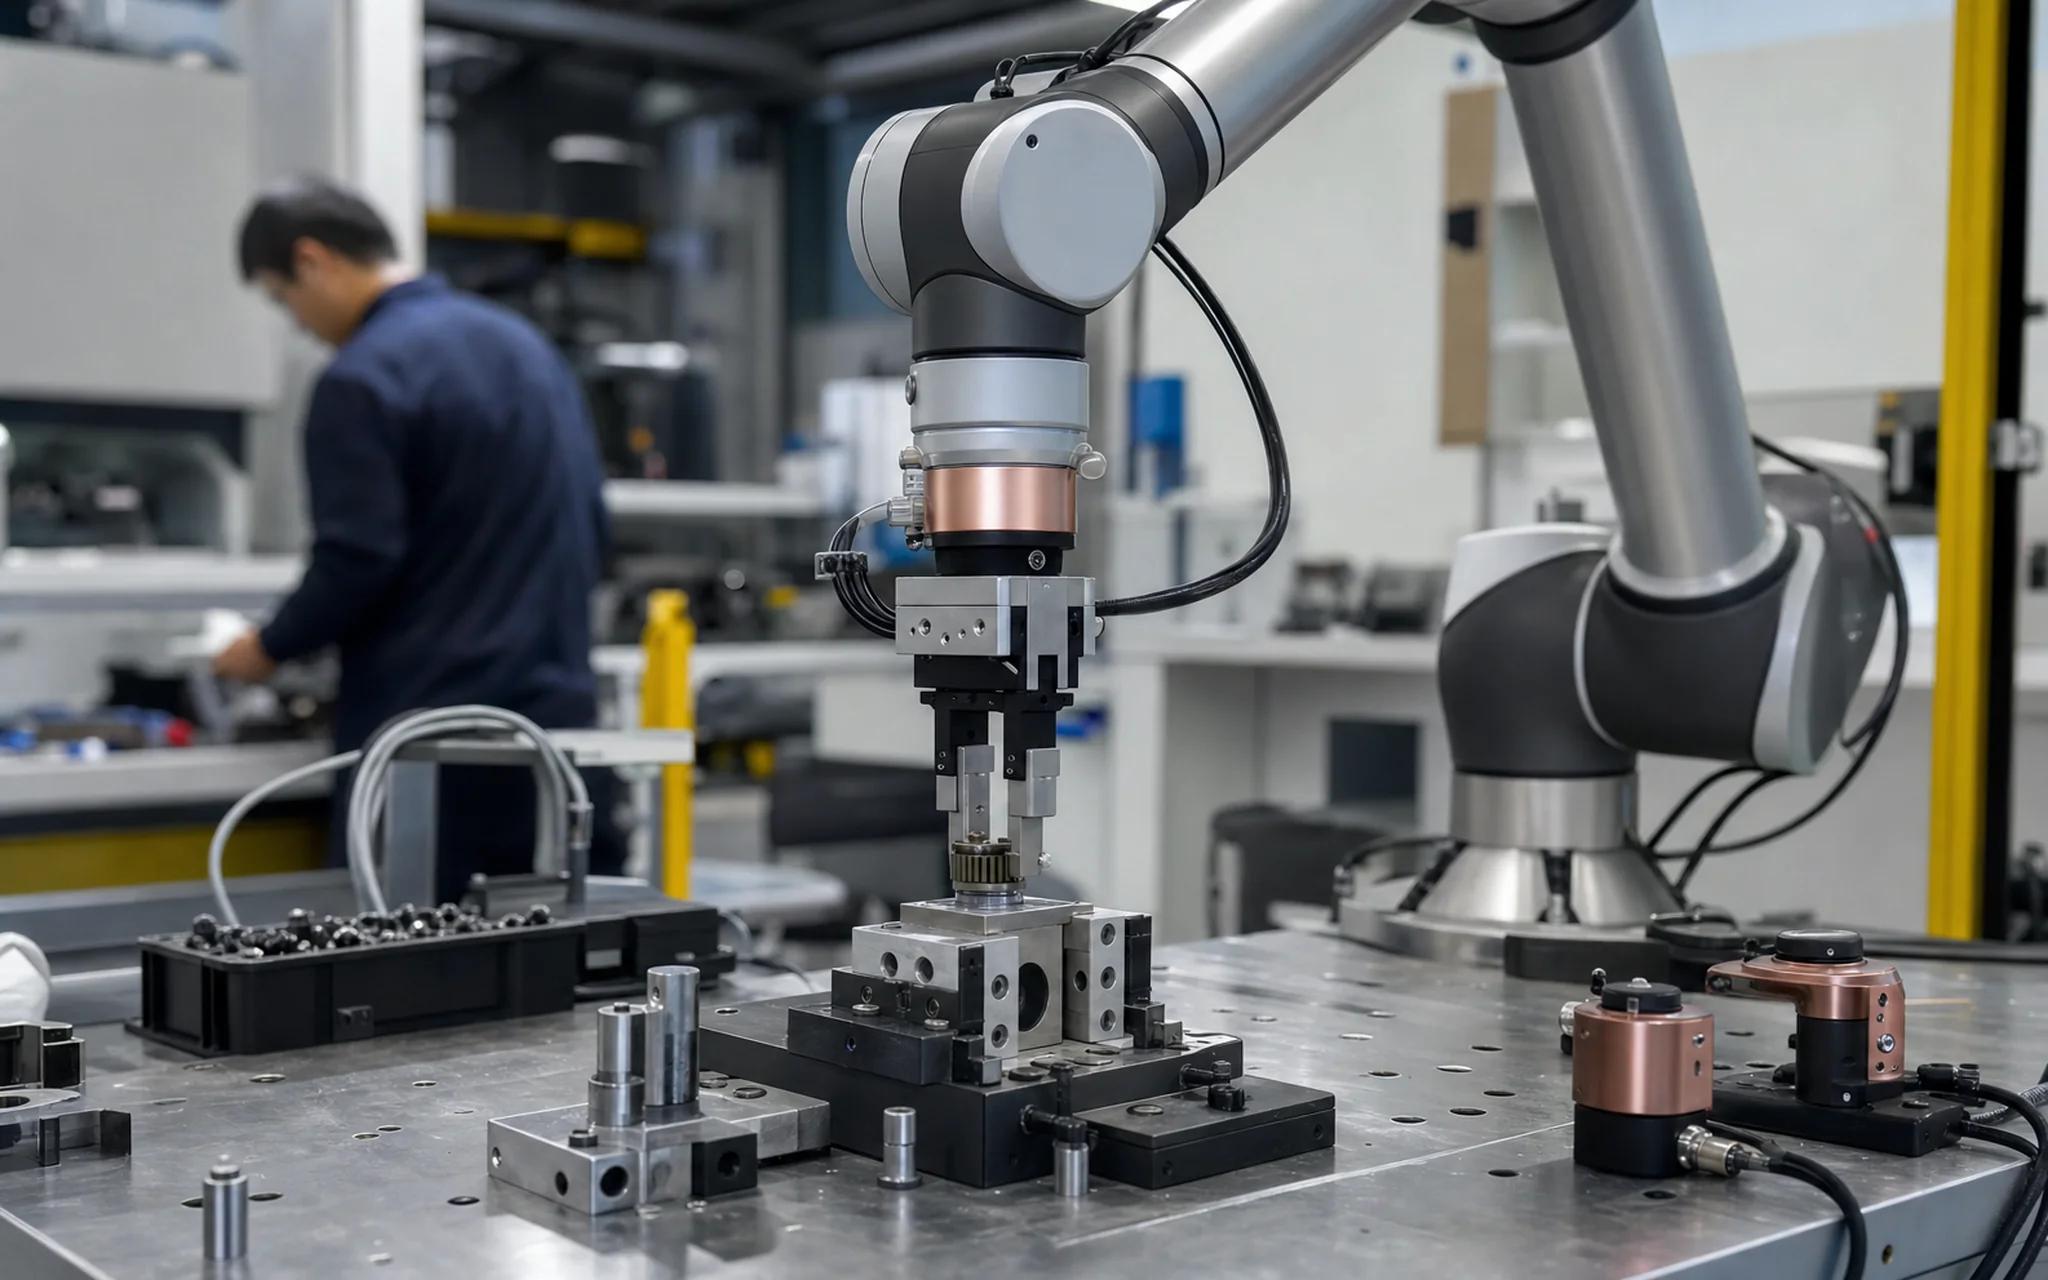
协作机器人在工位上装配零件,标注腕部与夹爪的传感器安装部位
图中标记为传感器安装部位

02

协作机器人

场景难点

协作臂与人共处同一工位,既要有足够的力控精度完成装配,又要在碰到人时立刻让步——力的阈值判断不能只靠电流估算。

安装部位与选型

  1. 腕部法兰六维力传感器直接测量末端六维力与力矩,不靠电流反推
  2. 夹爪HTactile-Palm Motus™判断工件夹持状态,识别打滑与夹持力过大

能得到什么

腕部直接测得的六维力用于装配、打磨、插拔的力控闭环;夹爪触觉判断工件是否夹稳,避免夹坏与打滑。

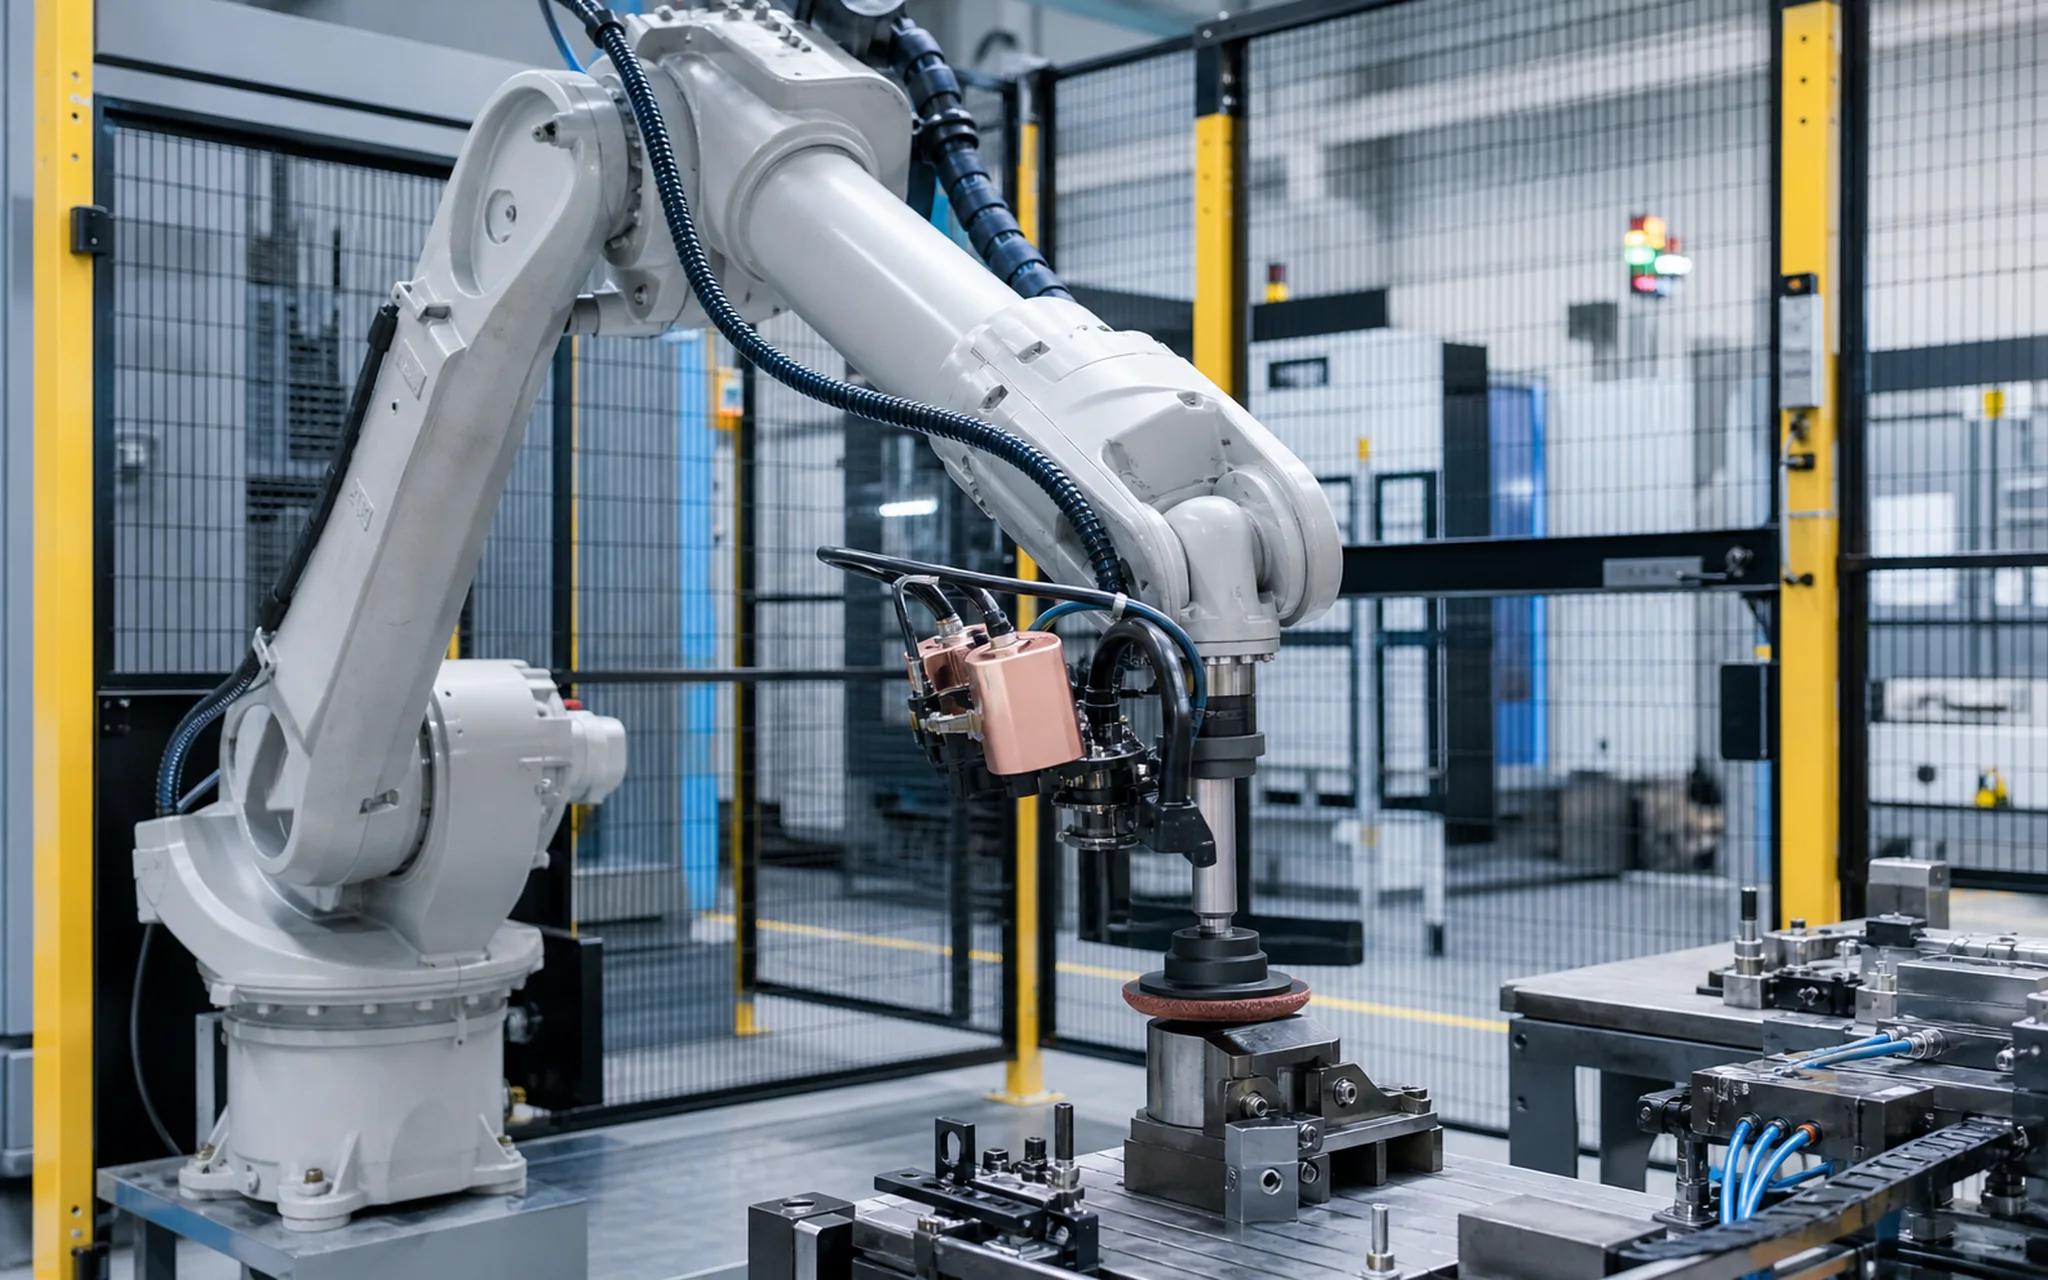
工业机器人在防护围栏内作业,标注末端法兰与关节的传感器安装部位
图中标记为传感器安装部位

03

工业机器人

场景难点

工业臂刚性大、速度快,打磨与装配这类需要恒力的工序,位置控制做不到——力一旦超限,损失的是工件和刀具。

安装部位与选型

  1. 末端法兰六维力传感器恒力打磨、柔顺装配的力控闭环
  2. 关节JTorq Motus™ 关节力矩关节级力矩反馈,用于碰撞检测与负载监测

能得到什么

末端法兰的六维力把位置控制变成力控制,恒力打磨与柔顺装配得以实现;关节力矩用于碰撞检测与负载监测。

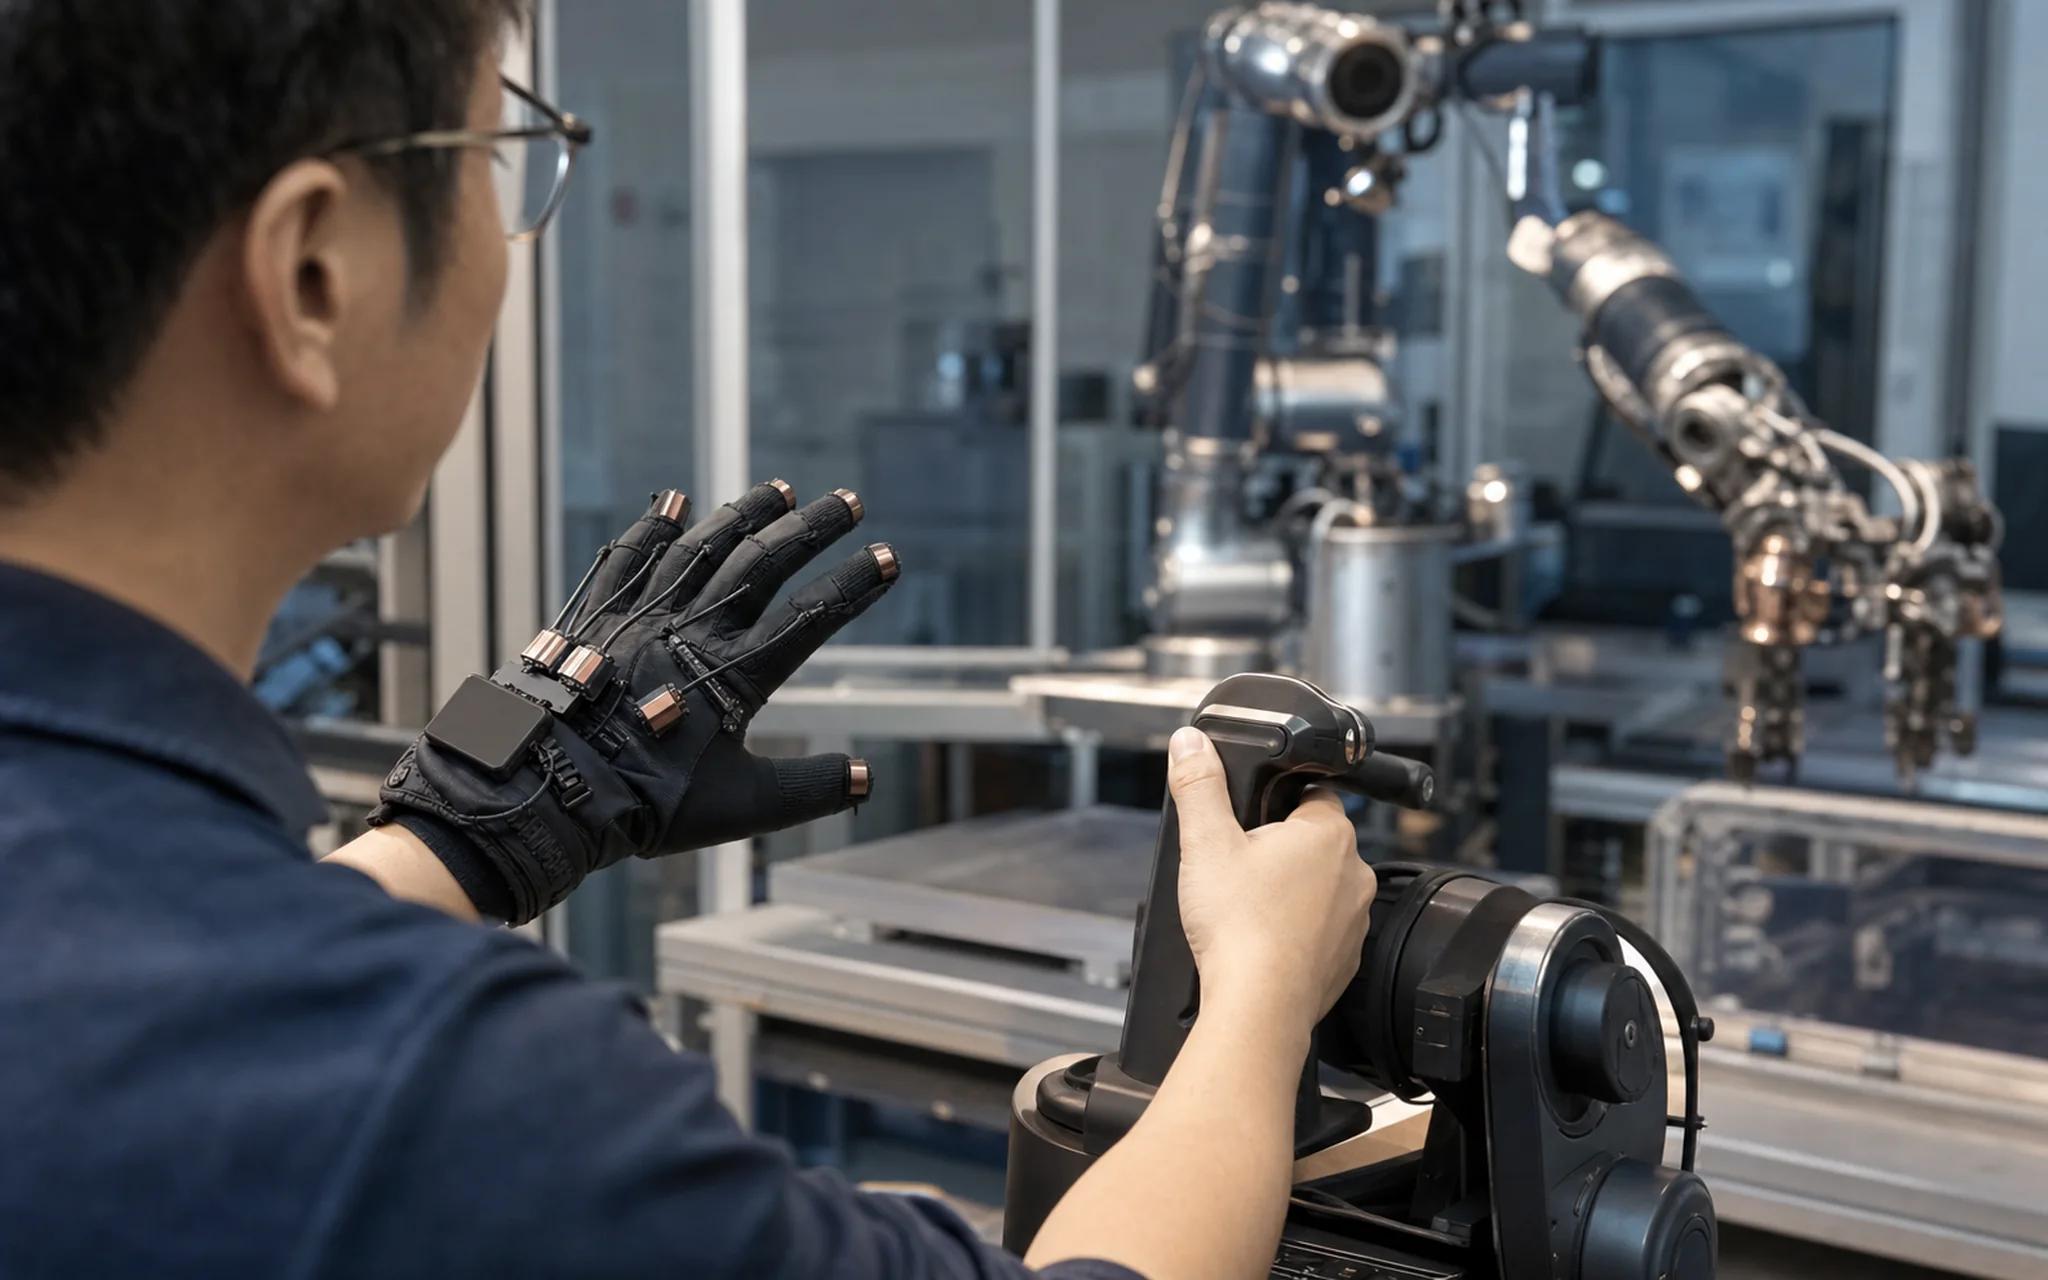
操作者戴数据手套遥控机械臂,标注指尖与手柄的传感器安装部位
图中标记为传感器安装部位

04

遥控交互端

场景难点

遥操作最大的问题是"手上没感觉"——操作者看得到画面,却感受不到远端接触了什么、用了多大力,精细作业只能靠猜。

安装部位与选型

  1. 数据手套指尖HTactile-Palm Motus™指尖 20~32 个传感点,还原接触分布
  2. 操作手柄2dF Motus™ 平面力控手柄上的平面力交互输入与力度反馈

能得到什么

把远端的接触与力回传到操作者手上:指尖触觉还原接触分布,手柄平面力控提供方向与力度反馈,遥操作从"看着做"变成"感觉着做"。

02 / INTELLIGENT PLATFORM

智能平台软件:从检测传感器到用好数据

传感器随附的平台软件不只是显示读数——它先帮你确认这颗传感器是好的、参数是对的,再让采集变简单、让数据可信。

  1. 01

    检测传感器

    开机自检与在线状态监测:连接状态、标定状态、固件版本、最大量程一屏可见,故障自诊断与预警急停在产线停机前把问题暴露出来。

  2. 02

    采集数据便捷

    静态与动态实时展示 Fx/Fy/Fz/Mx/My/Mz 与 F2D/F3D/M3D,可绘图、保存、导出,在线离线均可查询;案例示教分步引导安装与调试,首次上手不用翻手册。

  3. 03

    数据精准可靠

    24 位 ADC 采样,内置智能解耦、清零与补偿算法,IIR 1000Hz 低通配 50Hz 工频陷波抑制干扰;出厂前经自建标定装置逐台标定。

平台能力

  • 三大软件模块

    工作模块、教程模块、维护模块,覆盖从学习到日常运维的完整使用周期。

  • 按场景固化工作参数

    自定义量程范围、力值区间、急停阈值与采样频率,存为标准化工作协议,换产线不必重写代码。

  • API 接口与 SDK

    支持 Windows / Linux,可基于 C、C++、Python 开发,直接对接力反馈控制与精密测量的二次开发。

03 / SPECIFICATIONS

公开参数:可直接进入选型比较

两条技术线解决两类不同的问题,共用同一套标定、软件与接口。以下参数取自产品技术文件。

多维力传感技术

电阻应变式原理,模数电路内置于传感器结构本体,输出已解耦的多维力与力矩——回答"力有多大、朝哪个方向"。

柔性压力分布传感技术

柔性阵列贴合机器人曲面,把"是否接触"升级为"接触分布在哪些点、各点多大压力"——回答"哪里被碰到"。

六维力传感器

腕部 / 关节 / 足部力控

结构体材质Ly12 铝合金
测量原理电阻应变式
非线性<1% F.S
重复性<1% F.S
迟滞<1% F.S
耦合<2% F.S
通道数6
采样频率100~2000 Hz
数字分辨率24 位 ADC
滤波IIR 1000Hz 低通 + 50Hz 工频陷波
通讯接口Ethernet
供电方式PoE(IEEE 802.3at Type1)
尺寸70 mm × 53.5 mm
重量约 385 g
防护等级IP67
数据线6 类网线,5 米

四档力量程

挡位FxFyFz过载保护
1125 N125 N250 N12 倍
2250 N250 N500 N6 倍
3500 N500 N1000 N3 倍
41000 N1000 N2000 N1.5 倍

力矩量程(Mx / My / Mz)以正式技术文件为准。

柔性触觉传感器

手掌 / 小臂 / 胸部 / 小腿

HTactile-Palm Motus™ 手触觉

压力量程345 kPa
感应点数634
点阵密度9 / cm²
指尖传感器数量20~32
采样频率200 Hz
通讯UDP 协议
分辨率2.5%
供电8~46 V
AD 位数16

HTactile-Skin Motus™ 皮肤触觉

压力量程345 kPa
点阵密度1~4 / cm²
采样频率200 Hz
通讯UDP 协议
分辨率2.5%
供电8~46 V
AD 位数16

参数以正式技术文件为准。

04 / CALIBRATION & DATA

标定装置与数据平台自建,不外包精度

传感器的可信度来自标定。四类标定装置与三大数据实验场景平台均为自建,量产一致性与真实场景验证在同一体系内闭环。

四类自建标定装置

覆盖压力分布与多维力两条技术线的出厂标定与复检。

  • 压力分布标定测试装置
  • 智能六维标定装置
  • 区域重力标定装置
  • 六维力台标定装置

三大数据实验场景平台

不止交付硬件,也交付可复现的场景数据与多维空间计算能力。

  • 步态场景平台
  • 跑台场景平台
  • 机器人场景平台

集成兼容性

兼容主流协作与工业机器人,提供标准机械接口与数据接口,便于快速集成到机械臂末端。

  • Universal Robots
  • KUKA
  • FANUC
  • Yaskawa
  • Franka
  • ABB

品牌 logo 与具体适配清单待确认更新;如需特定型号适配,请联系工程团队。

05 / APPLICATIONS

已在三类机构落地

从科研验证到临床评定再到产线部署,同一套感知底座支撑不同深度的应用。

  • 高校与科研院所

    机器人运动控制、具身智能与力触觉方向的研究平台。

  • 医疗与康复机构

    运动功能评定与康复训练中的力学量测。

  • 工业与企业客户

    装配、打磨、检测等需要力反馈闭环的产线工位。

把你的机器人型号和工位场景告诉我们

按机器人类型、安装部位与感知任务筛选,或直接联系我们做选型确认与样机测试。