APPLICATION SCENARIO / 01
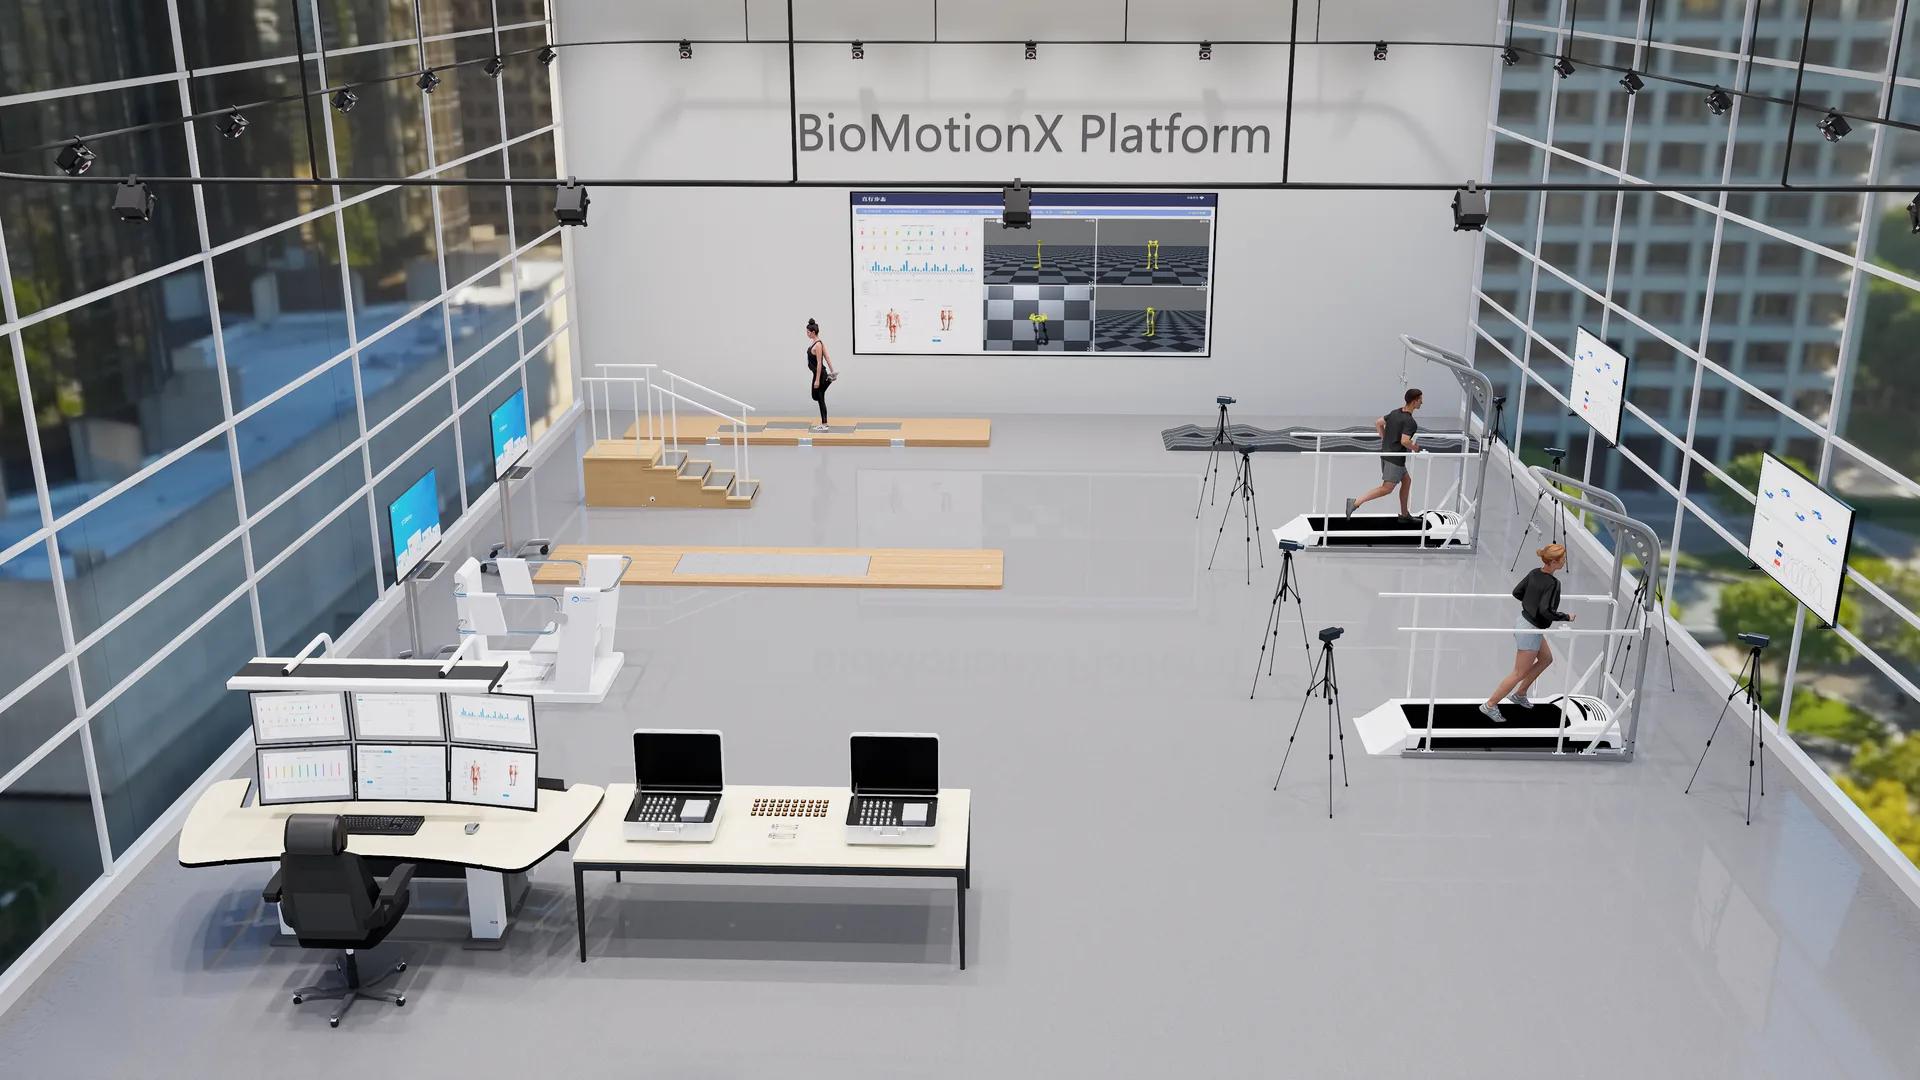
医疗康复
01
研究问题
患者在步行、坐站或平衡任务中的功能受限来自哪里?
02
推荐采集组合
动作捕捉 + 测力 + 足底压力 + 表面肌电
03
Agent 洞察
步态周期、关键阶段与多模态信号同步对齐,定位异常阶段及其证据。
04
可获得成果
临床报告、功能评估依据、关键阶段对照与可追踪的康复数据。


拉格朗日运动科研 · LAGRANGE
以多模态具身感知采集为基础,协同科研 Agent 与运动行为 Agent,贯通数据采集、研究分析及成果生成,让一次实验持续产生临床、科研与产品价值。
选题、设计与交付框架
运动数据关联、分析与表征
01 / DOMAIN-LED NARRATIVE
APPLICATION SCENARIO / 01
患者在步行、坐站或平衡任务中的功能受限来自哪里?
动作捕捉 + 测力 + 足底压力 + 表面肌电
步态周期、关键阶段与多模态信号同步对齐,定位异常阶段及其证据。
临床报告、功能评估依据、关键阶段对照与可追踪的康复数据。
APPLICATION SCENARIO / 02
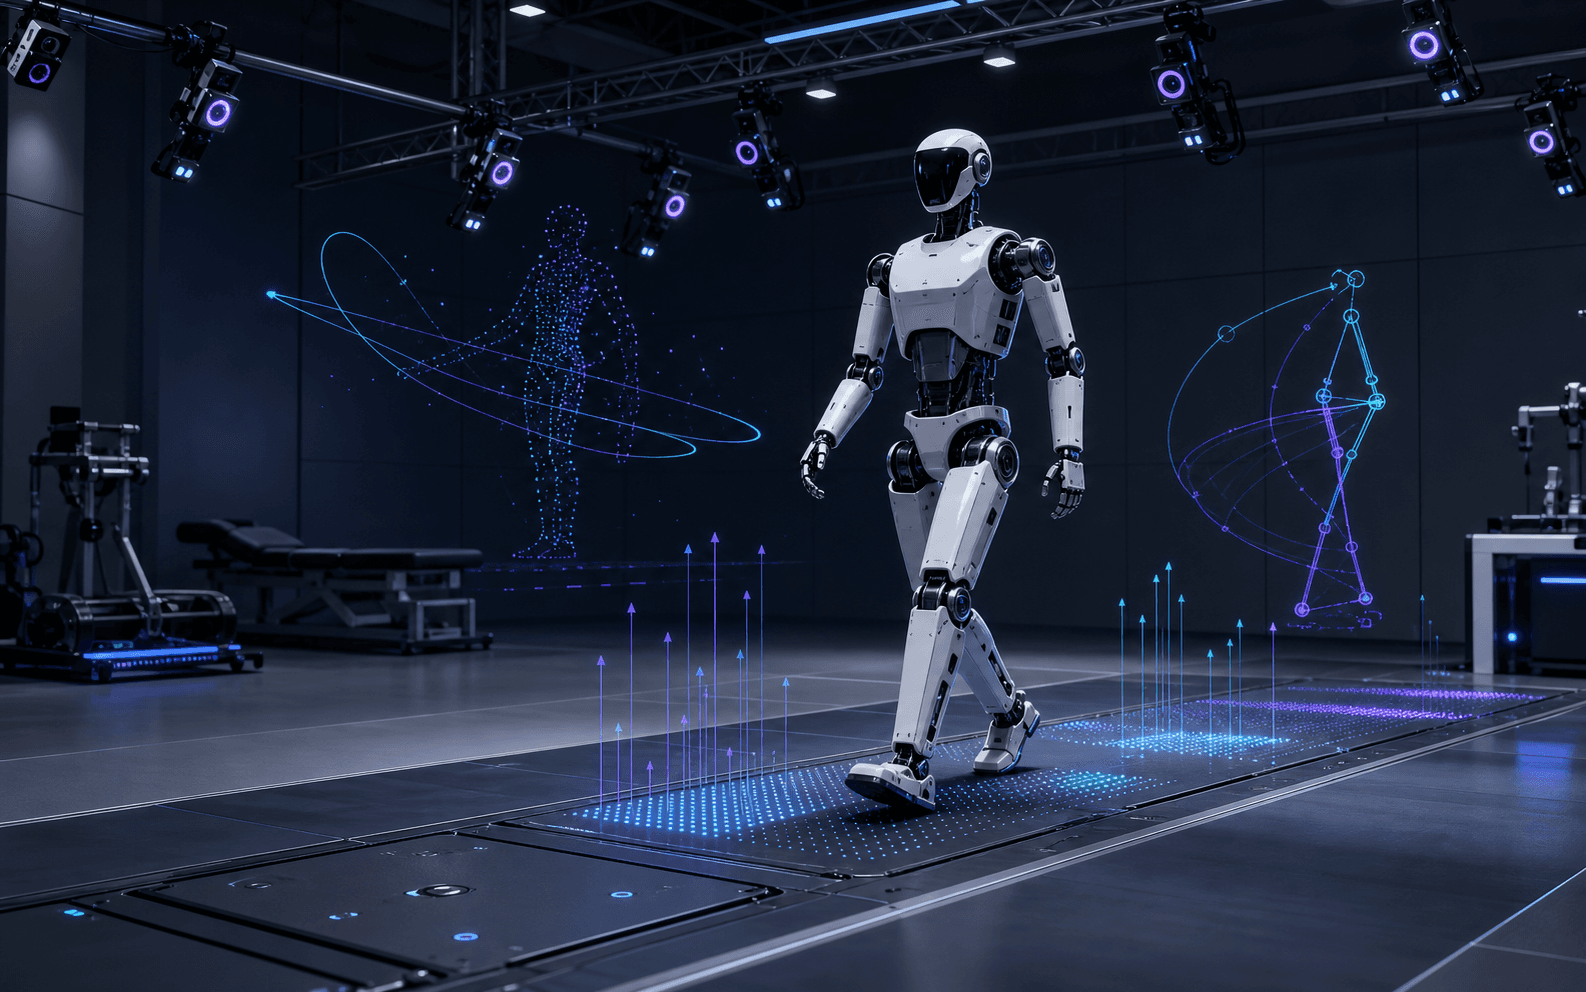
机器人动作是否接近目标运动策略,交互力是否安全、稳定、可复现?
运动学 + 多维力传感 + 触觉/接触数据
关联关节轨迹、接触点与交互力,验证机器人运动策略的稳定性与可复现性。
行为参数、模型验证数据、产品方案与实验记录。
APPLICATION SCENARIO / 03
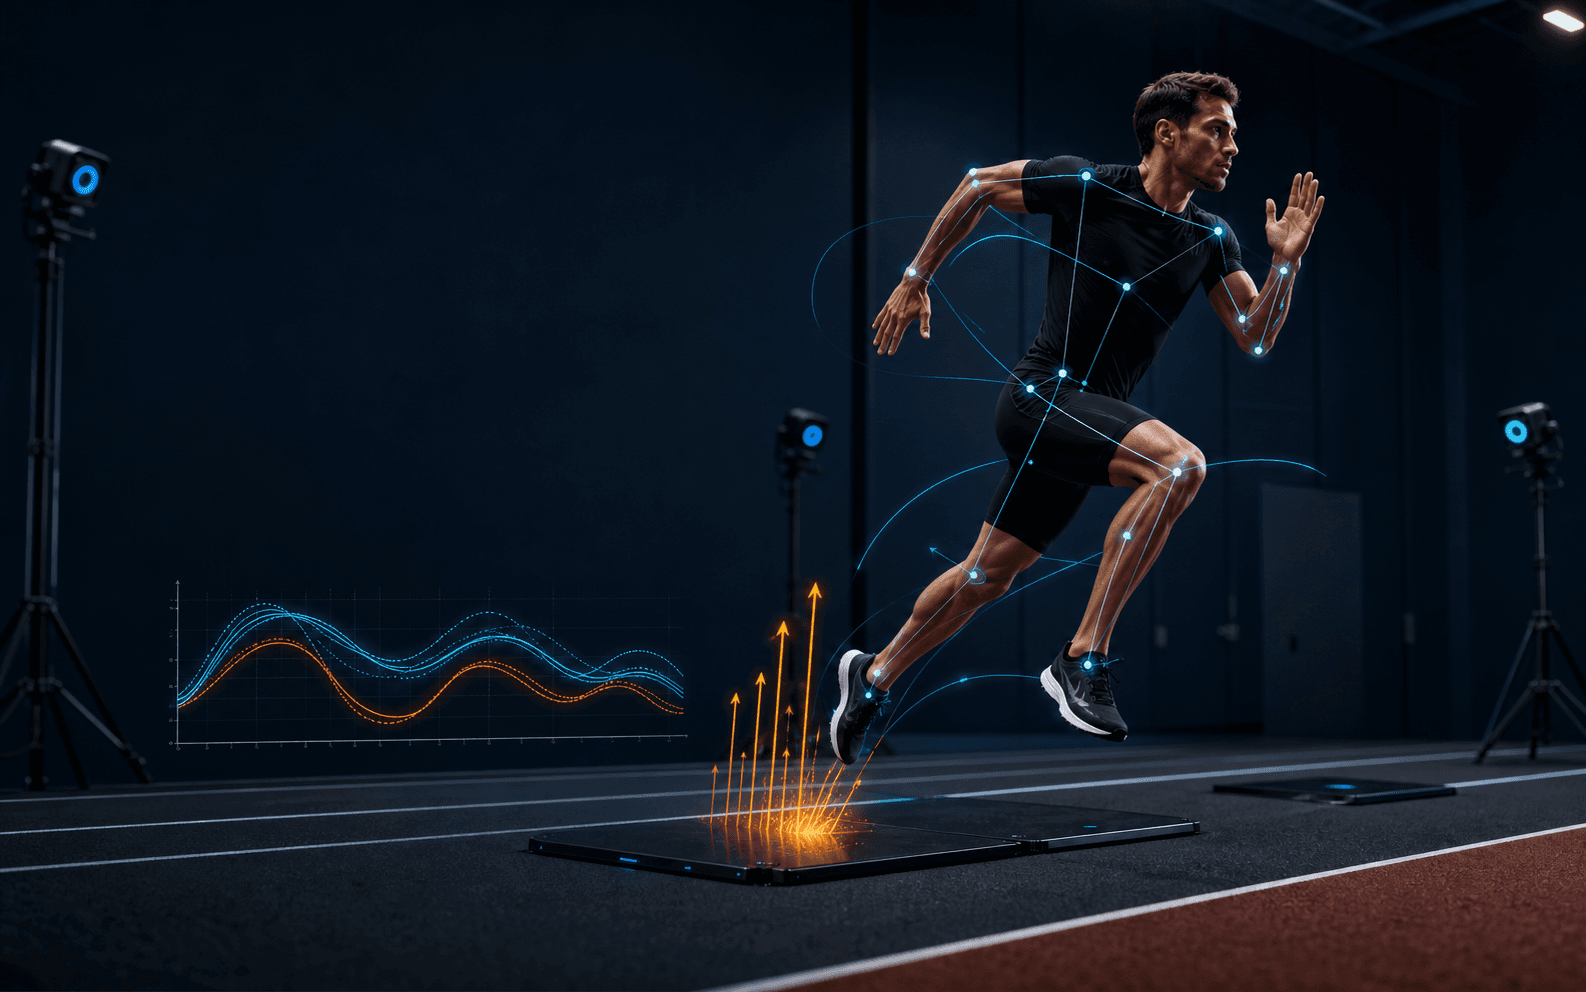
动作策略、负荷分配与运动效率如何影响表现和风险?
动作捕捉 + 测力 + 足底压力
以干预前后、负荷分区与表现曲线进行对比,识别训练策略的有效区间。
科研报告、动作关键帧、力学曲线与训练干预前后对比。
APPLICATION SCENARIO / 04
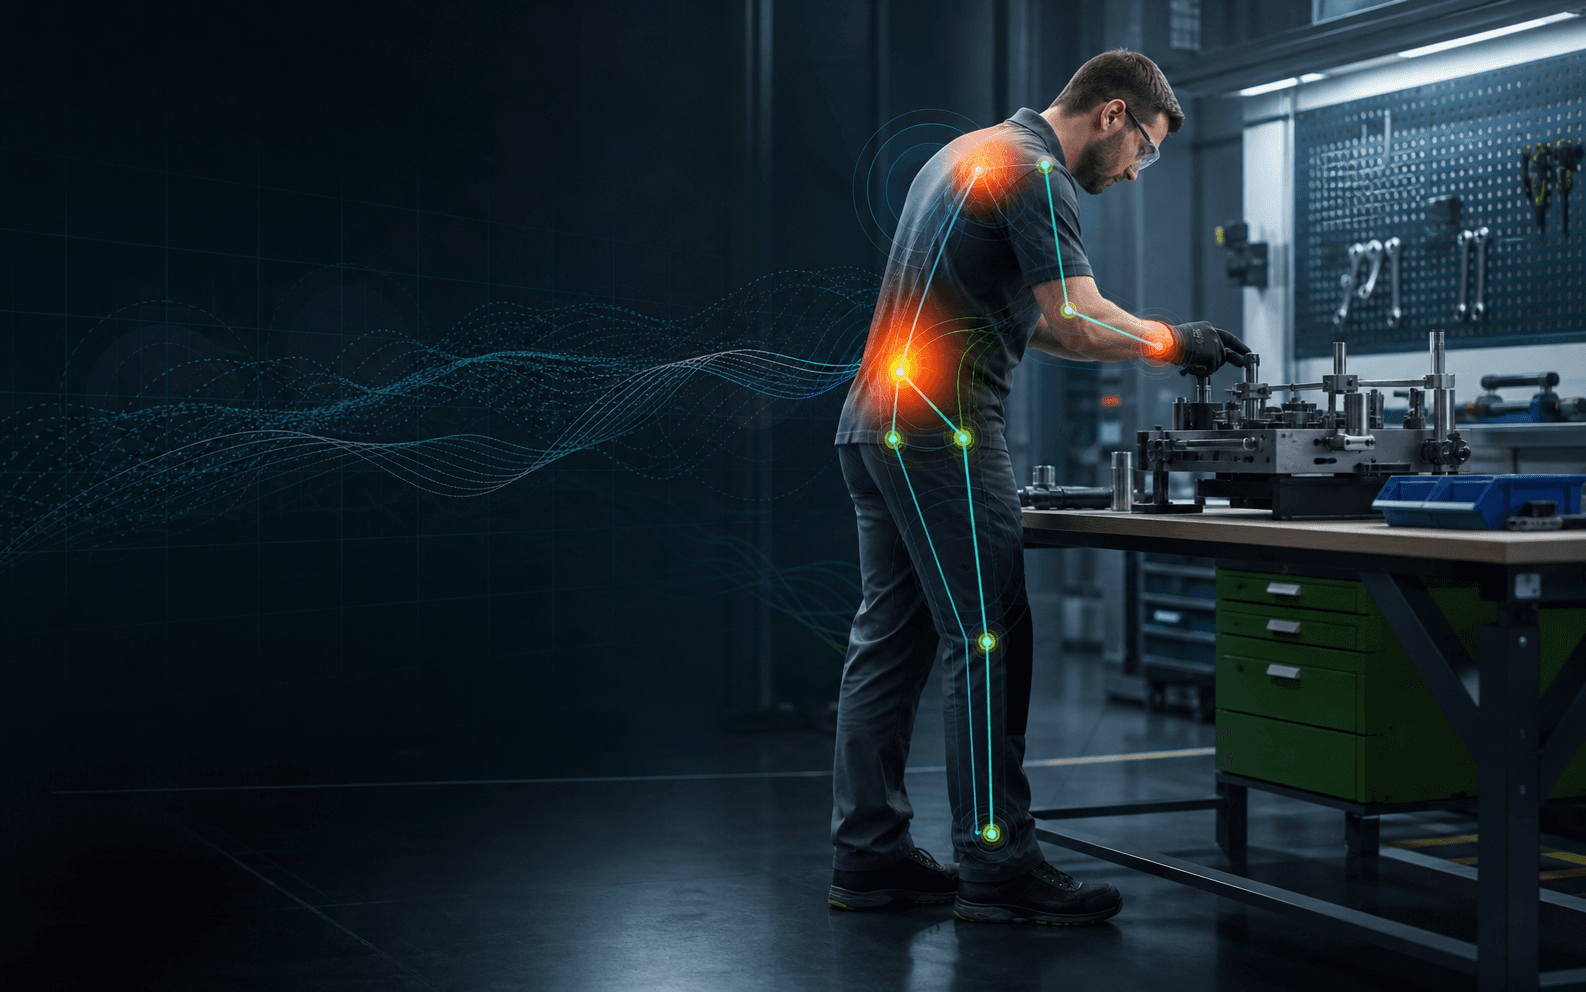
人在工具、设备或工作场景中的动作负荷和交互风险如何量化?
动作捕捉 + 多维力传感 + 生理信号
叠加人体姿态、关节负荷与任务节奏,识别高负荷动作和风险热区。
人机工程评价、产品设计依据与可复用研究数据。
02 / SHARED AI AGENT PLATFORM
领域决定研究命题;具身感知终端、BioMotionX 与双 Agent 共同决定数据如何成为可靠成果。
DATA / SYNCHRONIZED FIELD
在同一研究时刻,对齐动作、受力、足底接触与肌肉活动;先看过程,再理解数据如何彼此印证。
同步时间轴
界面示意,非实时数据。
RESEARCH OUTCOMES
将同步采集数据、行业知识库与专业数据库组织为可审阅的科学计算图表,并进一步生成临床报告、科研报告、产品方案与知识产权文件。图表呈现研究证据,研究人员保留结论与责任。
EMBODIED SYSTEM MESH
从具身感知终端、BioMotionX 工作站到科研 Agent 与运动行为 Agent,以统一时钟和数据底座贯通动力学、运动学、生理学信息,支撑可追溯的研究工作流。
具身感知终端
Dynamics · Kinematics · PhysiologySTS Motus™ 坐站一体化平衡评估与训练系统 · PelmaMotus™ 足底压力分布评估与训练系统
OMMotus™ 光学动作捕捉系统 · 3dIA Motus™ 三维影像分析系统
sEMGMotus™ 无线表面肌电评估训练系统
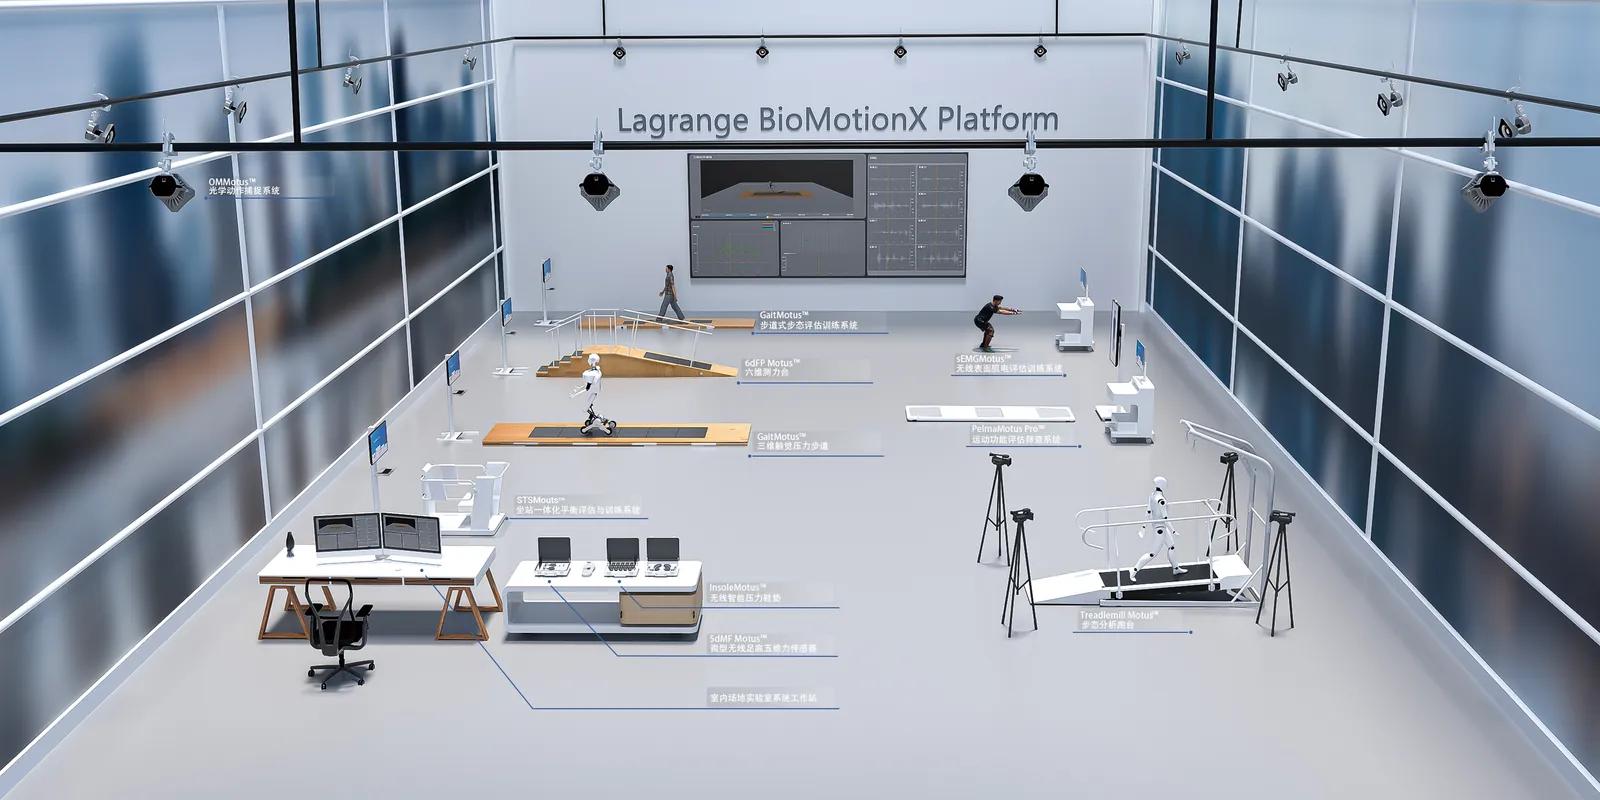
工作站系统
以统一时间轴衔接多模态终端、科研任务与分析过程,让一次采集成为可追溯的研究数据资产。
科研数据与智能层
Research Agent · Data · Agent围绕研究问题组织选题、设计、任务与交付。
连接行业知识、文献、标准参考与运动模型。
辅助关联数据、生成图表与组织研究成果。
03 / VALUE LOOP
以具身感知、数据智能与成果转化贯穿研究全程,面向临床、机器人等研究场景构建可组合的研究能力。
整合动力学、运动学及生理学设备,构建多维度临床应用场景(步态分析、功能评估训练),实现多维数据的同步采集与智能分析,显著提升精度与效率。
依托全球最大的运动生物力学知识库,融合 273 万篇文献、6500+ 一区论文模板及 500+ 运动行为数据库,结合 AI 算法深度挖掘数据价值,驱动科研创新突破。
以独特的临床、机器人等数据与知识为基石,借助工作站与 Agent 协同孵化面向临床、机器人等场景的软件及智能硬件产品,并通过专利、软著等知识产权转化体系实现商业确权;进一步推动高质量论文、科研项目与科技奖项落地。