
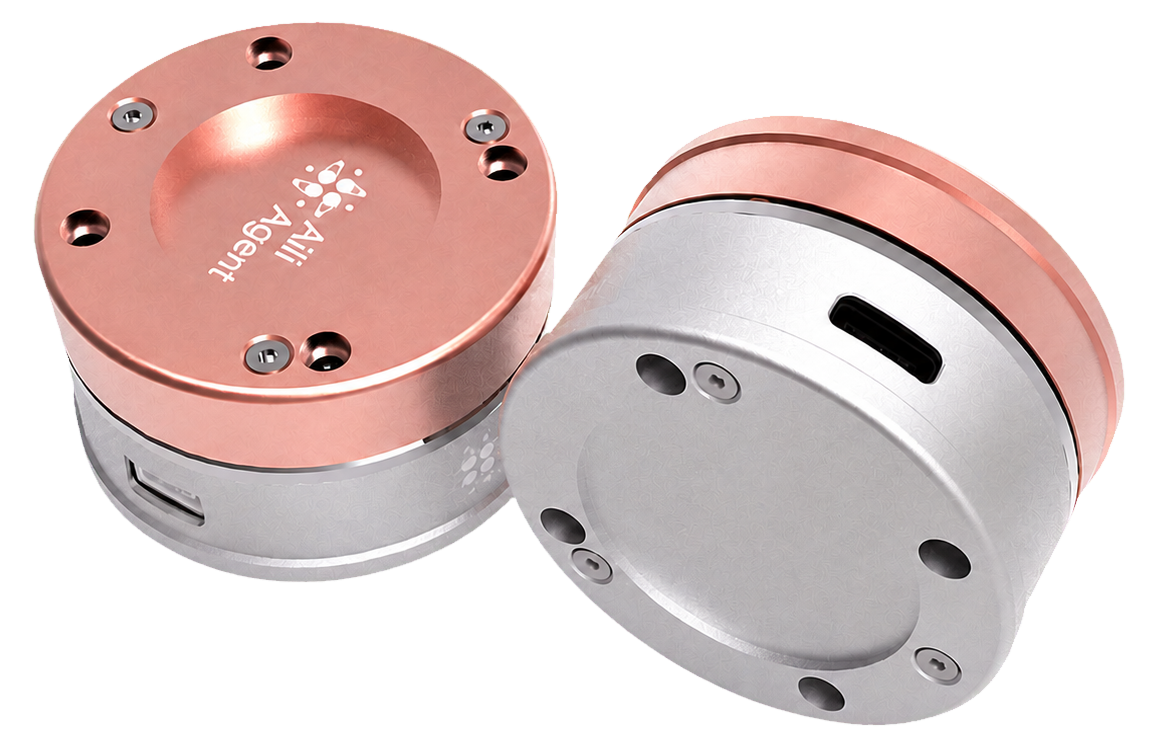
模擬資料
力/力矩動態資料演示
透過十二個模擬通道理解力、力矩與慣性資料如何支撐力-位運動行為回饋。下方數值由前端軟體生成,僅供演示,並非已連接硬體的真實讀數。
目前模擬數值
- Fx
- 0.00 N
- Fy
- 0.00 N
- Fz
- 0.00 N
- Mx
- 0.00 Nm
- My
- 0.00 Nm
- Mz
- 0.00 Nm
- Ax
- 0.00 g
- Ay
- 0.00 g
- Az
- 0.00 g
- Gx
- 0.00 °/s
- Gy
- 0.00 °/s
- Gz
- 0.00 °/s
本儀表板使用緩慢變化的模擬數值,目前未連接實體傳感器。
核心能力
以下能力點摘自該產品家族的正式產品資料。
同步測量空間笛卡爾座標系下的多維力、力矩、加速度及角加速度
多檔量程可調,自適應不同場景任務
內建智慧演算法,維間耦合干擾小、溫漂和時漂小
調校和維護工作量少
快速開始
通用整合流程;最終細節以正式技術文件為準。
選擇型號
依預期載荷,在該家族的正式型號中選擇合適量程。
安裝至量測位置
確認機械安裝介面,避免感應體承受非預期載荷。
連接資料採集
依正式技術文件連接電源和通訊介面。
調零、核對並採集
空載調零並核對通道方向後,再將量測資料用於控制流程。
技術參數
| 參數 | 規格 |
|---|---|
| 傳感器材質 | 不鏽鋼本體+鋁合金外殼 |
| 傳感器類型 | 電阻應變式 |
| Fz量程(D045)(N) | 125~1000 |
| Fz量程(D055)(N) | 375~3000 |
| Fxy量程(D045)(N) | 62.5~500 |
| Fxy量程(D055)(N) | 187.5~1500 |
| Mz量程(D045)(Nm) | 5~30 |
| Mz量程(D055)(Nm) | 11.25~90 |
| Mxy量程(D045)(Nm) | 0.625~5 |
| Mxy量程(D055)(Nm) | 1.875~15 |
| 過載率(%) | 150~1200 |
| 非線性(%F.S) | <0.1~<0.8 |
| 重複性(%F.S) | <0.1~<0.8 |
| 溫漂(%F.S) | <0.2~<1.6 |
| 零點漂移(%F.S) | <0.1~<0.8 |
| 慣性傳感器組 | 9軸(6軸IMU+3軸磁力計) |
| 加速度量程 | ±2/±4/±8/±16g(可選) |
| 角速度量程 | ±125/±250/±500/±1000/±2000°/s(可選) |
| 精度 | 角速度16bits、加速度14bits |
| 資料輸出 | 融合資料(歐拉角、四元數) |
| 信號採集器電路板 | 內建於傳感器本體 |
| 通訊介面 | TypeC+4P串列埠(可客製) |
| 電源 | DC5V 500mA |
| 數位解析度 | 24位ADC |
| 取樣頻率 | 100~2000Hz |
| 濾波 | IIR 1000Hz低通+50Hz工頻陷波 |
| 內建演算法 | 解耦、調零、補償、資料融合、自我診斷 |
應用場景
基於現有產品內容與選型關係,可用於以下任務。
適用於同時需要力與空間狀態的手腕和足踝任務。
- APPLICATION 01
具身智慧機器人
空間力位感測 - APPLICATION 02
手部 / 足部精細控制
空間力位感測 - APPLICATION 03
力-位運動控制回饋
空間力位感測
適用機器人與安裝部位
以下內容由目前選型關係動態生成。
目前選型: 人形機器人 · 空間力位感測
- 人形機器人
- 手腕
- 足踝
選擇型號
- M12F-D045-150
- 維數/軸數
- 12
- 直徑
- 45
- 量程
- 150
- M12F-D045-300
- 維數/軸數
- 12
- 直徑
- 45
- 量程
- 300
- M12F-D055-600
- 維數/軸數
- 12
- 直徑
- 55
- 量程
- 600
- M12F-D75-3K
- 維數/軸數
- 12
- 直徑
- 75
- 量程
- 3000
準備好感知運動了嗎?
讓機器人的每一次動作,力與姿態都被同時理解