
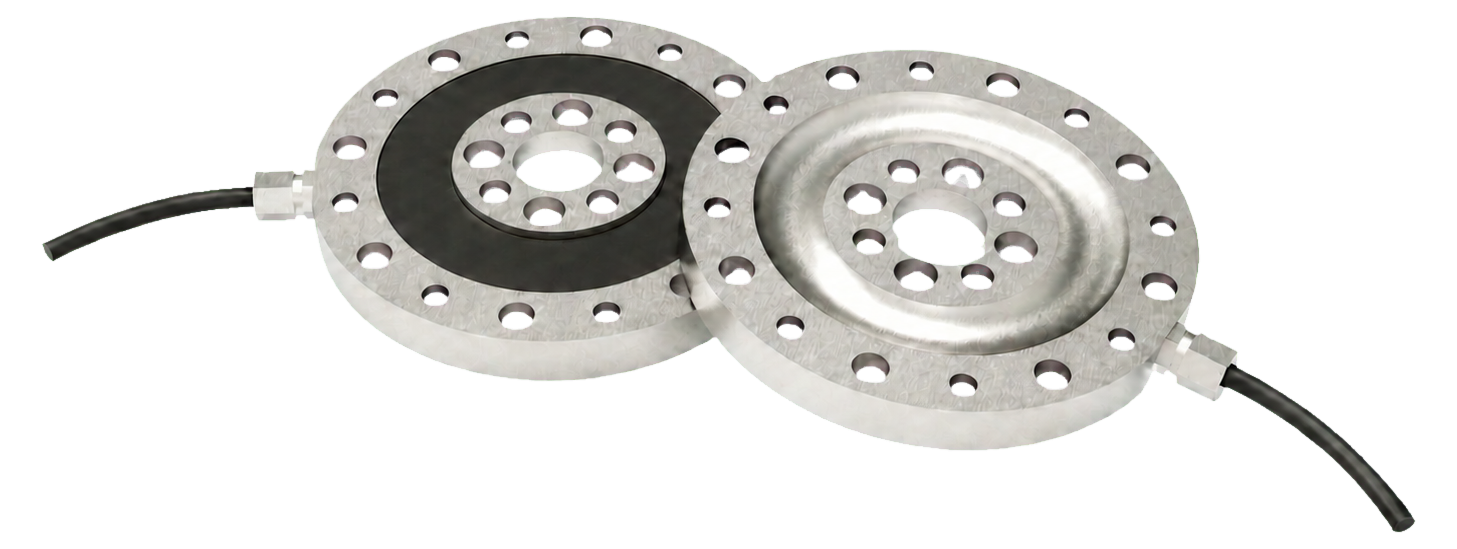
模擬資料
力/力矩動態資料演示
透過單軸扭矩的模擬通道理解關節加載資料的組織方式。下方數值由前端軟體生成,僅供演示,並非已連接硬體的真實讀數。
目前模擬數值
- Mz
- 0.00 Nm
- PK
- 0.00 Nm
- RMS
- 0.00 Nm
本儀表板使用緩慢變化的模擬數值,目前未連接實體傳感器。
核心能力
以下能力點摘自該產品家族的正式產品資料。
即時輸出扭矩測量,服務力矩閉環控制、過載保護與狀態監測
支援多檔量程設計
較低漂移、良好重複性
標準化介面
快速開始
通用整合流程;最終細節以正式技術文件為準。
選擇型號
依預期載荷,在該家族的正式型號中選擇合適量程。
安裝至量測位置
確認機械安裝介面,避免感應體承受非預期載荷。
連接資料採集
依正式技術文件連接電源和通訊介面。
調零、核對並採集
空載調零並核對通道方向後,再將量測資料用於控制流程。
技術參數
| 參數 | 規格 |
|---|---|
| 傳感器材質 | 不鏽鋼 |
| 傳感器類型 | 電阻應變式 |
| Mz量程(Nm) | 10~200(各型號多檔可選:M-D045:10/20/50;M-D065:10/20/50/100/150;M-D085/105/155:50/100/150/200) |
| 過載率(%) | 200 |
| 非線性(%F.S) | <0.1 |
| 重複性(%F.S) | <0.2 |
| 遲滯(%F.S) | <0.5 |
| 溫度漂移(%F.S/10°C) | <0.2 |
| 零點漂移(%F.S/30min) | <0.1 |
| 輸入/輸出阻抗 | 700±5Ω |
| 絕緣電阻 | ≥500MΩ(100V DC) |
| 使用電壓 | 3.3–15V |
| 工作溫度範圍 | -20–80°C |
應用場景
基於現有產品內容與選型關係,可用於以下任務。
適用於靈巧手、協作和工業機器人的關節扭矩回饋。
- APPLICATION 01
一體化關節
旋轉關節扭矩回饋 - APPLICATION 02
伺服驅動
旋轉關節扭矩回饋 - APPLICATION 03
測試平台
旋轉關節扭矩回饋
適用機器人與安裝部位
以下內容由目前選型關係動態生成。
目前選型: 人形機器人 · 旋轉關節扭矩回饋
- 人形機器人
- 協作機器人
- 工業機器人
- 旋轉關節執行器
選擇型號
- M-D45-005
- 維數/軸數
- 1
- 直徑
- 45
- 量程
- 5
- M-D45-010
- 維數/軸數
- 1
- 直徑
- 45
- 量程
- 10
- M-D55-015
- 維數/軸數
- 1
- 直徑
- 55
- 量程
- 15
- M-D55-030
- 維數/軸數
- 1
- 直徑
- 55
- 量程
- 30
- M-D75-80
- 維數/軸數
- 1
- 直徑
- 75
- 量程
- 80
- M-D75-150
- 維數/軸數
- 1
- 直徑
- 75
- 量程
- 150
- M-D95-100
- 維數/軸數
- 1
- 直徑
- 95
- 量程
- 100
- M-D95-300
- 維數/軸數
- 1
- 直徑
- 95
- 量程
- 300
- M-D115-200
- 維數/軸數
- 1
- 直徑
- 115
- 量程
- 200
- M-D115-500
- 維數/軸數
- 1
- 直徑
- 115
- 量程
- 500
- M-D135-400
- 維數/軸數
- 1
- 直徑
- 135
- 量程
- 400
- M-D135-800
- 維數/軸數
- 1
- 直徑
- 135
- 量程
- 800
資料下載
- D65 · STEP下載 STEP
資料說明
部分參數資料持續校驗,請以正式技術文件為準。
準備好感知力矩了嗎?
讓機器人的每一個關節,都清楚自己正在用多大的力