01
人形機器人
場景難點
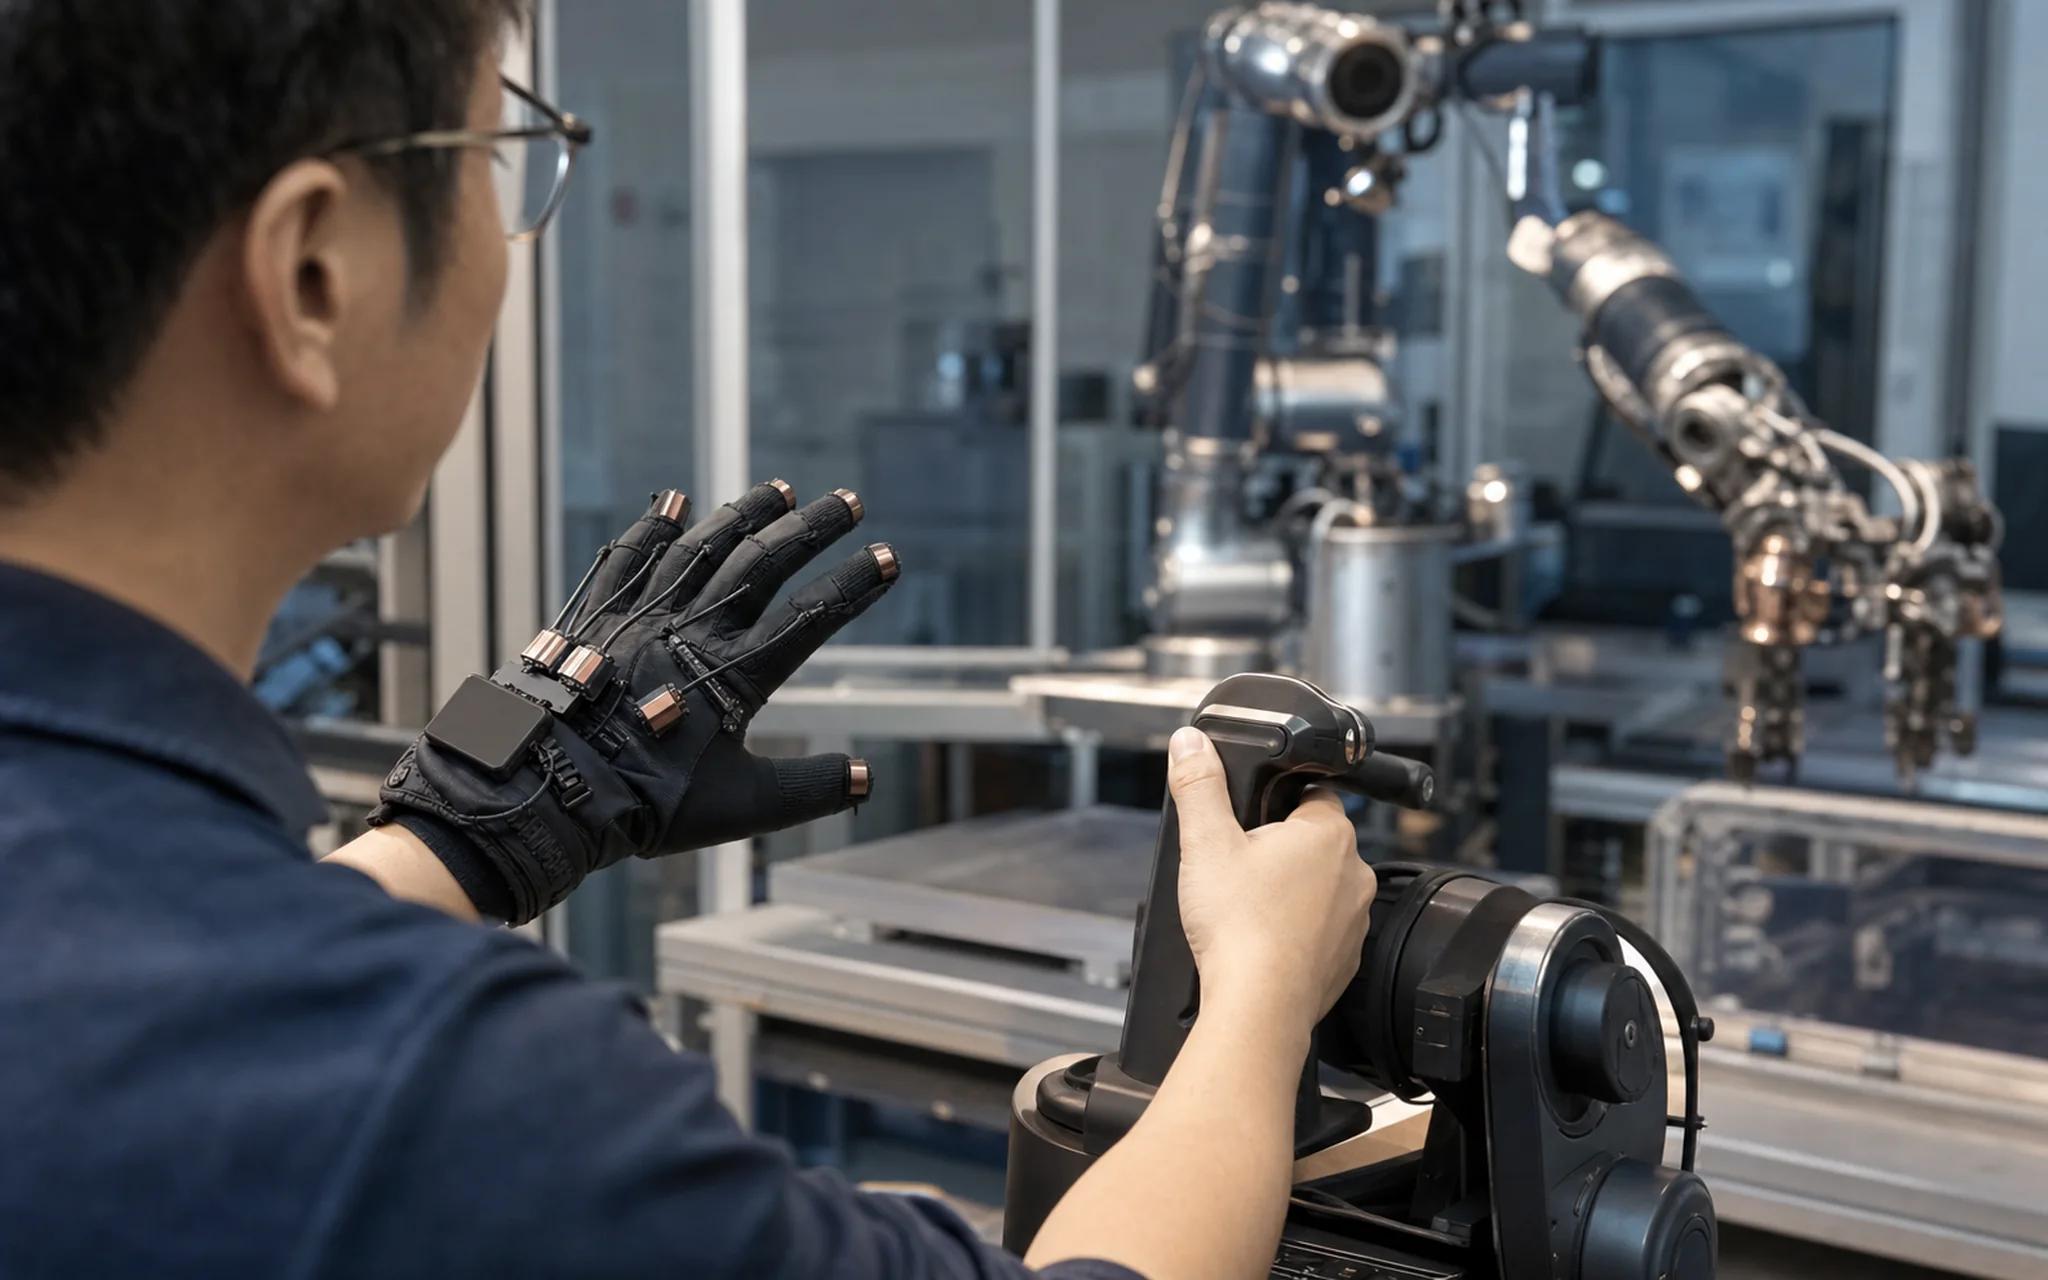
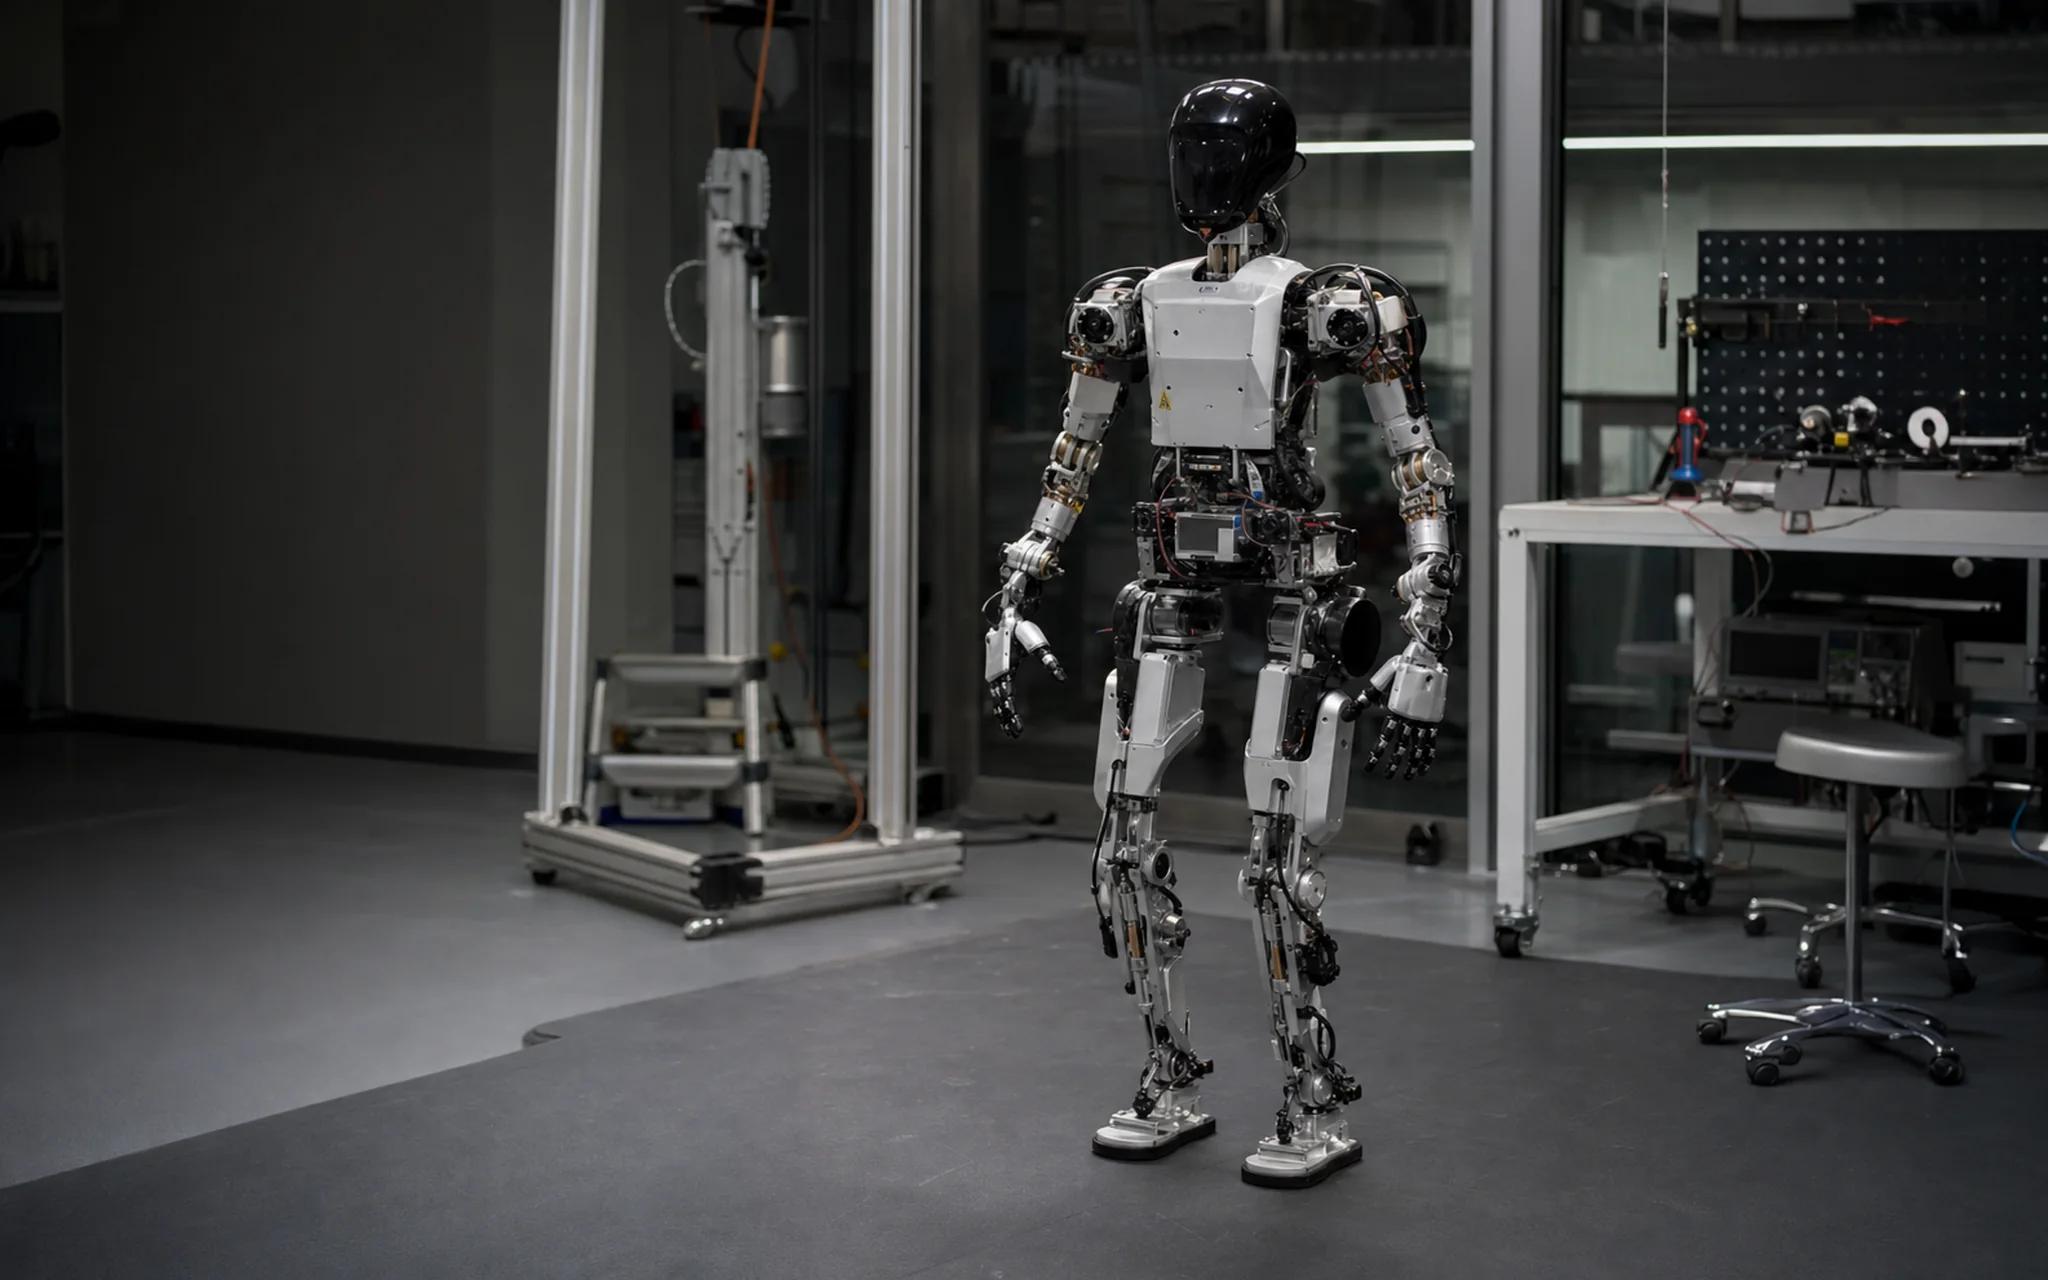
人形機器人要在真實環境裡行走與操作,既要知道腳下的支撐反力,也要知道軀幹和手臂有沒有碰到人或物——只靠視覺判斷不了接觸。
安裝部位與選型
- 胸部 / 軀幹HTactile-Skin Motus™大面積接觸感知,人機共處的安全邊界
- 小臂HTactile-Skin Motus™手臂與人、與環境的意外接觸偵測
- 手掌HTactile-Palm Motus™抓握時的接觸位置與壓力分布
- 足部12dFA Motus™落地反力與重心估計,支撐平衡控制
能得到什麼
一套涵蓋上下肢的接觸感知:足部支撐力用於平衡控制,軀幹與小臂的接觸用於安全停機,手掌觸覺用於抓握判斷。