APPLICATION SCENARIO / 01
醫療康復
01
研究問題
患者在步行、坐站或平衡任務中的功能受限來自哪裡?
02
推薦採集組合
動作捕捉 + 測力 + 足底壓力 + 表面肌電
03
Agent 洞察
步態週期、關鍵階段與多模態訊號同步對齊,定位異常階段及其證據。
04
可獲得成果
臨床報告、功能評估依據、關鍵階段對照與可追蹤的康復資料。
拉格朗日運動科研 · LAGRANGE
以多模態具身感知採集為基礎,協同科研 Agent 與運動行為 Agent,貫通資料採集、研究分析及成果生成,讓一次實驗持續產生臨床、科研與產品價值。
選題、設計與交付框架
運動資料關聯、分析與表徵
01 / DOMAIN-LED NARRATIVE
APPLICATION SCENARIO / 01
患者在步行、坐站或平衡任務中的功能受限來自哪裡?
動作捕捉 + 測力 + 足底壓力 + 表面肌電
步態週期、關鍵階段與多模態訊號同步對齊,定位異常階段及其證據。
臨床報告、功能評估依據、關鍵階段對照與可追蹤的康復資料。
APPLICATION SCENARIO / 02
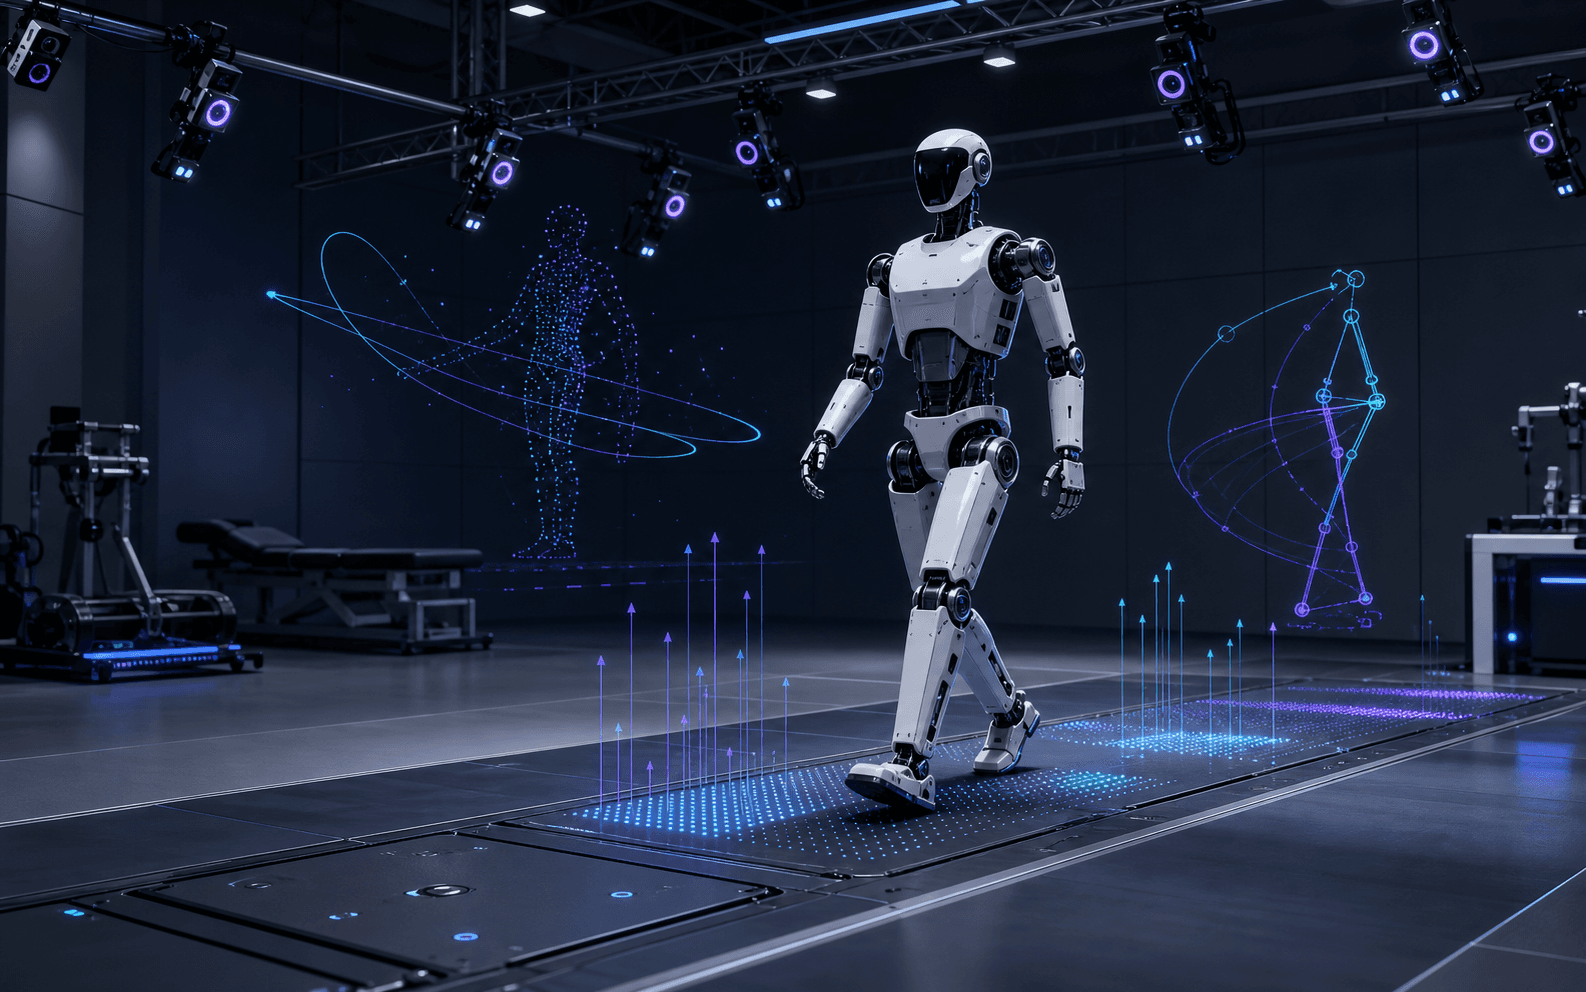
機器人動作是否接近目標運動策略,互動力是否安全、穩定、可重現?
運動學 + 多維力傳感 + 觸覺/接觸資料
關聯關節軌跡、接觸點與互動力,驗證機器人運動策略的穩定性與可重現性。
行為參數、模型驗證資料、產品方案與實驗紀錄。
APPLICATION SCENARIO / 03
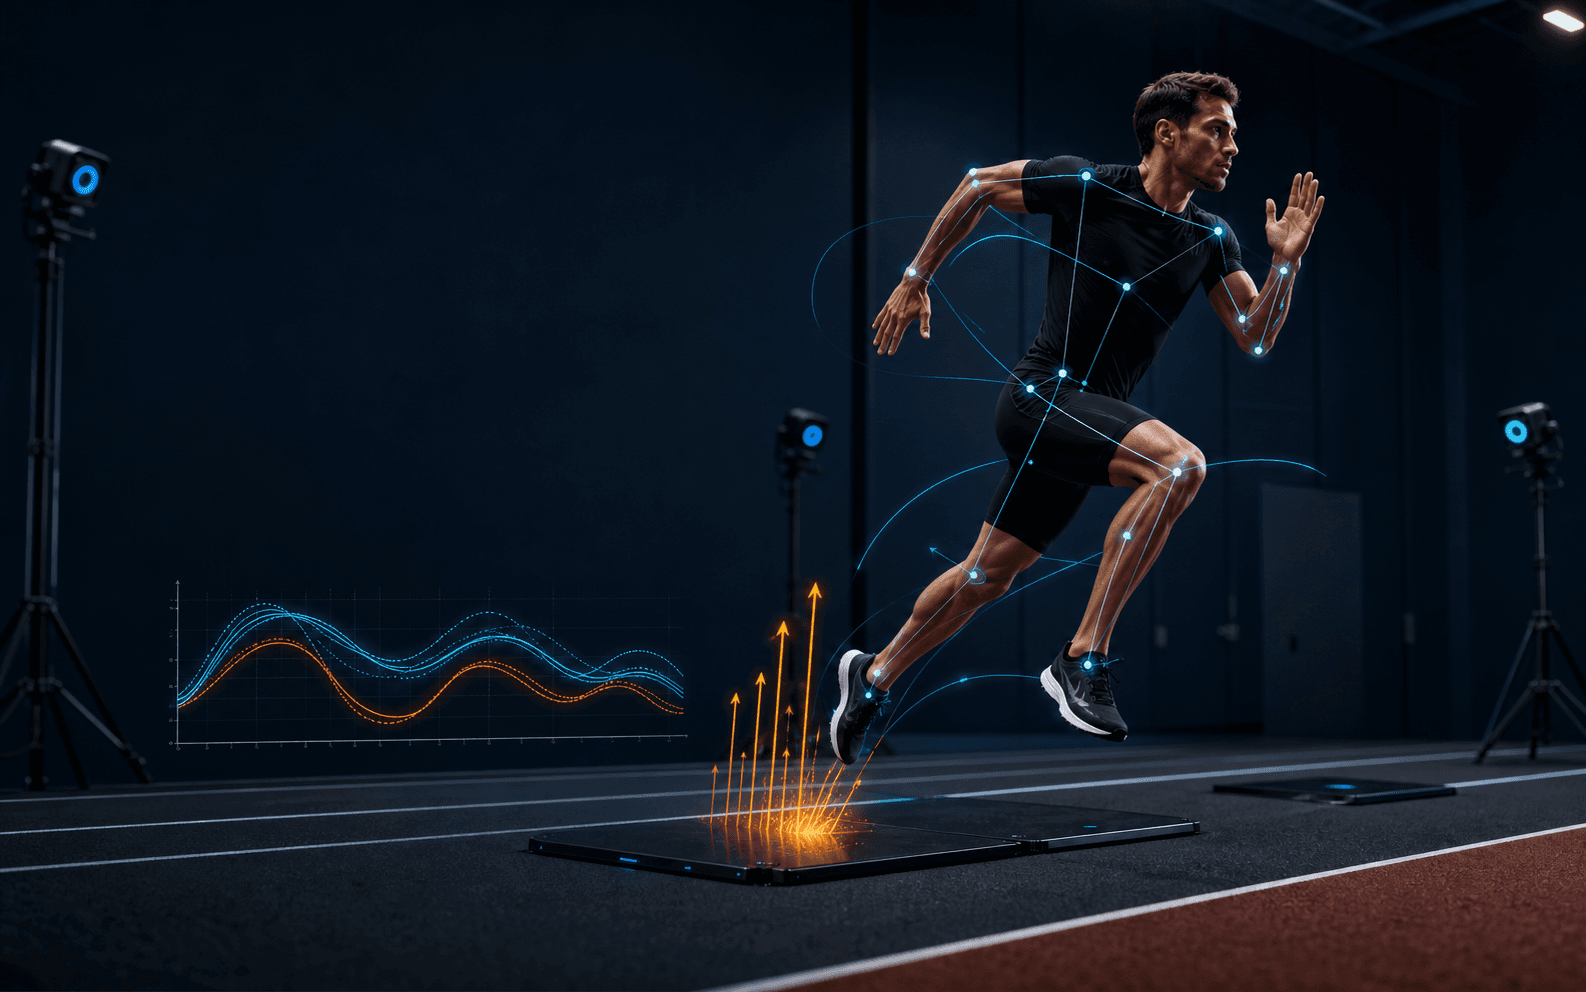
動作策略、負荷分配與運動效率如何影響表現和風險?
動作捕捉 + 測力 + 足底壓力
以介入前後、負荷分區與表現曲線進行對比,識別訓練策略的有效區間。
科研報告、動作關鍵影格、力學曲線與訓練介入前後對比。
APPLICATION SCENARIO / 04
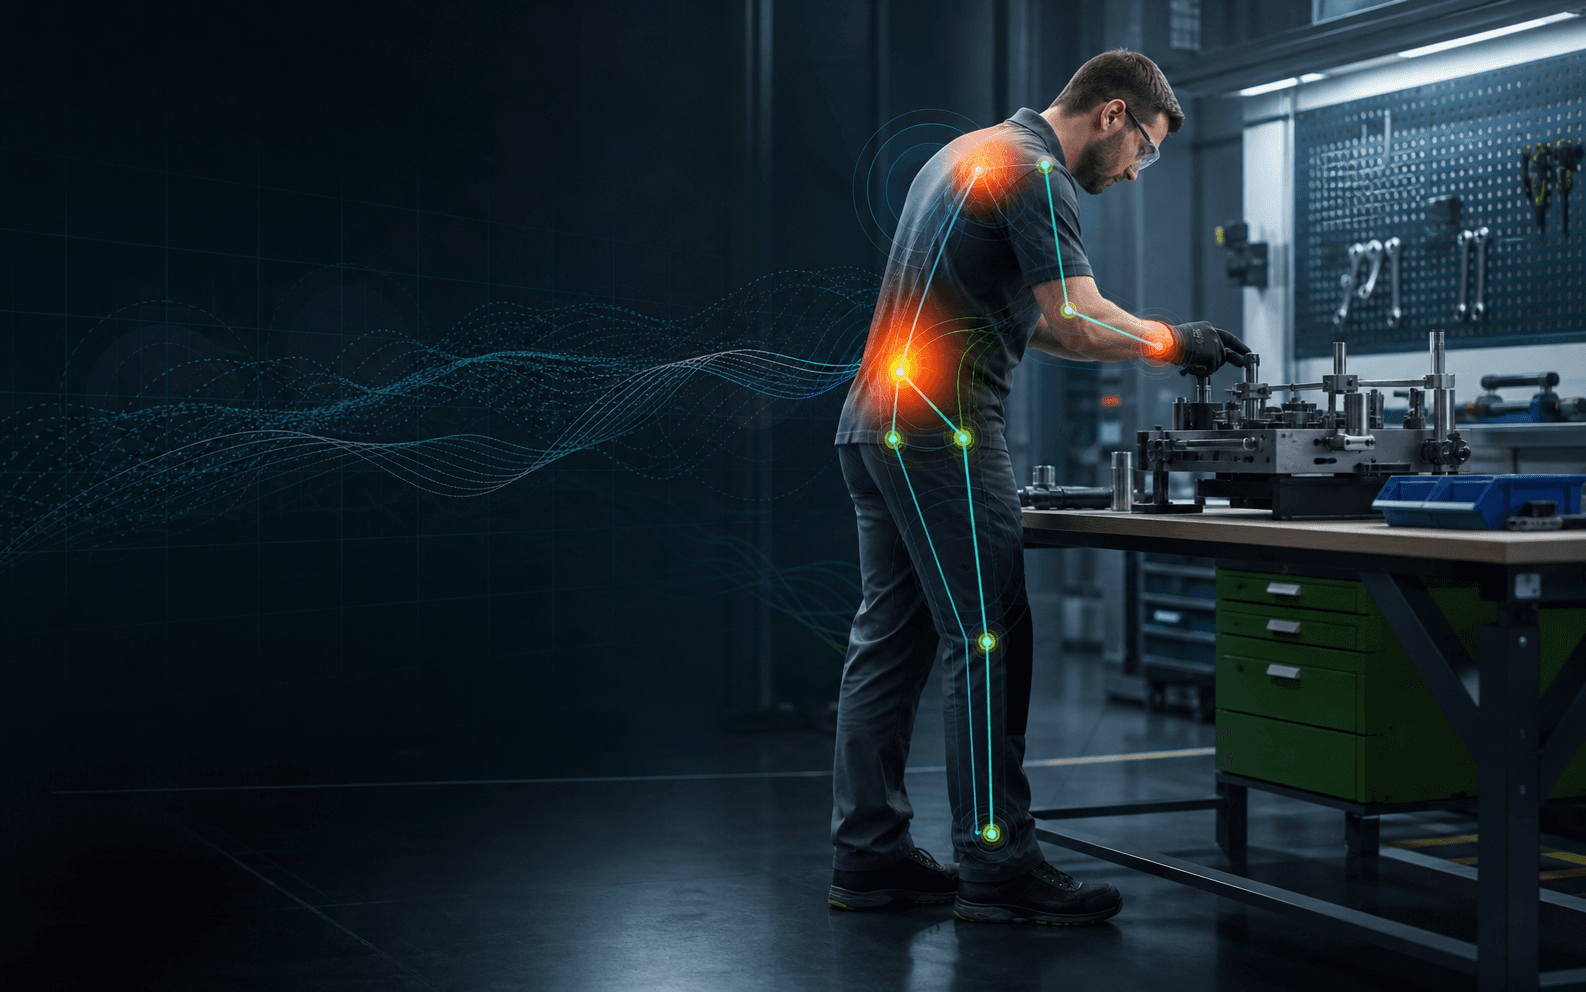
人在工具、設備或工作場景中的動作負荷和互動風險如何量化?
動作捕捉 + 多維力傳感 + 生理訊號
疊加人體姿態、關節負荷與任務節奏,識別高負荷動作和風險熱區。
人機工程評價、產品設計依據與可重複使用的研究資料。
02 / SHARED AI AGENT PLATFORM
領域決定研究命題;具身感知終端、BioMotionX 與雙 Agent 共同決定資料如何成為可靠成果。
DATA / SYNCHRONIZED FIELD
在同一研究時刻,對齊動作、受力、足底接觸與肌肉活動;先看過程,再理解資料如何彼此印證。
同步時間軸
介面示意,非即時資料。
RESEARCH OUTCOMES
將同步採集資料、產業知識庫與專業資料庫組織為可審閱的科學計算圖表,並進一步生成臨床報告、科研報告、產品方案與智慧財產權文件。圖表呈現研究證據,研究人員保留結論與責任。
EMBODIED SYSTEM MESH
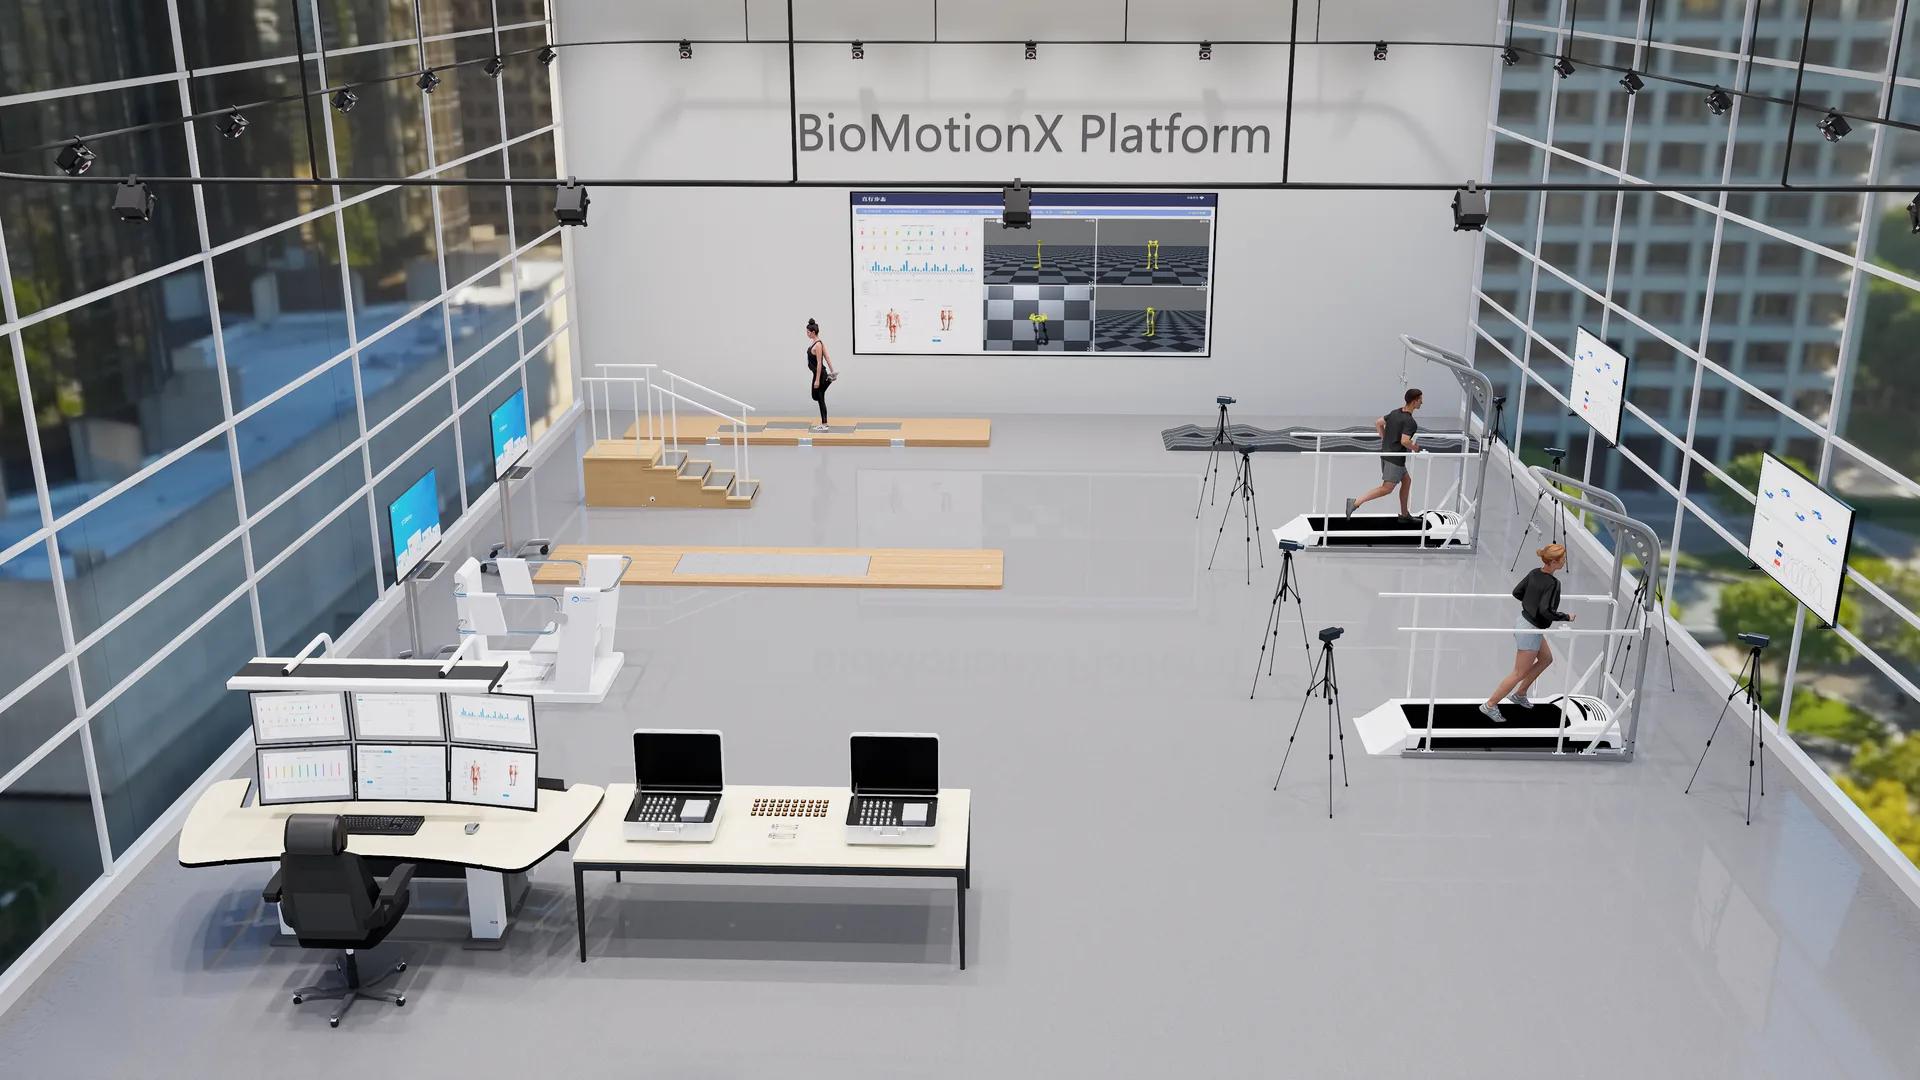
從具身感知終端、BioMotionX 工作站到科研 Agent 與運動行為 Agent,以統一時鐘和資料底座貫通動力學、運動學、生理學資訊,支撐可追溯的研究工作流程。
具身感知終端
Dynamics · Kinematics · PhysiologySTS Motus™ 坐站一體化平衡評估與訓練系統 · PelmaMotus™ 足底壓力分佈評估與訓練系統
OMMotus™ 光學動作捕捉系統 · 3dIA Motus™ 三維影像分析系統
sEMGMotus™ 無線表面肌電評估訓練系統
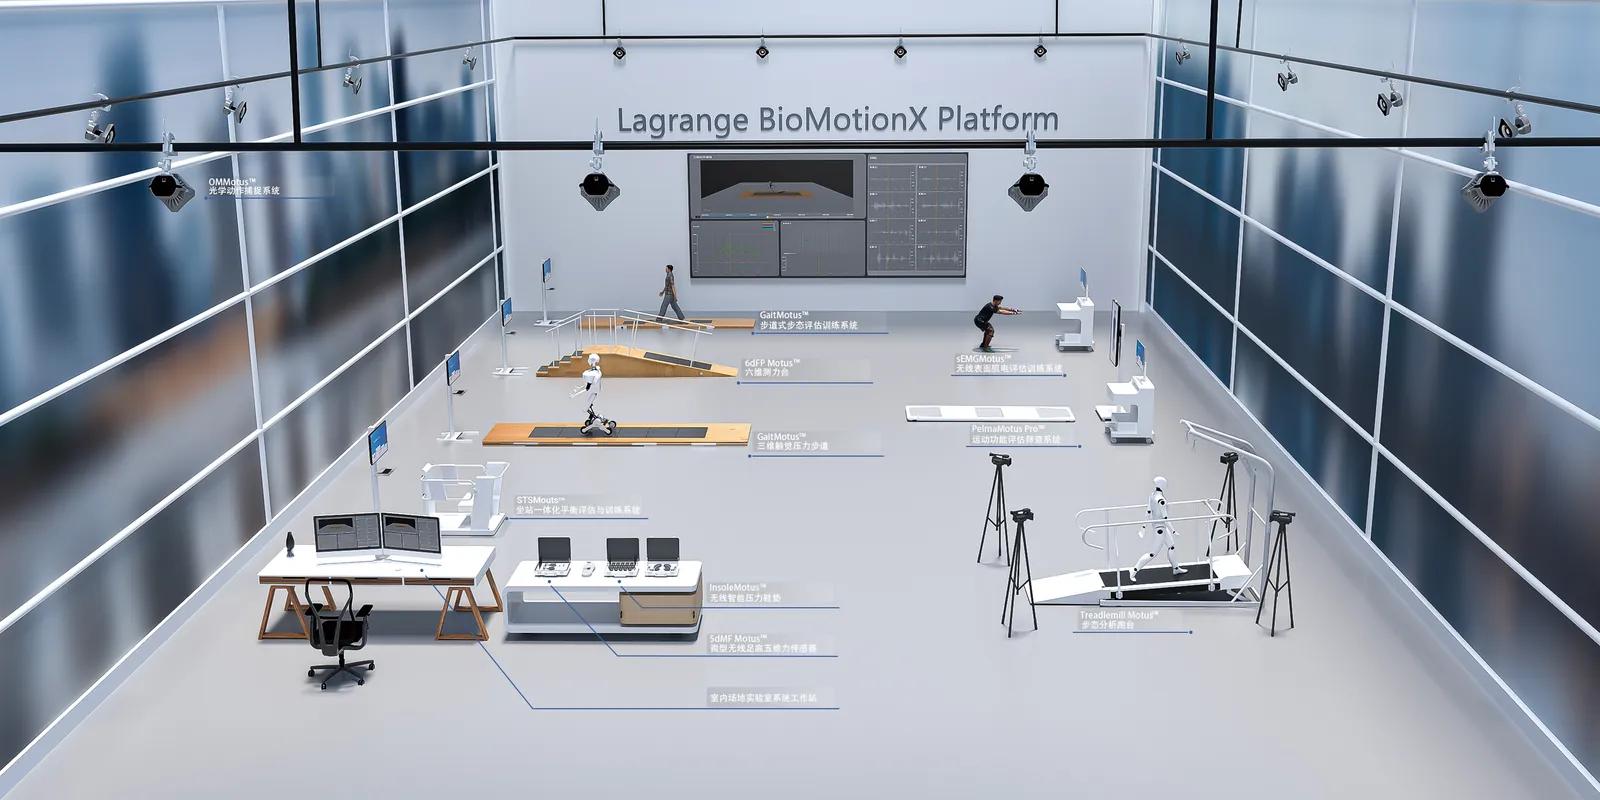
工作站系統
以統一時間軸銜接多模態終端、科研任務與分析過程,讓一次採集成為可追溯的研究資料資產。
科研資料與智慧層
Research Agent · Data · Agent圍繞研究問題組織選題、設計、任務與交付。
連接產業知識、文獻、標準參考與運動模型。
輔助關聯資料、生成圖表與組織研究成果。
03 / VALUE LOOP
以具身感知、資料智慧與成果轉化貫穿研究全程,面向臨床、機器人等研究場景建構可組合的研究能力。
整合動力學、運動學及生理學設備,建構多維度臨床應用場景(步態分析、功能評估訓練),實現多維資料的同步採集與智慧分析,顯著提升精度與效率。
依託全球最大的運動生物力學知識庫,融合 273 萬篇文獻、6500+ 一區論文範本及 500+ 運動行為資料庫,結合 AI 演算法深度挖掘資料價值,驅動科研創新突破。
以獨特的臨床、機器人等資料與知識為基石,借助工作站與 Agent 協同孵化面向臨床、機器人等場景的軟體及智慧硬體產品,並透過專利、軟體著作權等智慧財產權轉化體系實現商業確權;進一步推動高品質論文、科研計畫與科技獎項落地。