01
Humanoide Roboter
Die Herausforderung
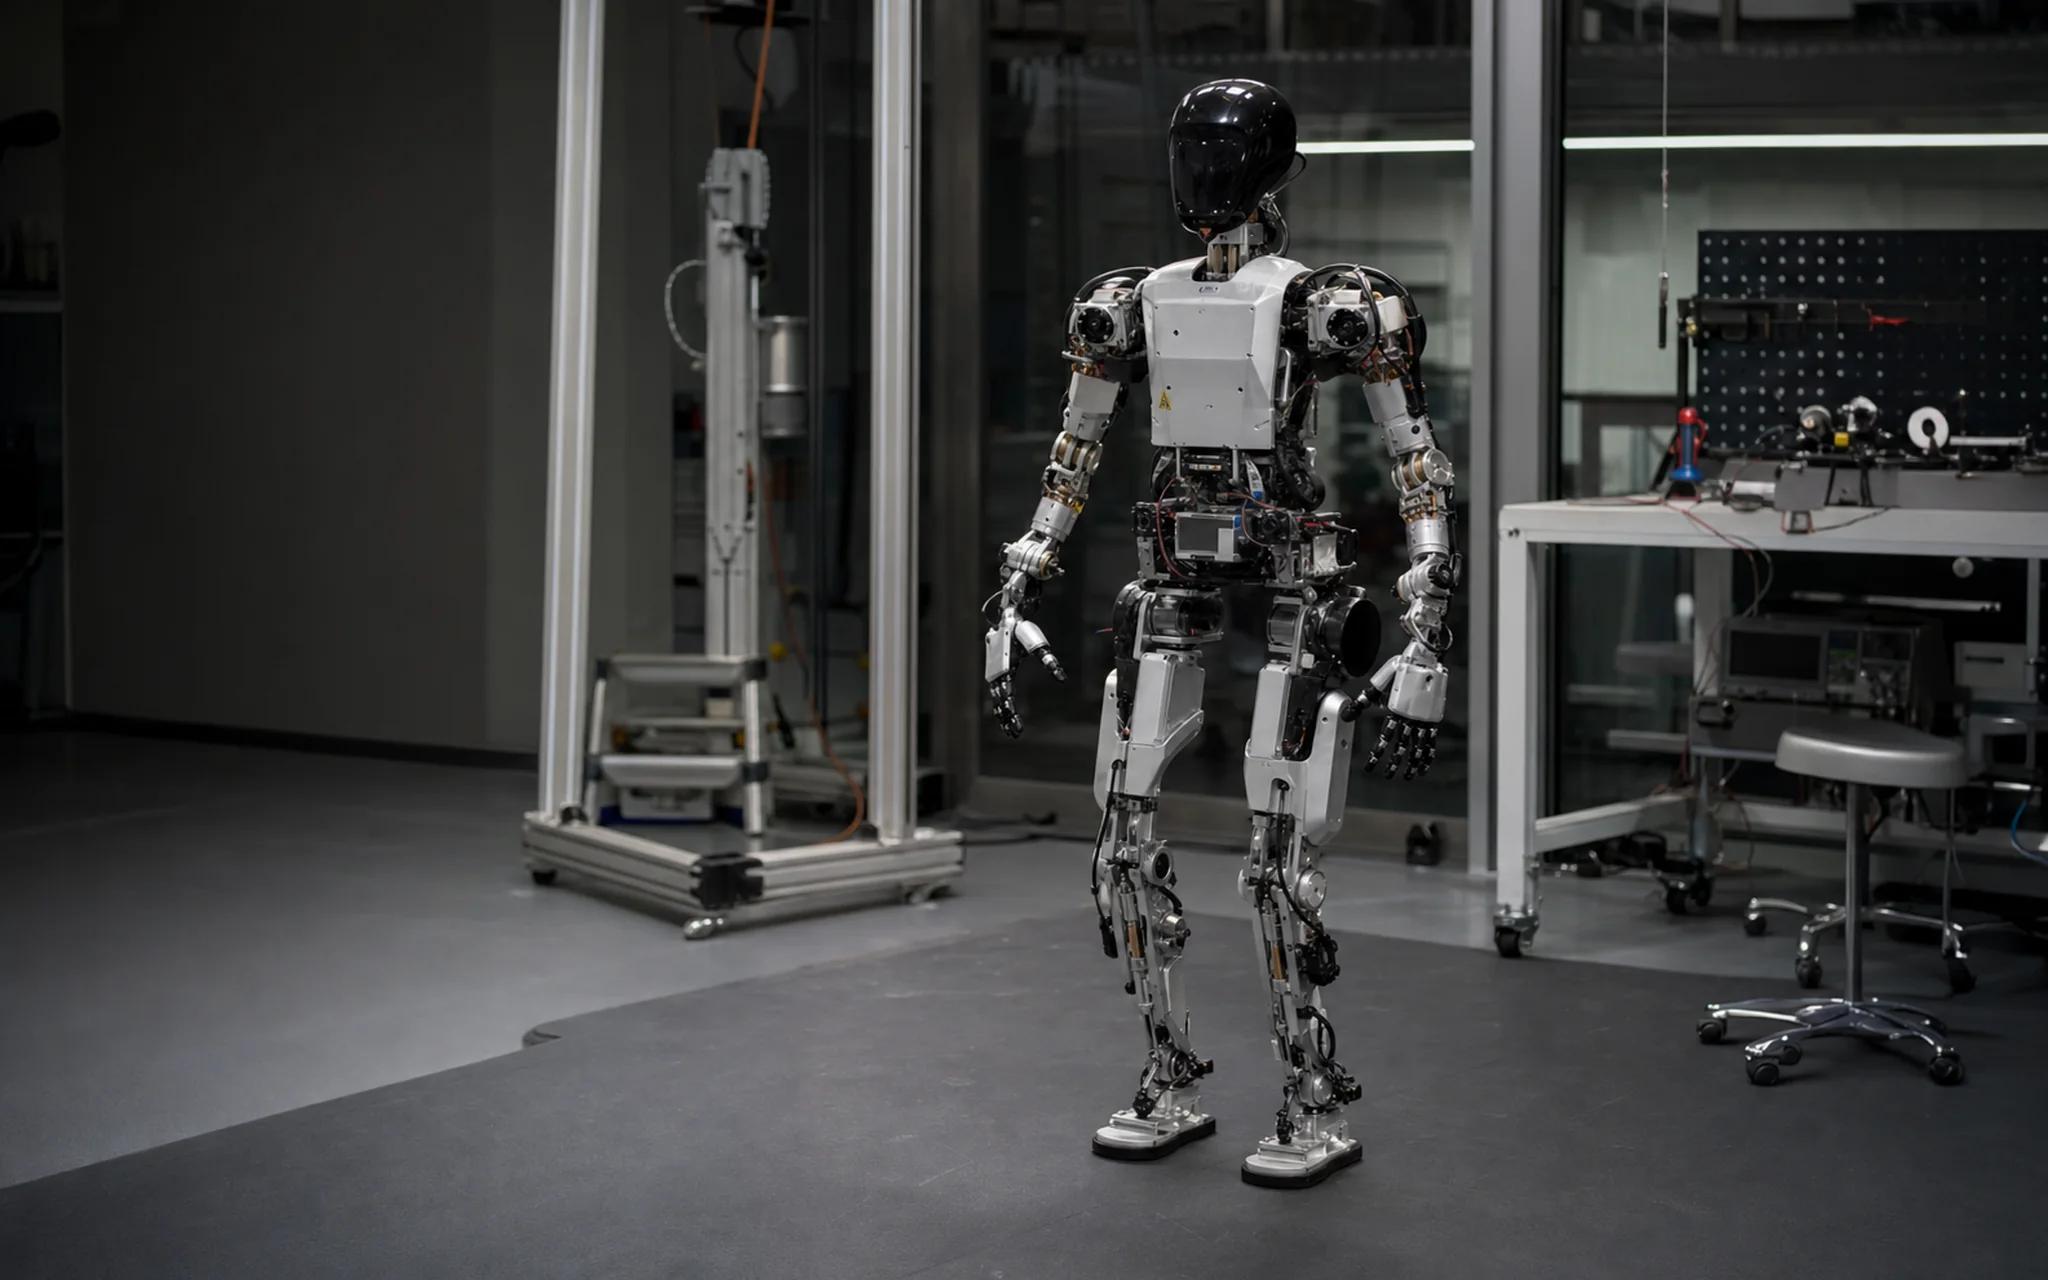
Ein Humanoide muss in der realen Welt gehen und hantieren – er braucht die Bodenreaktion unter den Füßen und muss wissen, ob Rumpf oder Arme einen Menschen oder Gegenstand berührt haben. Mit Sehen allein lässt sich Kontakt nicht beurteilen.
Einbauort und Modell
- Brust / RumpfHTactile-Skin Motus™Großflächige Kontakterkennung – die Sicherheitsgrenze in geteilten Räumen
- UnterarmHTactile-Skin Motus™Unbeabsichtigter Kontakt mit Menschen und Umgebung
- HandflächeHTactile-Palm Motus™Kontaktposition und Druckverteilung beim Greifen
- Fuß12dFA Motus™Bodenreaktion und Schwerpunktschätzung für die Balance
Was Sie gewinnen
Kontakterkennung für Ober- und Unterkörper: Fußkräfte für die Balanceregelung, Kontakt an Rumpf und Unterarm für den Sicherheitsstopp, Handflächen-Taktilität für die Greifbeurteilung.