01
Robots humanoïdes
La difficulté
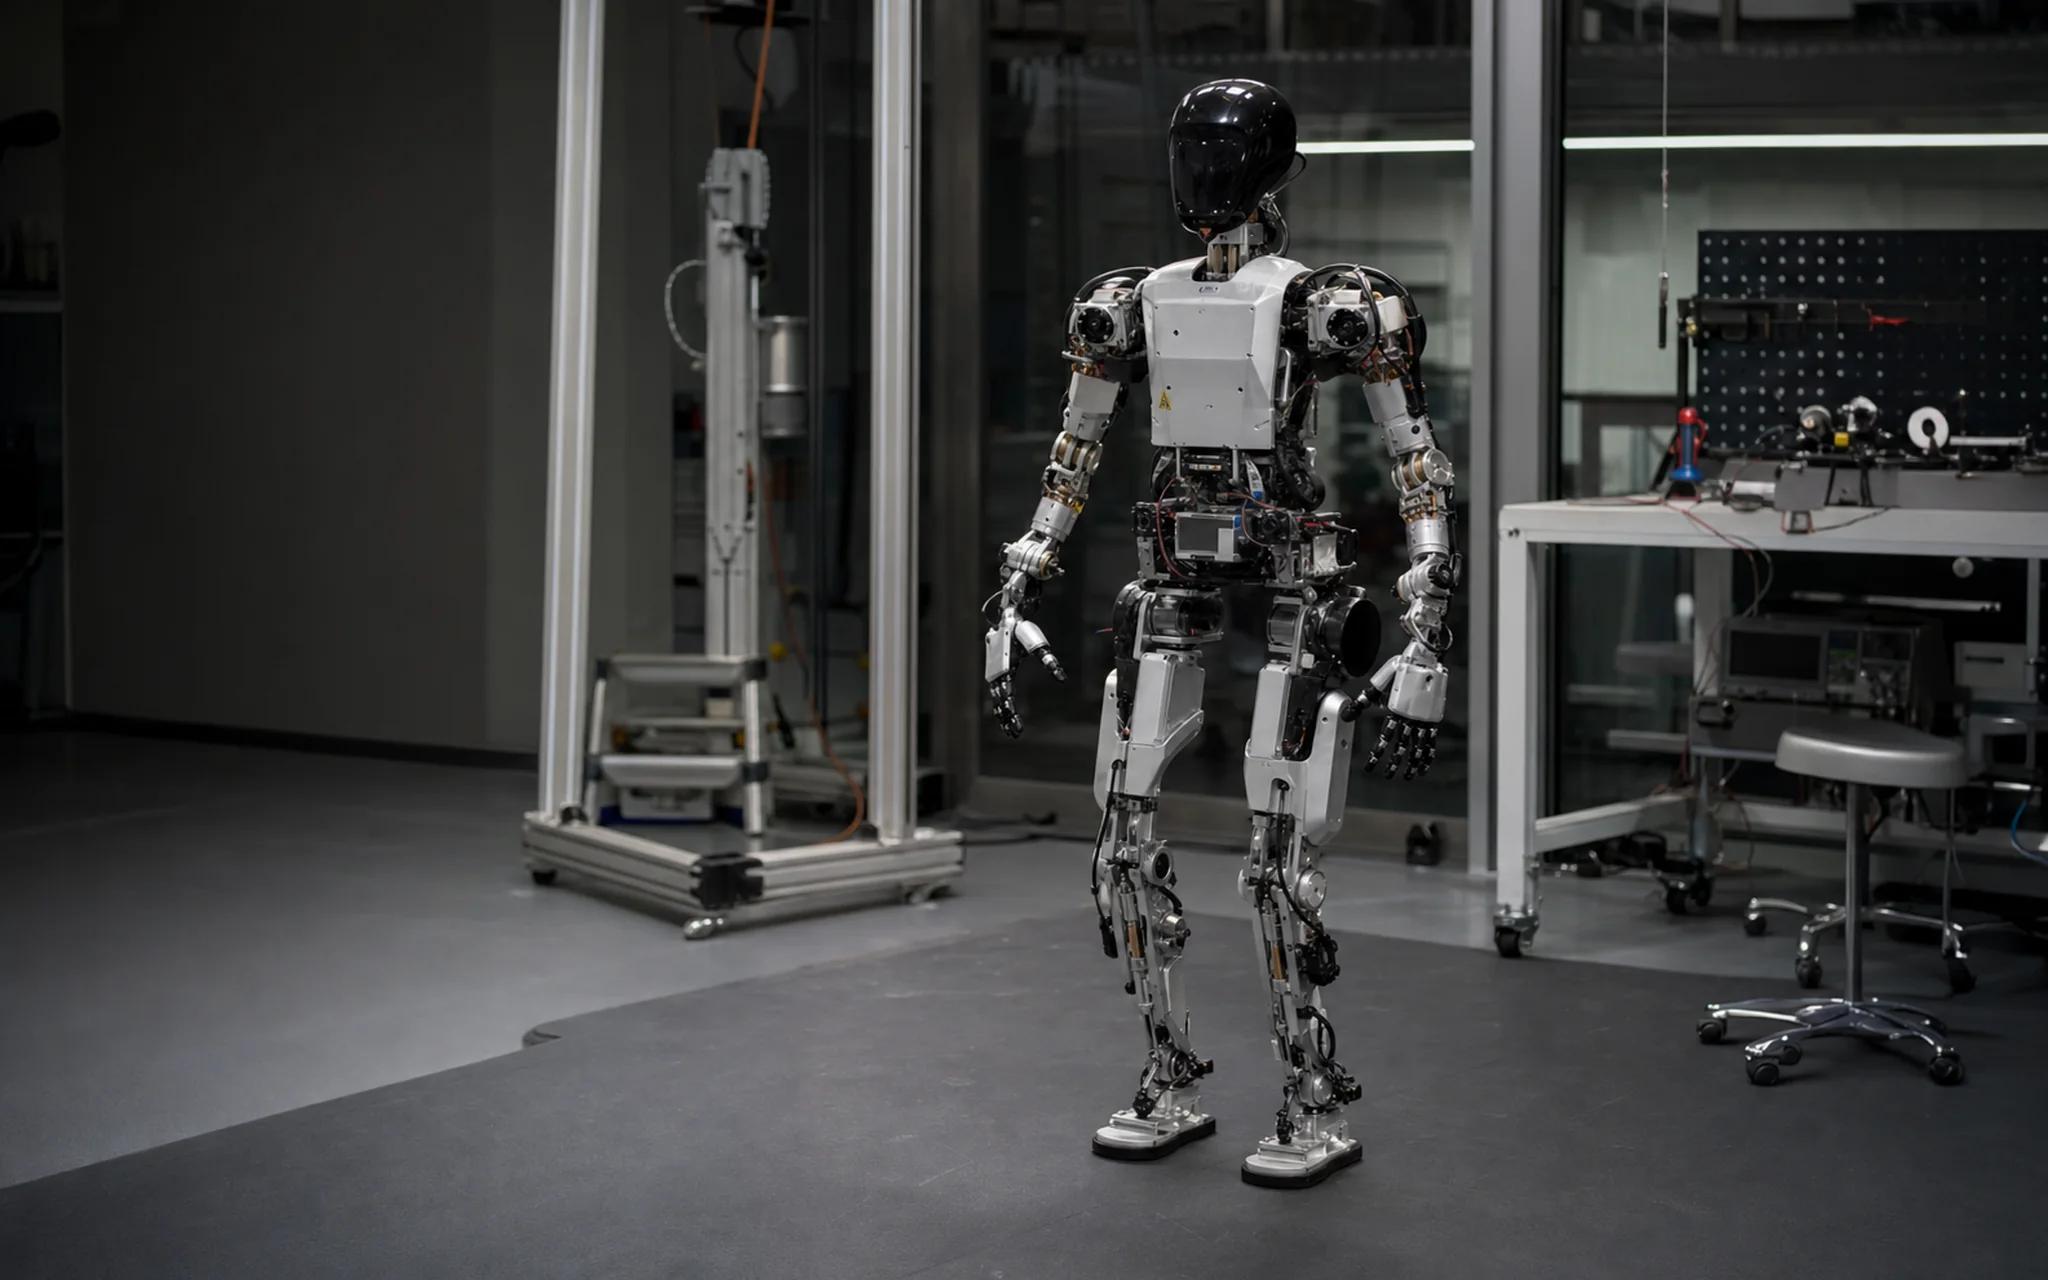
Un humanoïde doit marcher et manipuler dans le monde réel : il a besoin de la réaction du sol sous ses pieds et doit savoir si son torse ou ses bras ont touché une personne ou un objet. La vision seule ne permet pas de juger un contact.
Montage et modèle
- Poitrine / torseHTactile-Skin Motus™Détection de contact sur une grande surface : la limite de sécurité dans les espaces partagés
- Avant-brasHTactile-Skin Motus™Contact involontaire avec les personnes et l’environnement
- PaumeHTactile-Palm Motus™Position du contact et distribution de pression pendant la préhension
- Pied12dFA Motus™Réaction du sol et estimation du centre de masse pour l’équilibre
Ce que vous obtenez
Une détection de contact sur tout le corps : la force aux pieds pour le contrôle de l’équilibre, le contact du torse et de l’avant-bras pour l’arrêt de sécurité, le toucher de la paume pour juger la préhension.