01
ヒューマノイドロボット
課題
ヒューマノイドは現実の環境で歩き、作業しなければなりません。足元の床反力に加え、胴体や腕が人や物に触れたかどうかも知る必要がありますが、視覚だけでは接触を判断できません。
取り付け位置とモデル
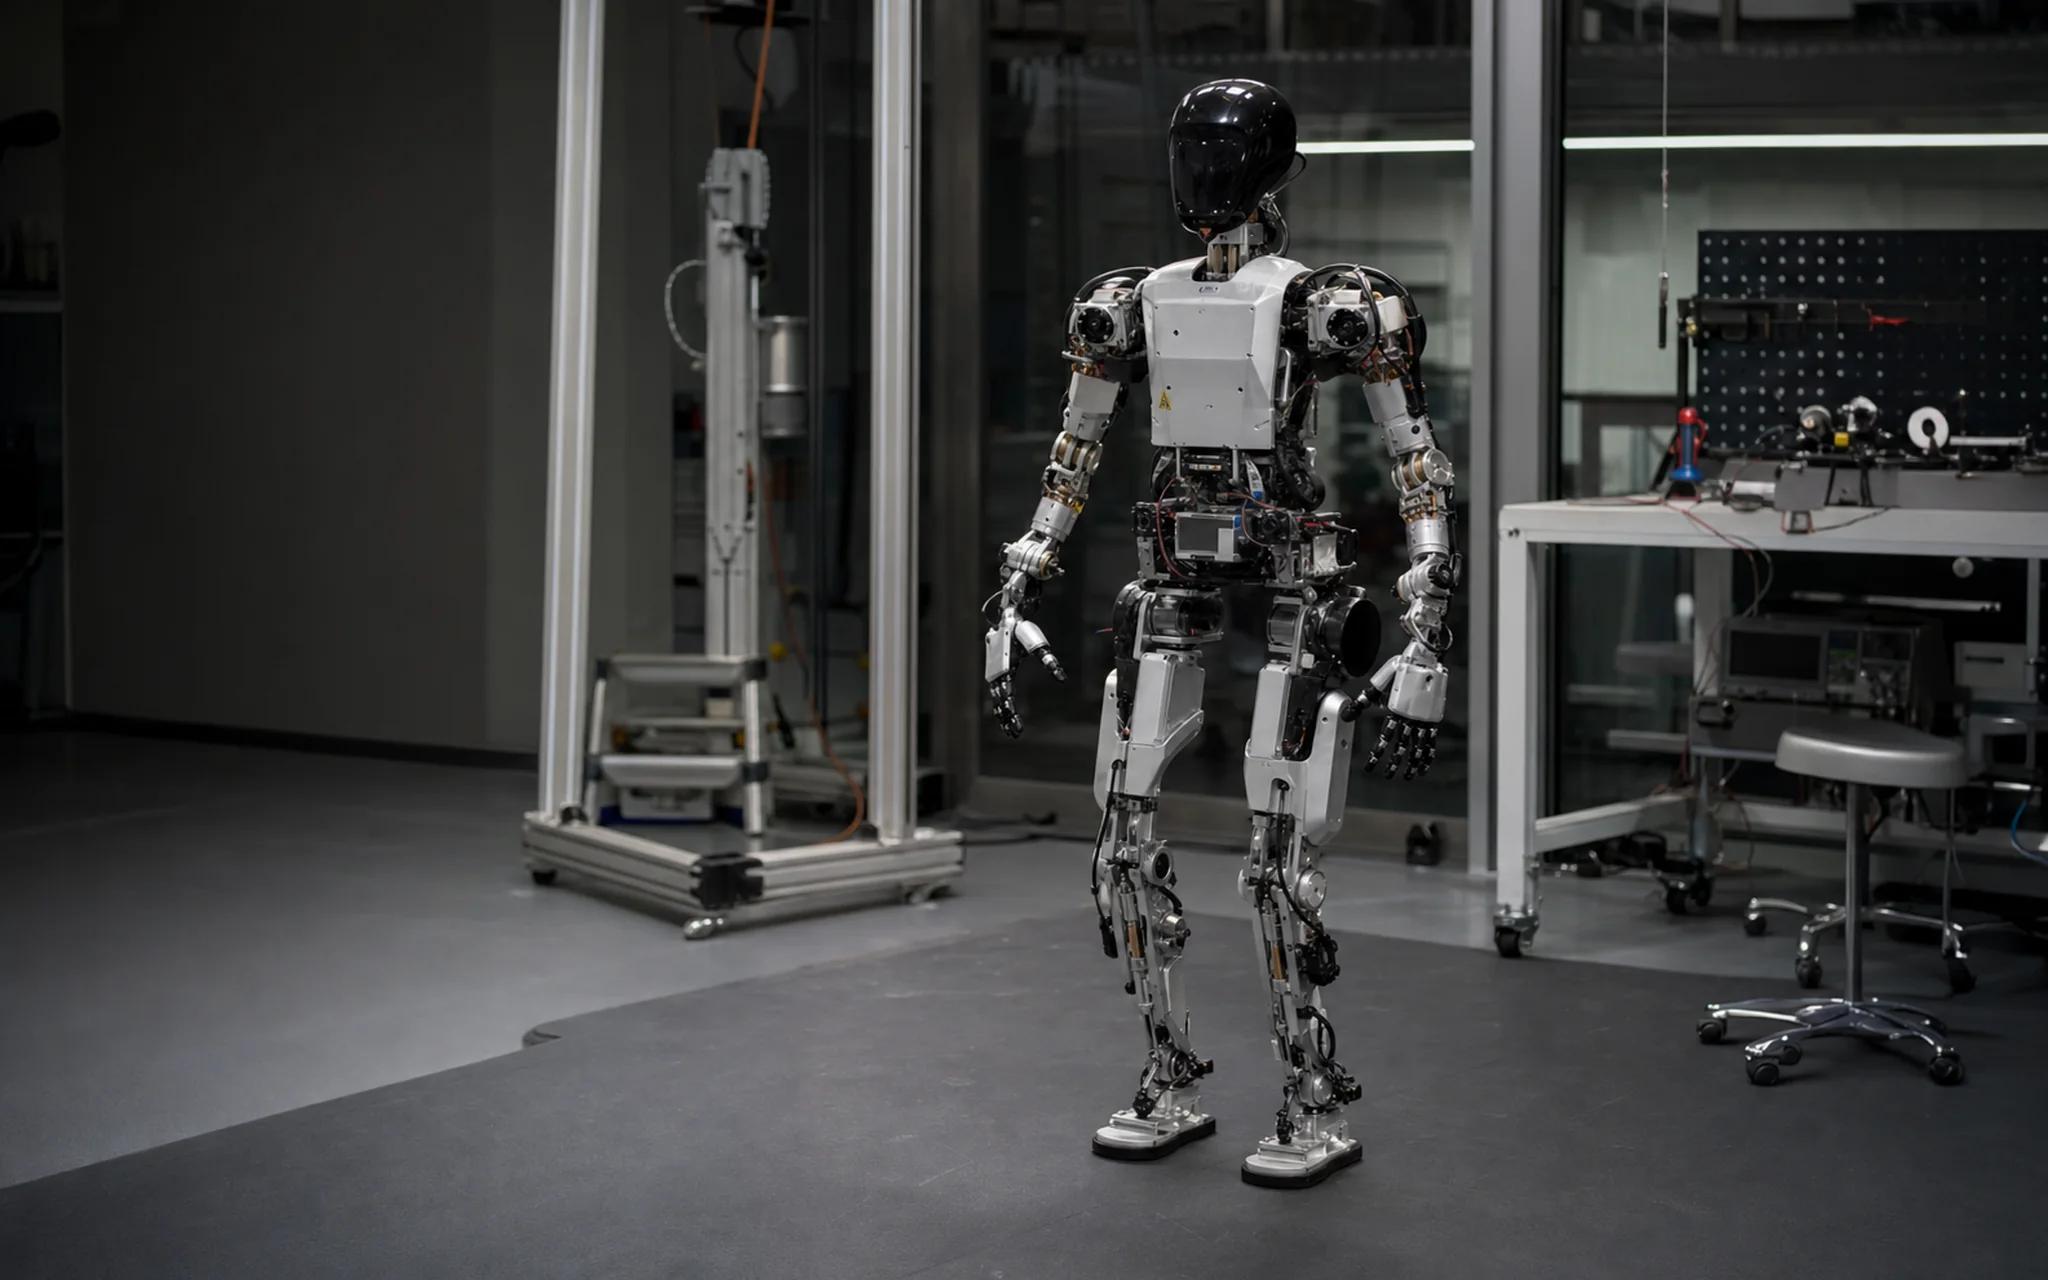
- 胸部 / 胴体HTactile-Skin Motus™広い面積の接触センシングで、人と共有する空間の安全境界を確保
- 前腕HTactile-Skin Motus™人や周囲環境との意図しない接触を検知
- 手のひらHTactile-Palm Motus™把持中の接触位置と圧力分布
- 足12dFA Motus™バランス制御のための床反力と重心推定
得られるもの
上半身から下半身までの接触センシング。足の力はバランス制御に、胴体と前腕の接触は安全停止に、手のひらの触覚は把持の判断に使われます。