
Retroalimentación de fuerza/par en efector final y tobillo
6dFT Motus™ Sensor de fuerza de 6 ejes para articulaciones robóticas
Componente central de retroalimentación de fuerza para robots de IA encarnada, colaborativos e industriales, diseñado para el control fino del extremo del robot. Mide de forma síncrona fuerzas multidimensionales y momentos en el sistema de coordenadas cartesianas espacial. Varios rangos de medición seleccionables se adaptan a distintos escenarios de tarea. Los algoritmos inteligentes integrados mantienen bajos el acoplamiento entre ejes y las derivas térmica y temporal, reduciendo el trabajo de ajuste y mantenimiento.
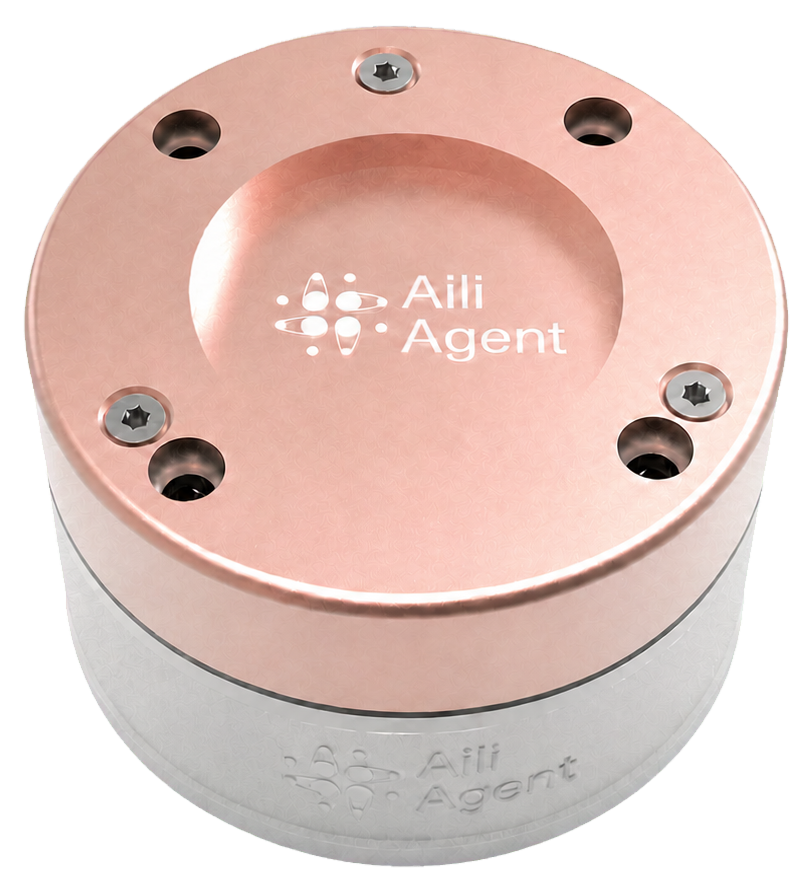
- Ejes de fuerza/par
- 6 DOF
- Diámetro del sensor
- Ø45–175 mm
- Rango de modelos
- 100–10000 N
- Modelos oficiales
- 18
Demostración dinámica de fuerza/par
Seis canales simulados muestran cómo organizar los datos de fuerza y par. Los valores los genera el software y no proceden de hardware conectado.
- Fx
- 0.00 N
- Fy
- 0.00 N
- Fz
- 0.00 N
- Mx
- 0.00 Nm
- My
- 0.00 Nm
- Mz
- 0.00 Nm
Valores simulados de variación lenta; no hay ningún sensor físico conectado.
Capacidades principales
Las capacidades siguientes proceden de la documentación oficial de esta familia de productos.
Medición síncrona de fuerzas multidimensionales y momentos en coordenadas cartesianas espaciales
Varios rangos de medición seleccionables que se adaptan a distintos escenarios de tarea
Algoritmos inteligentes integrados: bajo acoplamiento entre ejes y bajas derivas térmica y temporal
Poco trabajo de ajuste y mantenimiento
Inicio rápido
Secuencia general; consulte el documento técnico oficial para los detalles.
Seleccionar modelo
Elija el rango acorde a la carga prevista entre los modelos oficiales de esta familia.
Montar en el punto de medida
Compruebe la interfaz mecánica y proteja el cuerpo sensor de cargas no previstas.
Conectar la adquisición
Conecte alimentación y comunicación según el documento oficial.
Poner a cero, verificar y adquirir
Ajuste el cero sin carga, verifique las direcciones de canal y use los datos en el control.
Especificaciones técnicas
| Parámetro | Especificación |
|---|---|
| Material del sensor | Cuerpo de acero inoxidable + carcasa de aleación de aluminio |
| Tipo de sensor | Galga extensométrica resistiva |
| Rango Fz (N) | 500~4000 |
| Rango Fxy (N) | 250~2000 |
| Rango Mz (Nm) | 20~120 |
| Rango Mxy (Nm) | 8~60 |
| Sobrecarga (%) | 150~1200 |
| No linealidad (%F.S) | <0.1~<0.5 |
| Repetibilidad (%F.S) | <0.1~<0.5 |
| Deriva térmica (%F.S) | <0.2~<1.6 |
| Deriva de cero (%F.S) | <0.1~<0.8 |
| Placa de adquisición de señal | Integrada en el cuerpo del sensor |
| Interfaz de comunicación | TypeC+4P puerto serie (personalizable) |
| Alimentación | DC5V 500mA |
| Resolución digital | ADC de 24 bits |
| Frecuencia de muestreo | 100~2000Hz |
| Filtrado | Paso bajo IIR 1000Hz + filtro de muesca 50Hz de red |
| Algoritmos integrados | Desacoplamiento, puesta a cero, compensación, fusión de datos, autodiagnóstico |
Escenarios de aplicación
Tareas basadas en el contenido y las relaciones de selección existentes.
Para control de muñeca, tobillo y efector final del brazo.
- APPLICATION 01
Robots de IA encarnada
Retroalimentación de fuerza/par en efector final y tobillo - APPLICATION 02
Robots colaborativos
Retroalimentación de fuerza/par en efector final y tobillo - APPLICATION 03
Robots industriales
Retroalimentación de fuerza/par en efector final y tobillo - APPLICATION 04
Control fino del efector final
Retroalimentación de fuerza/par en efector final y tobillo
Robots y ubicaciones aplicables
Generados dinámicamente a partir de las relaciones actuales.
Selección actual: Robots humanoides · Retroalimentación de fuerza/par en efector final y tobillo
- Robots humanoides
- Robots colaborativos
- Robots industriales
- Muñeca
- Efector final del brazo
- Tobillo
Seleccionar modelo
- M6F-D045-250
- Ejes
- 6
- Diámetro
- 45
- Rango
- 150
- M6F-D045-500
- Ejes
- 6
- Diámetro
- 45
- Rango
- 300
- M6F-D055-100
- Ejes
- 6
- Diámetro
- 55
- Rango
- 100
- M6F-D055-200
- Ejes
- 6
- Diámetro
- 55
- Rango
- 200
- M6F-D055-600
- Ejes
- 6
- Diámetro
- 55
- Rango
- 600
- M6F-D075-200
- Ejes
- 6
- Diámetro
- 75
- Rango
- 200
- M6F-D075-700
- Ejes
- 6
- Diámetro
- 75
- Rango
- 700
- M6F-D075-1K
- Ejes
- 6
- Diámetro
- 75
- Rango
- 1000
- M6F-D075-3K
- Ejes
- 6
- Diámetro
- 75
- Rango
- 3000
- M6F-D095-800
- Ejes
- 6
- Diámetro
- 95
- Rango
- 800
- M6F-D095-2K
- Ejes
- 6
- Diámetro
- 95
- Rango
- 2000
- M6F-D115-1K
- Ejes
- 6
- Diámetro
- 115
- Rango
- 1000
- M6F-D115-2K
- Ejes
- 6
- Diámetro
- 115
- Rango
- 2000
- M6F-D135-2.5K
- Ejes
- 6
- Diámetro
- 135
- Rango
- 2500
- M6F-D135-4K
- Ejes
- 6
- Diámetro
- 135
- Rango
- 4000
- M6F-D175-1K
- Ejes
- 6
- Diámetro
- 175
- Rango
- 1000
- M6F-D175-3K
- Ejes
- 6
- Diámetro
- 175
- Rango
- 3000
- M6F-D175-10K
- Ejes
- 6
- Diámetro
- 175
- Rango
- 10000
Descargas
- M6F-D045 · Whitepaper (PDF, ZH)Descargar PDF
Nota sobre los datos
Parte de la información de parámetros continúa en verificación. Consulte la documentación técnica oficial.
¿Listo para sentir la fuerza?
Que la muñeca, el tobillo y el efector final conozcan con exactitud la fuerza que reciben.