
机器人全栈式智能传感器解决方案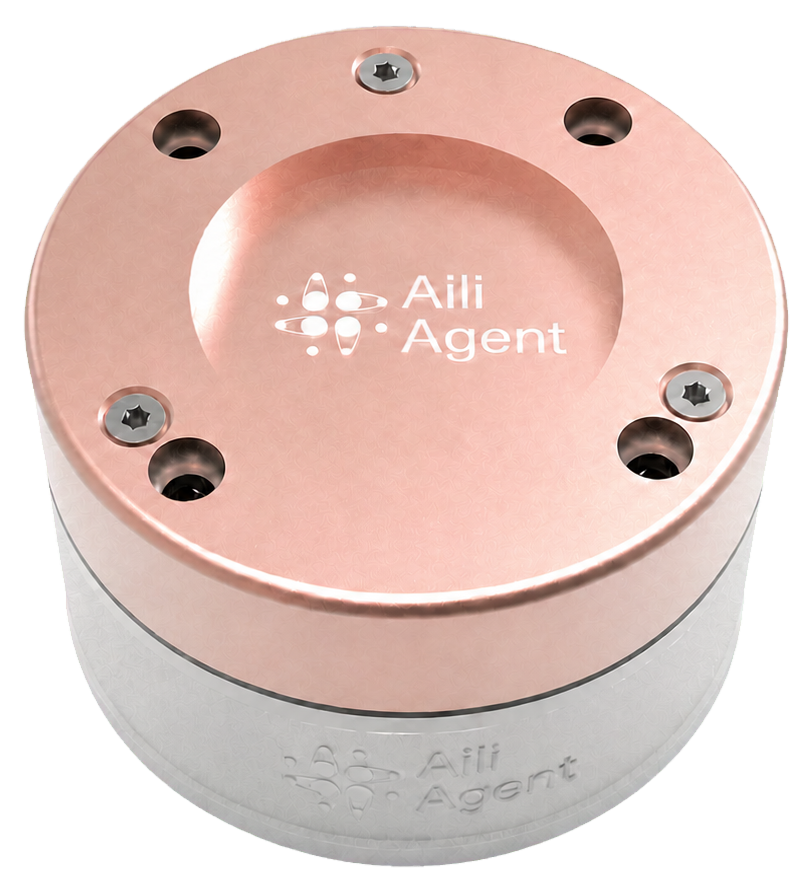
6-AXIS JOINT FORCE SENSOR
末端与足踝力/力矩反馈
6dFT Motus™ 机器人关节六维力传感器
具身智能机器人、协作机器人、工业机器人的核心力反馈部件,满足机器人末端的精细控制。可同步测量空间笛卡尔坐标系下的多维力、力矩。多档量程可调,自适应不同场景任务。内置智能算法,维间耦合干扰小、温漂和时漂小,调试和维护工作少。
- 力/力矩轴数
- 6 DOF
- 传感器直径
- Ø45–175 mm
- 型号量程
- 100–10000 N
- 正式型号
- 18
仿真数据
力/力矩动态数据演示
通过六个模拟通道理解力/力矩数据的组织方式。下方数值由前端软件生成,仅用于演示,并非已连接硬件的真实读数。
当前仿真数值
- Fx
- 0.00 N
- Fy
- 0.00 N
- Fz
- 0.00 N
- Mx
- 0.00 Nm
- My
- 0.00 Nm
- Mz
- 0.00 Nm
本仪表盘使用缓慢变化的仿真数值,当前未连接实体传感器。
核心能力
以下能力点摘自该产品家族的正式产品资料。
同步测量空间笛卡尔坐标系下的多维力、力矩
多档量程可调,自适应不同场景任务
内置智能算法,维间耦合干扰小、温漂和时漂小
调试和维护工作量少
快速开始
通用集成流程;最终机械与电气细节以正式技术文件为准。
选择型号
根据预期载荷,在该家族的正式型号中选择合适量程。
安装至测量位置
确认机械安装接口,避免感应体承受非预期载荷。
连接数据采集
按照正式技术文件连接规定的电源与通讯接口。
调零、核对并采集
空载调零并核对通道方向,再将测量数据用于控制流程。
技术参数
| 参数 | 规格 |
|---|---|
| 传感器材质 | 不锈钢本体+铝合金外壳 |
| 传感器类型 | 电阻应变式 |
| Fz量程(N) | 500~4000 |
| Fxy量程(N) | 250~2000 |
| Mz量程(Nm) | 20~120 |
| Mxy量程(Nm) | 8~60 |
| 过载率(%) | 150~1200 |
| 非线性(%F.S) | <0.1~<0.5 |
| 重复性(%F.S) | <0.1~<0.5 |
| 温漂(%F.S) | <0.2~<1.6 |
| 零点漂移(%F.S) | <0.1~<0.8 |
| 信号采集器电路板 | 内置传感器本体 |
| 通讯接口 | TypeC+4P串口(可定制) |
| 电源 | DC5V 500mA |
| 数字分辨率 | 24位ADC |
| 采样频率 | 100~2000Hz |
| 滤波 | IIR 1000Hz低通+50Hz工频陷波 |
| 内置算法 | 解耦、调零、补偿、数据融合、自诊断 |
应用场景
基于现有产品内容与选型关系,可用于以下客户任务。
适用于手腕、足踝和机械臂末端控制任务。
- APPLICATION 01
具身智能机器人
末端与足踝力/力矩反馈 - APPLICATION 02
协作机器人
末端与足踝力/力矩反馈 - APPLICATION 03
工业机器人
末端与足踝力/力矩反馈 - APPLICATION 04
机器人末端精细控制
末端与足踝力/力矩反馈
适用机器人与安装部位
以下机器人类型和安装部位由当前选型关系动态生成,不以页面营销文案替代。
当前选型: 人形机器人 · 末端与足踝力/力矩反馈
- 人形机器人
- 协作机器人
- 工业机器人
- 手腕
- 机械臂末端
- 足踝
选择型号
- M6F-D045-250
- 维数/轴数
- 6
- 直径
- 45
- 量程
- 150
- M6F-D045-500
- 维数/轴数
- 6
- 直径
- 45
- 量程
- 300
- M6F-D055-100
- 维数/轴数
- 6
- 直径
- 55
- 量程
- 100
- M6F-D055-200
- 维数/轴数
- 6
- 直径
- 55
- 量程
- 200
- M6F-D055-600
- 维数/轴数
- 6
- 直径
- 55
- 量程
- 600
- M6F-D075-200
- 维数/轴数
- 6
- 直径
- 75
- 量程
- 200
- M6F-D075-700
- 维数/轴数
- 6
- 直径
- 75
- 量程
- 700
- M6F-D075-1K
- 维数/轴数
- 6
- 直径
- 75
- 量程
- 1000
- M6F-D075-3K
- 维数/轴数
- 6
- 直径
- 75
- 量程
- 3000
- M6F-D095-800
- 维数/轴数
- 6
- 直径
- 95
- 量程
- 800
- M6F-D095-2K
- 维数/轴数
- 6
- 直径
- 95
- 量程
- 2000
- M6F-D115-1K
- 维数/轴数
- 6
- 直径
- 115
- 量程
- 1000
- M6F-D115-2K
- 维数/轴数
- 6
- 直径
- 115
- 量程
- 2000
- M6F-D135-2.5K
- 维数/轴数
- 6
- 直径
- 135
- 量程
- 2500
- M6F-D135-4K
- 维数/轴数
- 6
- 直径
- 135
- 量程
- 4000
- M6F-D175-1K
- 维数/轴数
- 6
- 直径
- 175
- 量程
- 1000
- M6F-D175-3K
- 维数/轴数
- 6
- 直径
- 175
- 量程
- 3000
- M6F-D175-10K
- 维数/轴数
- 6
- 直径
- 175
- 量程
- 10000
资料下载
- M6F-D045 · Whitepaper (PDF, ZH)下载 PDF
数据说明
部分参数资料持续校验,以正式技术文件为准。
准备好感知受力了吗?
让机器人的手腕、足踝与末端,清楚自己每一次受力的方向和大小